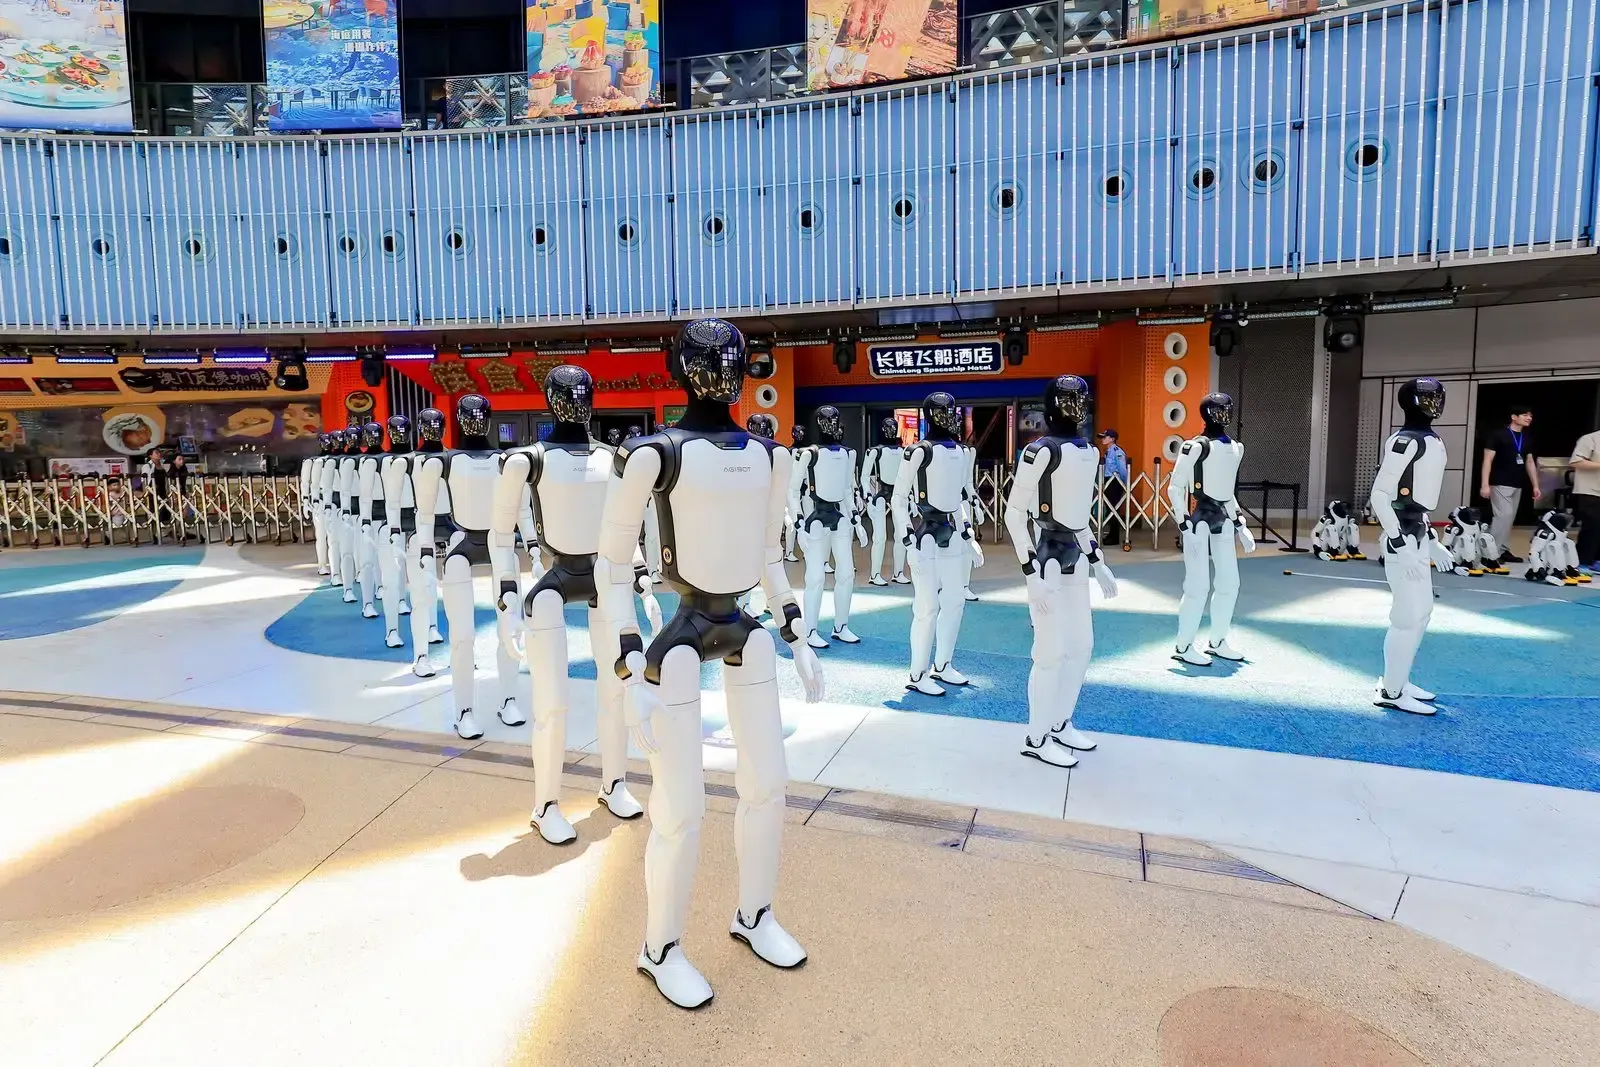
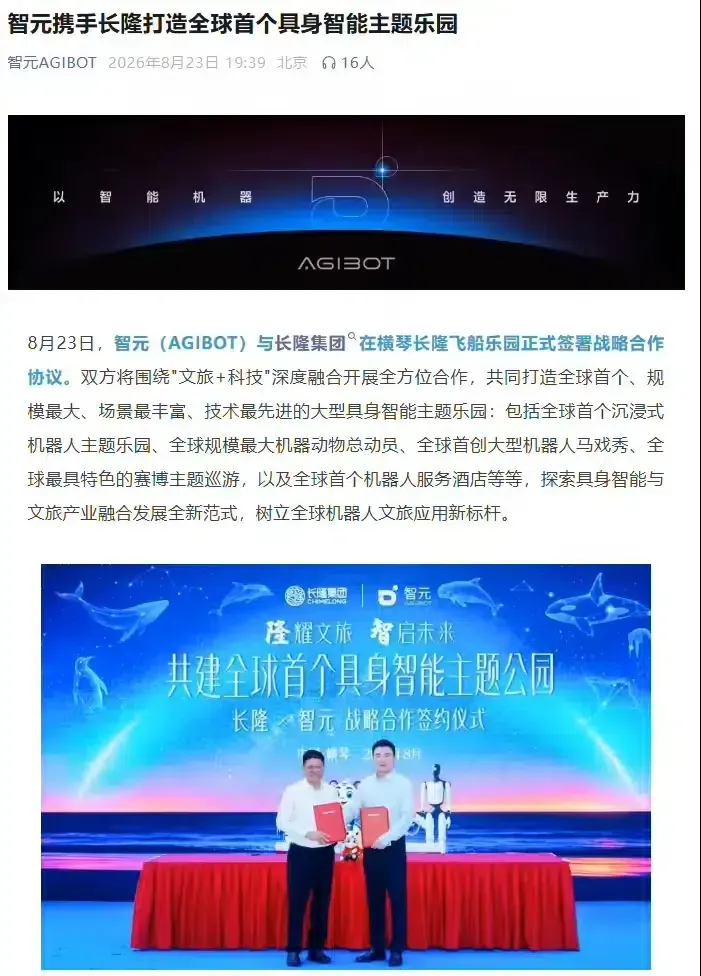
AgiBot และ Chimelong กำลังวางแผนสร้างธีมพาร์คปัญญาประดิษฐ์เชิงกายภาพ (Embodied AI) แห่งแรกของโลกจริงหรือไม่? ข้อตกลงเชิงกลยุทธ์เมื่อวันที่ 23 สิงหาคมที่ผ่านมา ได้กำหนดแผนการสร้างสิ่งที่ทั้งสองบริษัทเรียกว่าธีมพาร์คปัญญาประดิษฐ์เชิงกายภาพแบบสมจริงแห่งแรกของโลก โดยสำรวจว่าหุ่นยนต์ฮิวแมนนอยด์อเนกประสงค์จะเปลี่ยนผ่านจากการทดลองในโรงงานไปสู่สภาพแวดล้อมการท่องเที่ยวเชิงพาณิชย์ที่มีปริมาณผู้เข้าชมสูงได้อย่างไร ความร่วมมือครั้งนี้จัดขึ้น ณ สวนสนุก Chimelong Spaceship Park ในเมืองเหิงฉิน (Hengqin) โดยเป็นการผสานการบริการด้านการท่องเที่ยวเข้ากับวิทยาการหุ่นยนต์อเนกประสงค์ ในอดีตสถานที่ท่องเที่ยวเชิงกายภาพมักพึ่งพาป้ายบอกทางแบบคงที่และเจ้าหน้าที่บริการภาคสนามเพื่อปฏิสัมพันธ์กับผู้เข้าชม แต่ในปัจจุบัน เมื่อแพลตฟอร์มสองขาและสี่ขาแบบอัตโนมัติมีความพร้อมใช้งานเชิงพาณิชย์มากขึ้น รีสอร์ทความบันเทิงขนาดใหญ่จึงเริ่มสำรวจการนำหุ่นยนต์เชิงกายภาพมาใช้ในการให้ข้อมูลผู้เยี่ยมชม การบริการต้อนรับในโรงแรม และการแสดงบนเวที ซึ่งช่วยสร้างจุดสัมผัสทางกายภาพแบบไดนามิกที่เชื่อมโยงการเข้าชมในโลกจริงเข้ากับบริการในระบบนิเวศดิจิทัล
เหตุใด Embodied AI จึงสร้างจุดสัมผัสรูปแบบใหม่จากโลกออฟไลน์สู่ออนไลน์
สรุปสาระสำคัญ
- ข้อตกลงเชิงกลยุทธ์ลงนามเมื่อวันที่ 23 สิงหาคม 2026 ณ Chimelong Spaceship Park ในเมืองเหิงฉิน เพื่อวางแผนสร้างธีมพาร์คปัญญาประดิษฐ์เชิงกายภาพแบบสมจริง
- ความร่วมมือดังกล่าวระบุถึงการใช้งานหุ่นยนต์ในขบวนพาเหรดของสวนสนุก การแสดงละครสัตว์สด การให้ข้อมูลความรู้แก่ผู้เยี่ยมชม และโรงแรมที่ให้บริการโดยหุ่นยนต์โดยเฉพาะ
- Chimelong จัดเตรียมสภาพแวดล้อมของสวนสนุกหลากหลายรูปแบบสำหรับการตรวจสอบความถูกต้องทางเทคนิคในโลกจริง ในขณะที่ AgiBot สนับสนุนความสามารถในการปรับใช้ในสเกลใหญ่
การทำให้ปัญญาประดิษฐ์เชิงกายภาพเข้าสู่เชิงพาณิชย์กำลังขยายตัวจากภาคการผลิตอุตสาหกรรมที่มีโครงสร้างชัดเจนไปสู่สถานที่ท่องเที่ยวสำหรับผู้บริโภคทั่วไป เป็นเวลาหลายทศวรรษแล้วที่สวนสนุกและรีสอร์ทขนาดใหญ่ใช้หุ่นยนต์จำลองที่ตั้งโปรแกรมไว้ล่วงหน้าและคีออสโต้ตอบแบบคงที่เพื่อสร้างความบันเทิง แม้จะมีประสิทธิภาพสำหรับการแสดงตามบทบาท แต่ระบบติดตั้งแบบดั้งเดิมเหล่านี้ขาดความสามารถในการนำทางอัตโนมัติ การรับรู้แบบหลายรูปแบบในโลกจริง และการปฏิบัติงานที่ยืดหยุ่น การบริหารจัดการปริมาณผู้เข้าชม การสอบถามข้อมูลเฉพาะจุด และการช่วยเหลือด้านการบริการในพื้นที่รีสอร์ทขนาดใหญ่จึงยังคงต้องอาศัยการประสานงานการดำเนินงานแบบ manual จำนวนมาก
การนำหุ่นยนต์ฮิวแมนนอยด์และหุ่นยนต์สี่ขาอัจฉริยะเข้าสู่สภาพแวดล้อมสาธารณะโดยตรงช่วยสร้างรูปแบบการดำเนินงานใหม่ นอกเหนือจากความทนทานของฮาร์ดแวร์แล้ว ผู้ประกอบการท่องเที่ยวยังกำลังสำรวจว่าหุ่นยนต์เชิงกายภาพจะสามารถยกระดับประสบการณ์ของผู้เยี่ยมชมโดยรวมได้อย่างไร เมื่อผู้เยี่ยมชมมีปฏิสัมพันธ์กับตัวแทนทางกายภาพแบบอัตโนมัติ ปฏิสัมพันธ์ทางกายภาพนั้นจะสร้างโอกาสที่สามารถเชื่อมโยงไปยังบริการดิจิทัลของรีสอร์ทได้ เช่น การซื้อตั๋วผ่านมือถือ การจัดการคิว หรือโปรแกรมสะสมคะแนน แผนการปรับใช้หุ่นยนต์เบื้องหลังเหล่านี้มีรายละเอียดอยู่ใน ประกาศอย่างเป็นทางการของ Chimelong Group เกี่ยวกับความร่วมมือดังกล่าว
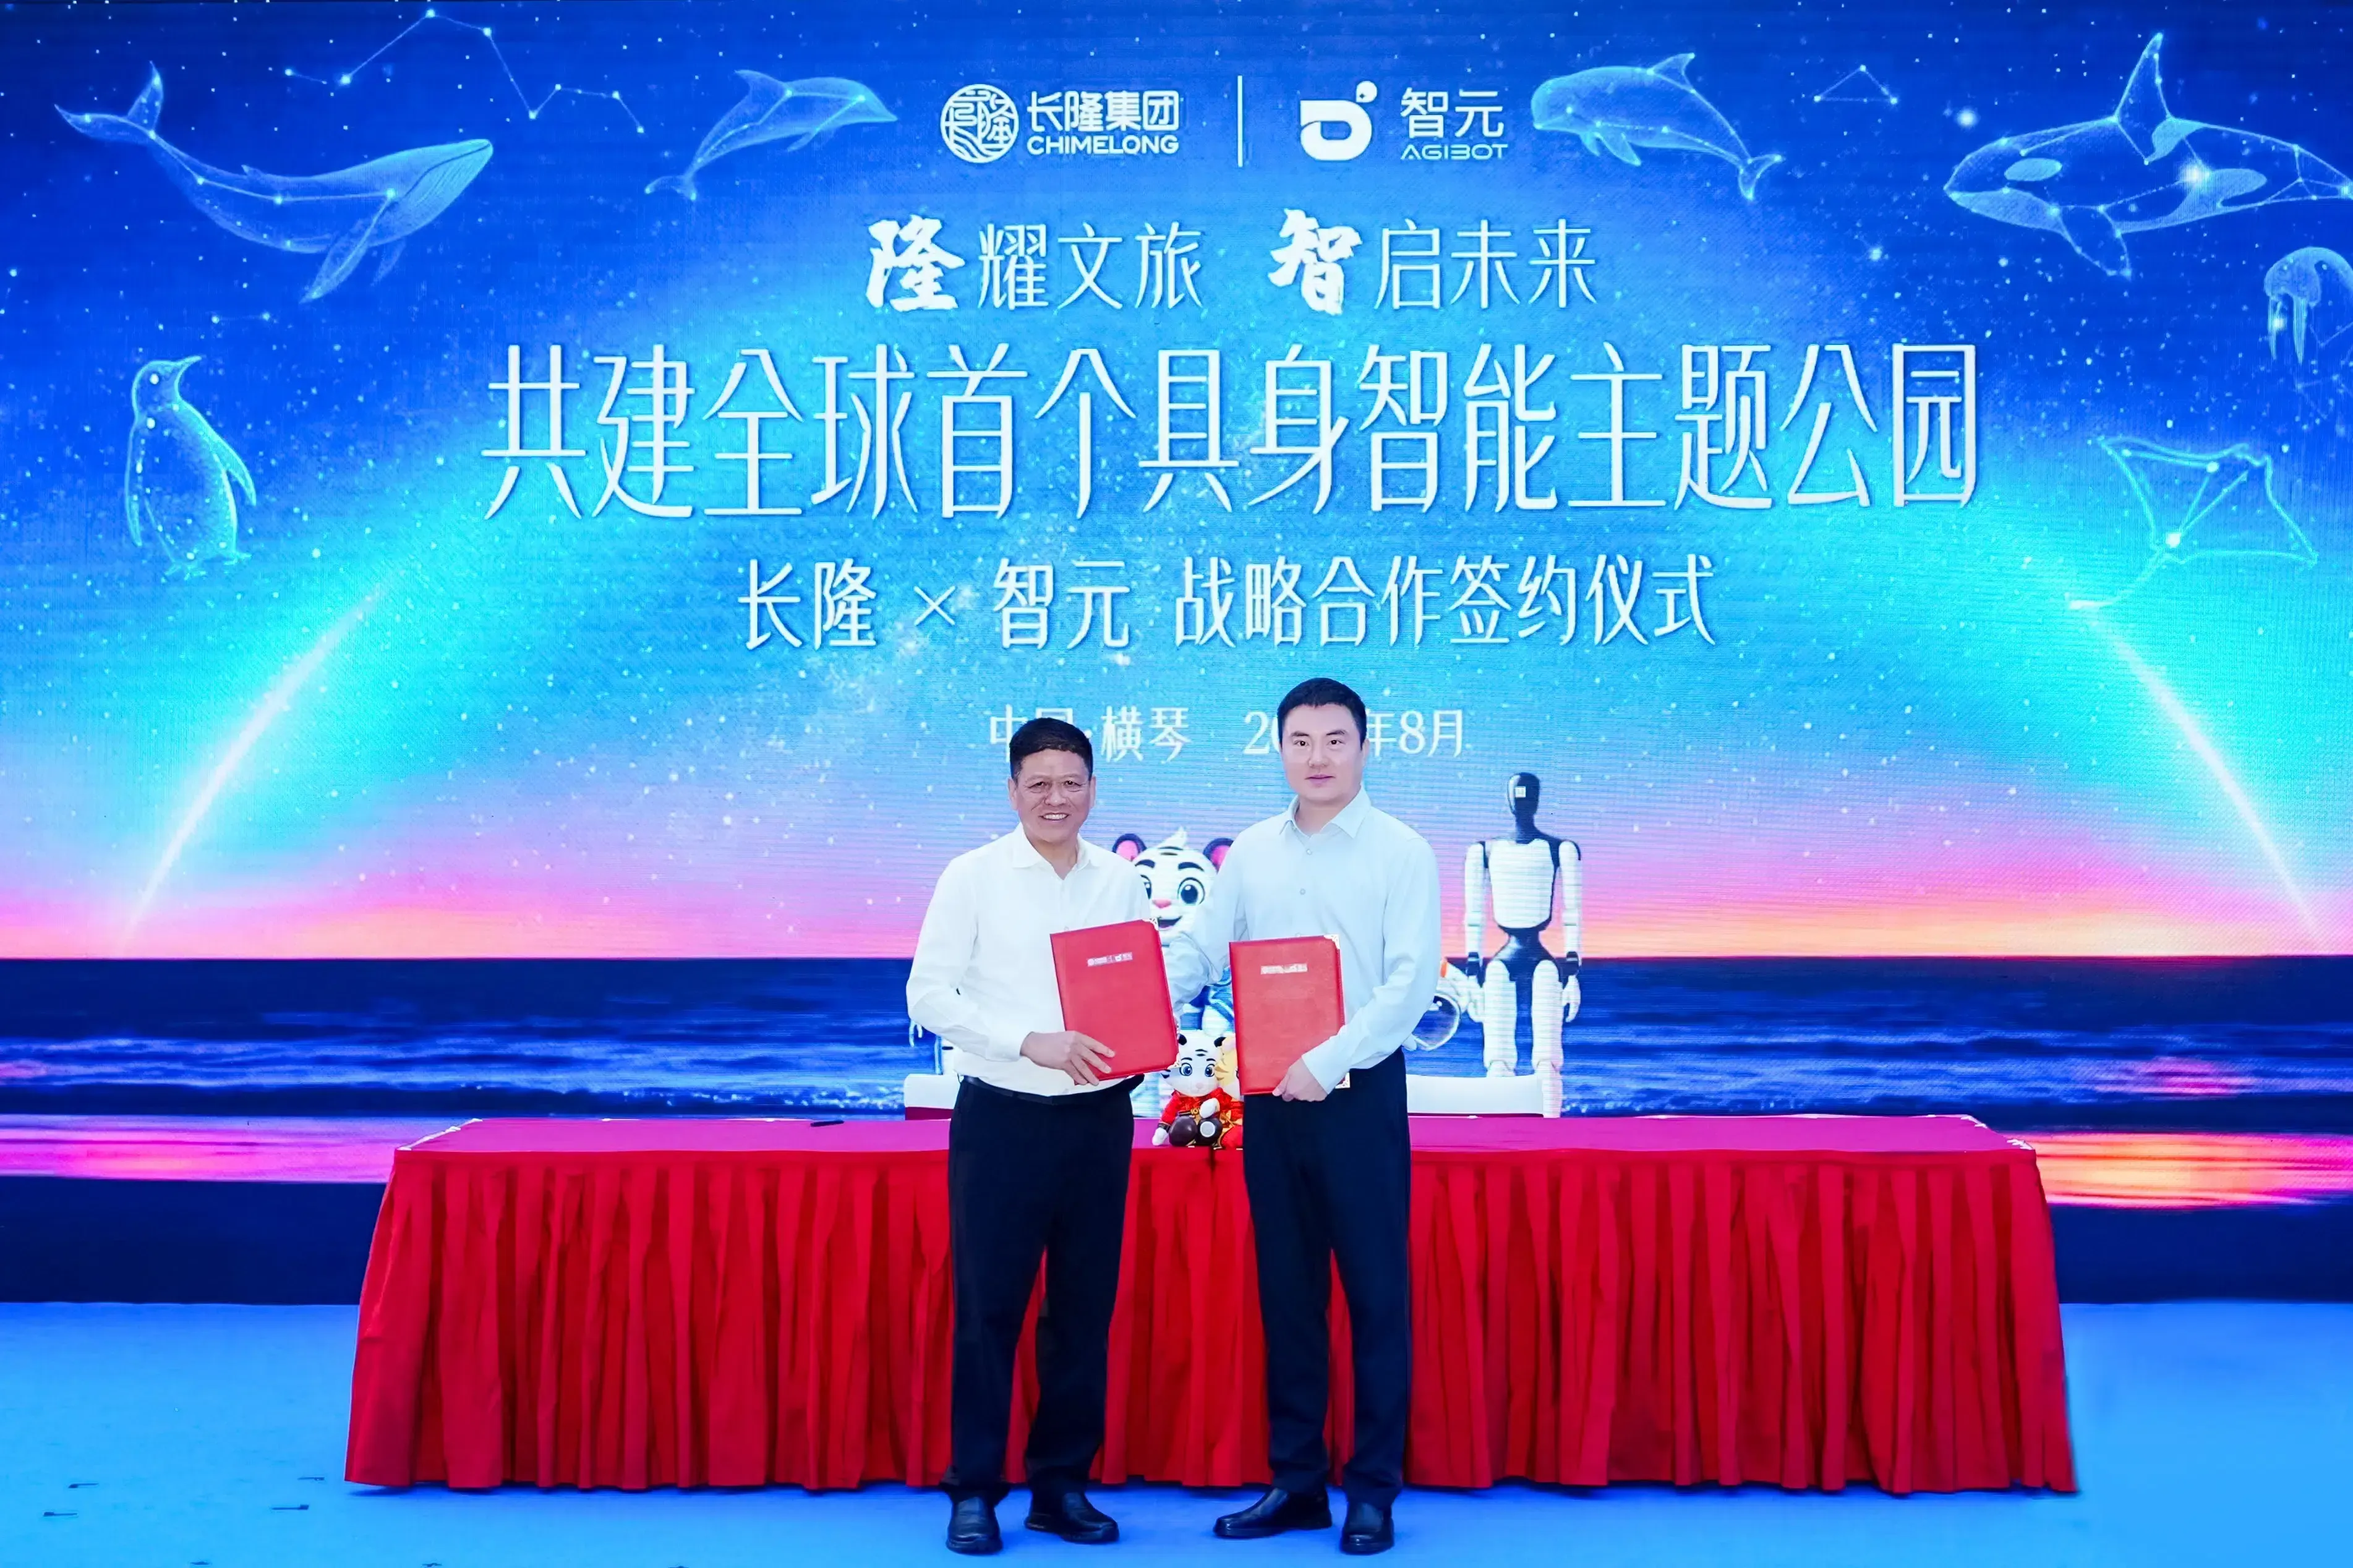
โรดแมปเชิงพาณิชย์ที่ระบุไว้ในความร่วมมือระหว่าง AgiBot และ Chimelong สะท้อนให้เห็นถึงการบูรณาการที่กว้างขึ้นระหว่างการท่องเที่ยวเชิงวัฒนธรรมและวิศวกรรมหุ่นยนต์ ข้อตกลงดังกล่าวระบุแผนการพัฒนาบริการต้อนรับในโรงแรมโดยหุ่นยนต์ การแสดงขบวนพาเหรดหุ่นยนต์ และการแสดงละครสัตว์ไซเบอร์เนติกส์ทั่วมุ่งเน้นไปยังจุดหมายปลายทางของ Chimelong ด้วยการสนับสนุนจากไมล์สโตนด้านการผลิตของ AgiBot ที่ผลิตได้กว่า 15,000 ยูนิตภายในช่วงกลางปี 2026 ทั้งสององค์กรจึงได้จัดตั้งห้องปฏิบัติการร่วมด้าน Embodied AI เพื่อดำเนินการตรวจสอบความถูกต้องของสถานการณ์และการวิจัยระยะยาว สำหรับทีมเติบโตทางธุรกิจ การปรับใช้ในสเกลใหญ่วิธีนี้ยังสามารถเปลี่ยนปฏิสัมพันธ์ทางกายภาพให้กลายเป็นช่องทางเข้าสู่โลกดิจิทัลที่มีคุณค่าได้ หากผู้ประกอบการเชื่อมโยงสิ่งเหล่านี้เข้ากับบริการมือถือ
จากปฏิสัมพันธ์ของหุ่นยนต์เชิงกายภาพสู่เส้นทางผ่านแอปมือถือ
หากผู้ประกอบการท่องเที่ยวเลือกที่จะเชื่อมโยงปฏิสัมพันธ์ของหุ่นยนต์เชิงกายภาพเข้ากับแอปพลิเคชันมือถือดิจิทัล เช่น ผ่านคิวอาร์โค้ด ลิงก์ หรือพรอมต์ระยะใกล้ที่แสดงขึ้นระหว่างการโต้ตอบด้านบริการ ความท้าทายที่ชัดเจนในด้านการระบุแหล่งที่มาแบบออฟไลน์สู่ออป (Offline-to-App Attribution) ก็จะปรากฏขึ้น ในการตลาดดิจิทัลทั่วไป เส้นทางของลูกค้าจะพึ่งพาคอนเทนเนอร์การติดตามบนเบราว์เซอร์ คุกกี้ HTTP แบบถาวร และส่วนหัวรีเฟอเรอร์ที่มีโครงสร้าง จุดสัมผัสเชิงกายภาพนำมาซึ่งขอบเขตการระบุแหล่งที่มาที่แตกต่างออกไปเนื่องจากเส้นทางของลูกค้าเริ่มต้นขึ้นภายนอกเซสชันเบราว์เซอร์แบบเดิม
เมื่อผู้เยี่ยมชมสแกนโค้ดที่แสดงบนเทอร์มินัลหุ่นยนต์ที่กำลังเคลื่อนที่หรือคิวอาร์โค้ดปฏิสัมพันธ์ อุปกรณ์มือถือมักจะเปิดหน้า Landing Page บนเว็บหรือเปลี่ยนเส้นทางไปยังสโตร์แอปพลิเคชันโดยตรง หากแอปพลิเคชันมือถือเป้าหมายยังไม่ได้ติดตั้งอยู่บนอุปกรณ์ของผู้เยี่ยมชม ผู้ใช้จะต้องนำทางผ่าน App Store ดาวน์โหลดแอปพลิเคชัน และทำการเปิดใช้งานครั้งแรก (Cold Launch) ในระหว่างช่วงเปลี่ยนผ่านนี้ บริบทการแนะนำก่อนการติดตั้ง (Pre-install Referral Context) จะไม่ถูกส่งต่อไปยังการเปิดใช้งานครั้งแรกของแอปพลิเคชันโดยอัตโนมัติ
การแจกแจงทางเทคนิค: การรักษาบริบทก่อนการติดตั้งข้ามขอบเขต App Store
คิวอาร์โค้ดแบบแชร์หรือแบบทั่วไปให้ความละเอียดของจุดสัมผัสที่จำกัด ในขณะที่บริบท URL ก่อนการติดตั้งยังคงต้องอาศัยกลไกการกู้คืนหากเส้นทางข้ามผ่านการติดตั้งจากแอปสโตร์ หากหุ่นยนต์หรือโซนของสวนสนุกทั้งหมดแสดง URL แบบคงที่ที่เหมือนกัน ผู้ประกอบการจะไม่สามารถแยกแยะได้ว่าเทอร์มินัลทางกายภาพหรือจุดดึงดูดการแสดงใดเป็นผู้ริเริ่มปฏิสัมพันธ์นั้น
แผนภาพด้านล่างแสดงความแตกต่างทางสถาปัตยกรรมระหว่างการเปลี่ยนเส้นทางแบบออฟไลน์ที่ไม่มีการจัดการและขั้นตอนการกู้คืนพารามิเตอร์แบบหน่วงเวลา (Deferred Parameter Restoration):
[การเปลี่ยนเส้นทางแบบออฟไลน์ที่ไม่มีการจัดการ]
  ผู้เยี่ยมชมสแกนจุดสัมผัส ──> ดาวน์โหลดจาก App Store ──> เปิดแอปครั้งแรก (บริบทก่อนการติดตั้งหายไป)

[ขั้นตอนการกู้คืนพารามิเตอร์แบบหน่วงเวลา]
  ผู้เยี่ยมชมสแกนตัวกระตุ้นแบบไดนามิก ──> โหนดจับคู่พารามิเตอร์ ──> เปิดแอปครั้งแรก (กู้คืนบริบทก่อนการติดตั้งสำเร็จ)
หากไม่มีกลไกการกู้คืนพารามิเตอร์ แอปพลิเคชันจะเปิดขึ้นมาที่หน้าจอการต้อนรับทั่วไป ซึ่งจะบังคับให้ผู้ใช้ต้องค้นหาการจองเครื่องเล่น คู่มือการแสดง หรือสิทธิประโยชน์ส่งเสริมการขายที่แนะนำระหว่างปฏิสัมพันธ์ทางกายภาพด้วยตนเอง ในการจัดจำหน่ายแอปพลิเคชันในวงกว้าง ความท้าทายที่คล้ายคลึงกันนี้เกิดขึ้นเมื่อเชื่อมโยงปฏิสัมพันธ์ทางกายภาพแบบออฟไลน์เข้ากับช่องทางการแปลงสภาพบนมือถือโดยปราศจากอุปสรรค ผู้ประกอบการต้องการความสามารถในการส่งผ่านพารามิเตอร์อย่างเป็นระบบเพื่อรักษาบริบทของแคมเปญผ่านขอบเขตการติดตั้ง ขจัดความจำเป็นในการกรอกโค้ดด้วยมือ และลดอัตราการละทิ้งกระบวนการเริ่มต้นใช้งาน (Onboarding Drop-off)
สร้างเองหรือซื้อสำเร็จ: การจัดการการติดตามและการระบุแหล่งที่มาของการแนะนำแบบออฟไลน์
ในขณะที่สถานที่ท่องเที่ยวเชิงกายภาพสำรวจจุดสัมผัสด้านฮาร์ดแวร์อัจฉริยะเพื่อสนับสนุนการมีส่วนร่วมดิจิทัล ทีมวิศวกรรมจะต้องกำหนดวิธีจัดการข้อมูลการระบุแหล่งที่มาแบบออฟไลน์ การจัดการบริบทการอ้างอิงในการปรับใช้ Embodied AI สเกลใหญ่ต้องอาศัยโครงสร้างพื้นฐานทางเทคนิคที่มีความสามารถในการประสานพารามิเตอร์แบบไดนามิกเข้ากับการเปิดใช้งานแอปพลิเคชันมือถือ องค์กรส่วนใหญ่มักประเมินว่าจะสร้างเครื่องมือจับคู่บริบทภายในองค์กรขึ้นมาเอง หรือจะบูรณาการเข้ากับแพลตฟอร์ม Deferred Deep Linking โดยเฉพาะ
การประเมินสถาปัตยกรรม: การพัฒนาเองภายในเทียบกับแพลตฟอร์มมาตรฐาน
การสร้างฐานข้อมูลภายในเพื่อแมปการสแกนแบบออฟไลน์เข้ากับการเปิดใช้งานอุปกรณ์มือถือนั้นจำเป็นต้องมีการบำรุงรักษาทางวิศวกรรมอย่างต่อเนื่อง ขึ้นอยู่กับข้อจำกัดของแพลตฟอร์ม ระบบภายในองค์กรอาจต้องผสมผสานโทเค็นการอ้างอิงที่เป็นเอกลักษณ์ กลไกผู้แนะนำเฉพาะสโตร์ การส่งต่อบัญชี หรือเทคนิคการจับคู่ที่คำนึงถึงความเป็นส่วนตัว นักพัฒนาจะต้องดูแลรักษาตารางการค้นหาที่มีความพร้อมใช้งานสูง (High-Concurrency Lookup Tables) เพื่อป้องกันไม่ให้เกิดความล่าช้าพุ่งสูงในช่วงเวลาที่มีผู้เข้าชมหนาแน่น ในทางตรงกันข้าม การนำแพลตฟอร์ม Deferred Deep Linking ที่ได้รับการยอมรับมาใช้จะช่วยให้มีขั้นตอนการแก้ไขพารามิเตอร์ที่เป็นมาตรฐาน ในขณะเดียวกันก็ช่วยให้ทีมงานสามารถออกแบบการระบุแหล่งที่มาตามพารามิเตอร์บุคคลที่หนึ่งและพารามิเตอร์เชิงบริบท แทนที่จะพึ่งพาตัวระบุการโฆษณาเพียงอย่างเดียว
ตารางด้านล่างสรุปการแลกเปลี่ยนทางสถาปัตยกรรมหลักสำหรับแนวทางการติดตามแบบออฟไลน์สู่ออปแต่ละแบบ:
| โซลูชัน | ความละเอียดของจุดสัมผัส | การกู้คืนหลังการติดตั้ง | ความเป็นเจ้าของด้านวิศวกรรม | เหมาะสมที่สุดสำหรับ |
|---|---|---|---|---|
| คิวอาร์โค้ดแบบคงที่และแชร์ร่วมกัน | ต่ำ (URL ทั่วไปเดี่ยว) | ไม่มีในตัว | ต่ำ | การแสดงข้อมูลพื้นฐานโดยไม่มีการติดตามการแปลง |
| คิวอาร์โค้ดแบบไดนามิก/ไม่ซ้ำกัน + แบ็คเนดที่พัฒนาเอง | กำหนดค่าได้ (แยกตามเทอร์มินัล/โซน) | ต้องดำเนินการพัฒนาเอง | สูง (ต้องบำรุงรักษาต่อเนื่อง) | สถาปัตยกรรมองค์กรเฉพาะทางที่มีทีมแบ็คเอนด์โดยเฉพาะ |
| แพลตฟอร์ม Deferred Deep Linking | กำหนดค่าได้ (การกำหนดพารามิเตอร์แบบไดนามิก) | มีเวิร์กโฟลว์สนับสนุนในตัว | การบูรณาการผู้ให้บริการ + SDK | การท่องเที่ยวสเกลใหญ่ สมาร์ทรีเทล และช่องทางฟวยล์จากโลกกายภาพสู่ดิจิทัล |
ขึ้นอยู่กับข้อกำหนดในการนำไปใช้งาน องค์กรอาจสร้างฐานข้อมูลจับเจอเหตุการณ์ภายในองค์กรหรือนำแพลตฟอร์มเชิงพาณิชย์ เช่น OpoInstall มาใช้ ตัวอย่างเช่น พารามิเตอร์กำหนดเองที่ส่งผ่านลิงก์ของ OpoInstall สามารถเข้ารหัสตัวระบุต่างๆ เช่น สถานที่จัดงาน แคมเปญ แหล่งที่มาจากการแนะนำของพนักงาน หรือจุดสัมผัสทางกายภาพ เพื่อทำการกู้คืนในภายหลังหลังจากการติดตั้ง เมื่อผู้เยี่ยมชมติดตั้งแอปพลิเคชันมือถือ SDK จะทำการกู้คืนบริบทภายในสวนสนุกที่มีสิทธิ์ในการเปิดใช้งานครั้งแรกโดยไม่ต้องอาศัยโค้ดเชิญชวนแบบ manual ซึ่งช่วยสนับสนุนการระบุแหล่งที่มาแบบออฟไลน์สู่ออปและการเริ่มต้นใช้งานตามบริบทข้ามสถานที่จัดงานทางกายภาพ
รายการตรวจสอบการบูรณาการ: การเตรียมช่องทางดิจิทัลสำหรับการปรับใช้ Embodied AI
เพื่อเพิ่มประสิทธิภาพสูงสุดของจุดสัมผัสด้านกายภาพ ทีมงานด้านเทคนิคและผลิตภัณฑ์สามารถสร้างเวิร์กโฟลว์การนำไปใช้งานที่มีโครงสร้าง ซึ่งเชื่อมโยงปฏิสัมพันธ์ของฮาร์ดแวร์เข้ากับช่องทางการแปลงสภาพบนมือถือ
รายการตรวจสอบการนำไปใช้งานสำหรับนักพัฒนา
- กำหนดค่าพารามิเตอร์จุดสัมผัสที่ไม่ซ้ำกัน: ใช้พารามิเตอร์แคมเปญหรือจุดสัมผัสที่ไม่ซ้ำกันสำหรับคิวอาร์โค้ดหรือลิงก์ดิจิทัลแต่ละรายการ โดยเข้ารหัส ID สถานที่จัดงานหรือ ID โซนเฉพาะ แทนที่จะใช้ URL ทั่วไปในวงกว้าง
- บูรณาการ SDK ของ Deferred Deep Linking: ฝังไคลเอนต์ SDK ขนาดเบาภายในแอปพลิเคชันมือถือเพื่อค้นหาและดึงข้อมูลพารามิเตอร์ที่แคชไว้ในระหว่างการเปิดใช้งานครั้งแรก (Cold Launch)
- ใช้ลายเซ็นต์การเข้ารหัสเมื่อจำเป็น: ลงนามพารามิเตอร์ที่มีความละเอียดอ่อนซึ่งเกี่ยวข้องกับรางวัลด้วย HMAC หรือลายเซ็นต์การเข้ารหัสอื่นๆ ที่สร้างจากเซิร์ฟเวอร์ เพื่อให้แบ็คเอนด์สามารถตรวจจับและปฏิเสธเพย์โหลดที่มีการดัดแปลงได้
รายการตรวจสอบกลยุทธ์ผลิตภัณฑ์และการเติบโต
- ออกแบบประสบการณ์การเริ่มต้นใช้งานตามบริบท: นำพาผู้ใช้ที่เพิ่งเริ่มต้นใช้งานใหม่ไปยังคู่มือเครื่องเล่นเฉพาะหรือคูปองส่งเสริมการขายที่แนะนำ ณ จุดสัมผัสทางกายภาพโดยอัตโนมัติ
- วิเคราะห์การระบุแหล่งที่มาของปริมาณการเดินเท้า (Foot-Traffic Attribution): ติดตามความเร็วในการติดตั้งทั่วทั้งโซนสวนสนุกและพื้นที่รีสอร์ทที่แตกต่างกันเพื่อวัดประสิทธิภาพของจุดสัมผัสทางกายภาพแต่ละจุด
- ลดความซับซ้อนในการลงทะเบียนผู้ใช้: ขจัดอุปสรรคด้วยการยกเลิกการบังคับป้อนโค้ดแนะนำด้วยมือ โดยอาศัยการกู้คืนพารามิเตอร์เบื้องหลังเพื่อรักษาการระบุแหล่งที่มา
การนำแนวปฏิบัติทางวิศวกรรมเหล่านี้มาใช้จะช่วยให้ผู้ประกอบการเปลี่ยนปฏิสัมพันธ์ในสถานที่จัดงานทางกายภาพให้กลายเป็นช่องทางการหาผู้ใช้ดิจิทัลที่สามารถวัดผลได้และคำนึงถึงความเป็นส่วนตัว
คำถามที่พบบ่อย (FAQ)
เหตุใด AI เชิงกายภาพในสวนสนุกจึงมีความแตกต่างจากระบบอัตโนมัติของหุ่นยนต์ในโรงงาน?
คิวอาร์โค้ดแบบไดนามิกช่วยป้องกันการสูญเสียการระบุแหล่งที่มาระหว่างการดาวน์โหลดแอปแบบออฟไลน์ได้อย่างไร?
Deferred Deep Linking สามารถส่งข้อมูลผู้เยี่ยมชมที่ปรับแต่งแล้วโดยไม่ต้องอาศัยข้อมูลรับรองการเข้าสู่ระบบได้หรือไม่?
ประเด็นสำคัญสำหรับทีมวิศวกรรม
แผนเชิงกลยุทธ์ที่ระบุไว้ในความร่วมมือระหว่าง AgiBot และ Chimelong เน้นย้ำถึงทิศทางใหม่ของอุตสาหกรรม: สภาพแวดล้อมทางกายภาพกำลังเชื่อมโยงเข้ากับระบบนิเวศซอฟต์แวร์มือถือมากขึ้นเรื่อยๆ ในขณะที่แพลตฟอร์มุ่นยนต์อัตโนมัติเข้าสู่พื้นที่การบริการ ค้าปลีก และความบันเทิง จุดสัมผัสเชิงกายภาพจะทำหน้าที่เป็นเกตเวย์สำคัญสำหรับการมีส่วนร่วมทางดิจิทัล
เพื่อเก็บเกี่ยวคุณค่าจากปฏิสัมพันธ์ทางกายภาพเหล่านี้ ทีมวิศวกรรมจะต้องออกแบบสถาปัตยกรรมข้อมูลที่มีความยืดหยุ่น ซึ่งสามารถเชื่อมโยงเหตุการณ์ออฟไลน์เข้ากับแอปพลิเคชันมือถือ การใช้งานโครงสร้างพื้นฐานการส่งผ่านพารามิเตอร์ฝั่งเซิร์ฟเวอร์ การทำ Deferred Deep Linking และการกู้คืนสถานการณ์อัตโนมัติจะช่วยรักษาบริบทของเส้นทางผู้ใช้ตั้งแต่ปฏิสัมพันธ์ทางกายภาพเริ่มต้นจนถึงการมีส่วนร่วมบนมือถือในขั้นตอนต่อไป
Share this article