Huaweiの「Star Trace」測位技術とは?Huaweiは2026年10月12日に上海で開催された「端末イノベーション技術会議」において、Star Trace測位技術を発表しました。車線レベルのナビゲーション、ランニングトラックでの測位、トンネル誘導、地下駐車場、および屋内商業施設のナビゲーションにおける精度向上を概説しています。現地報道によると、同システムは環境に応じた複数の技術を組み合わせています。具体的には、HiSiliconの短距離通信ハードウェアとGNSS搬送波位相計測を用いた高精度測距、ランニングトラック向けのRTKとAI歩行者自律航法(Dead Reckoning)、トンネル向けのAI速度推定と地磁気マッチングなどが含まれます。Huaweiは、車線レベルのナビゲーションにおいてサブメーター級の精度を報告しており、地下駐車場機能についてはフロア識別と水平測位の指標を個別に提示しました。ソフトウェアエンジニアリングチームにとって重要な点として、これらの特殊機能のすべてがサードパーティ向けのHarmonyOS位置情報APIから利用可能であるとは現時点で明言されていません。
HuaweiがStar Trace測位技術を導入した背景
概要
- HiSiliconの短距離通信チップとGNSS搬送波位相計測を組み合わせたアーキテクチャにより、車両の車線誘導における測距精度が従来比で10倍向上したと報告されています。
- シナリオ特化型のセンサーパイプラインにより、ランニングトラック向けのリアルタイムキネマティック(RTK)測位やAI歩行者自律航法、トンネル向けの地磁気マッチングを実現しています。
- 屋内トラッキングは、50万カ所のビジネス街ジオフェンス、1万7,000棟の屋内建物、および3万カ所以上の地下駐車場におけるフロアレベルの分解能を網羅しています。
モバイル向け位置情報サービス(LBS)は、これまで衛星信号の伝搬という物理的制約の中で運用されてきました。従来の全地球航法衛星システム(GNSS)の精度は、周囲の衛星の可視状況、大気干渉、および構造物によるマルチパス反射に大きく依存します。密集した都市環境では信号がビル群で跳ね返り、地下駐車場やトンネルでは直接の視界が完全に遮断されます。その結果、ソフトウェアアプリでは空間の不確実性が生じやすく、ナビゲーション画面で車両が平行する道路や高架上のランプへずれて表示される現象が頻発していました。
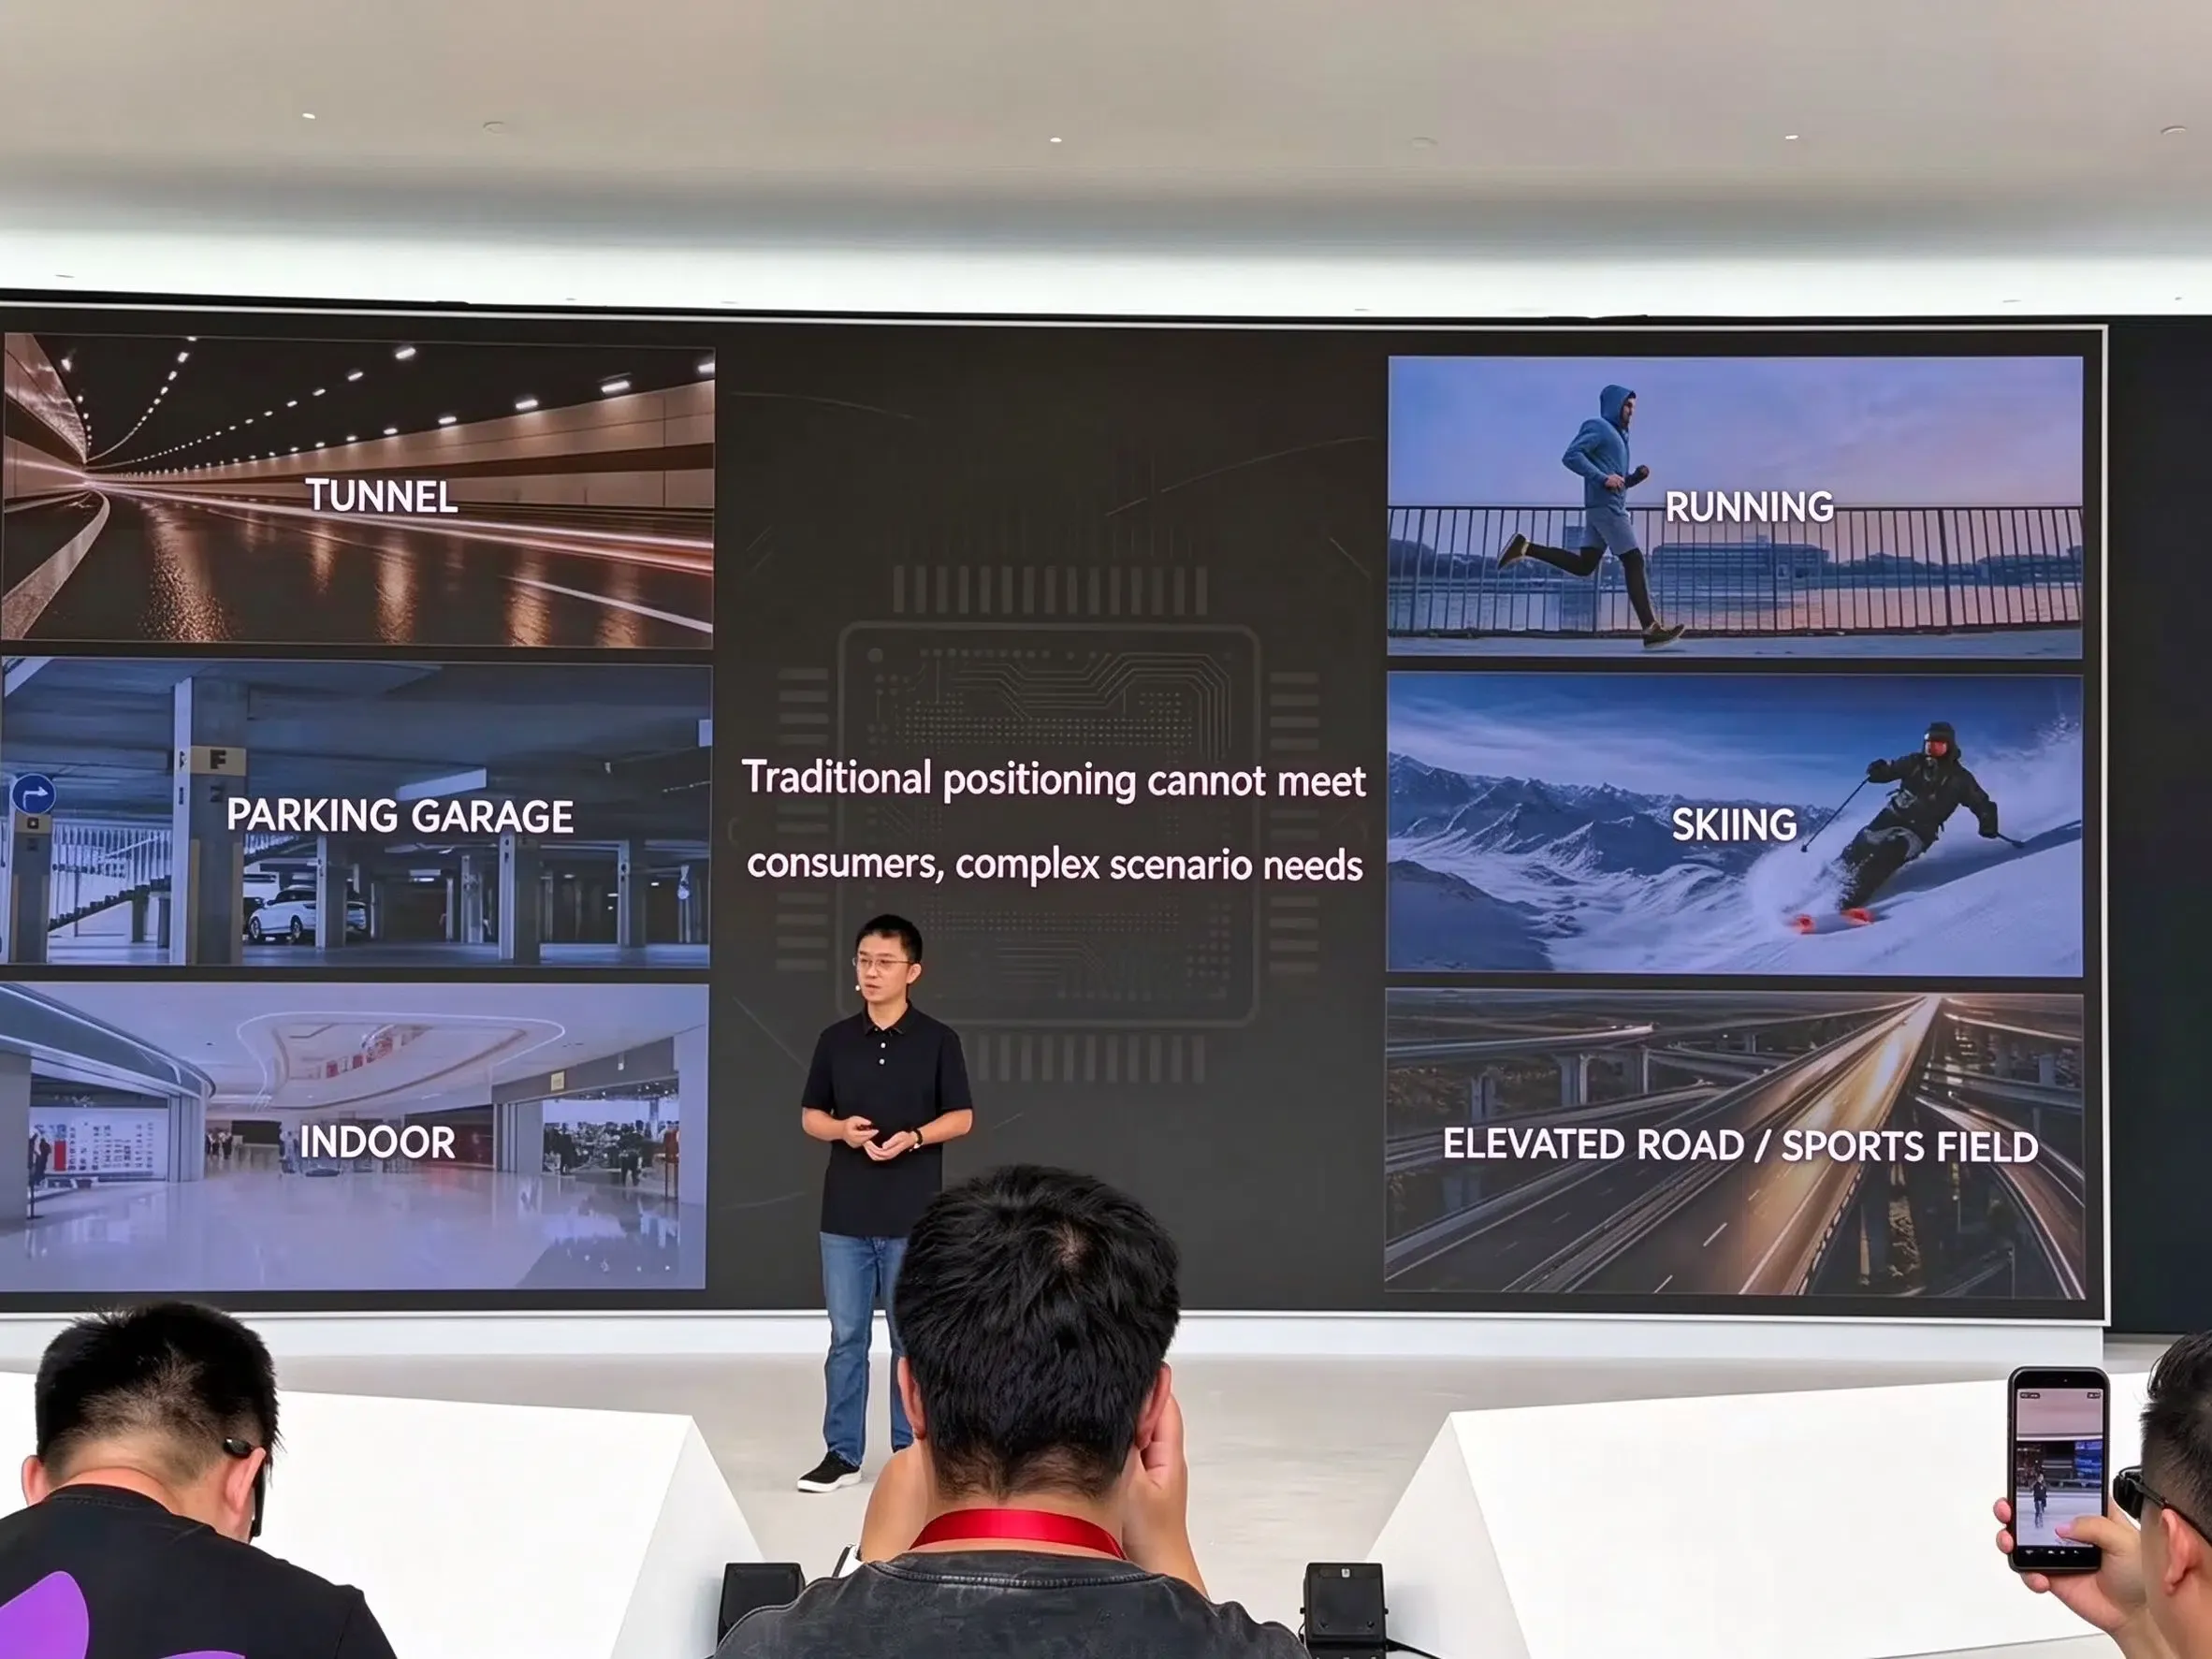
上海のLianqiuhu研究開発センターで開催されたHuawei端末イノベーション技術会議において、ハードウェアエンジニアリングのリーダー陣は、Star Trace測位がこれらの環境的制約にどのように対処するかを説明しました。単一の測位受信機に頼るのではなく、都市峡谷(アーバンキャニオン)、高速道路のトンネル、運動トラック、スキーリゾート、および地下駐車場に向けた、ハードウェア支援による個別の手法が提示されました。このイベントは、複雑な環境下での位置情報の曖昧さを軽減することに焦点を当てており、その詳細はITHomeのカンファレンス概要およびITHomeのStar Trace発表レポートにて確認できます。
Star Traceによる車線レベル・ナビゲーションの進化
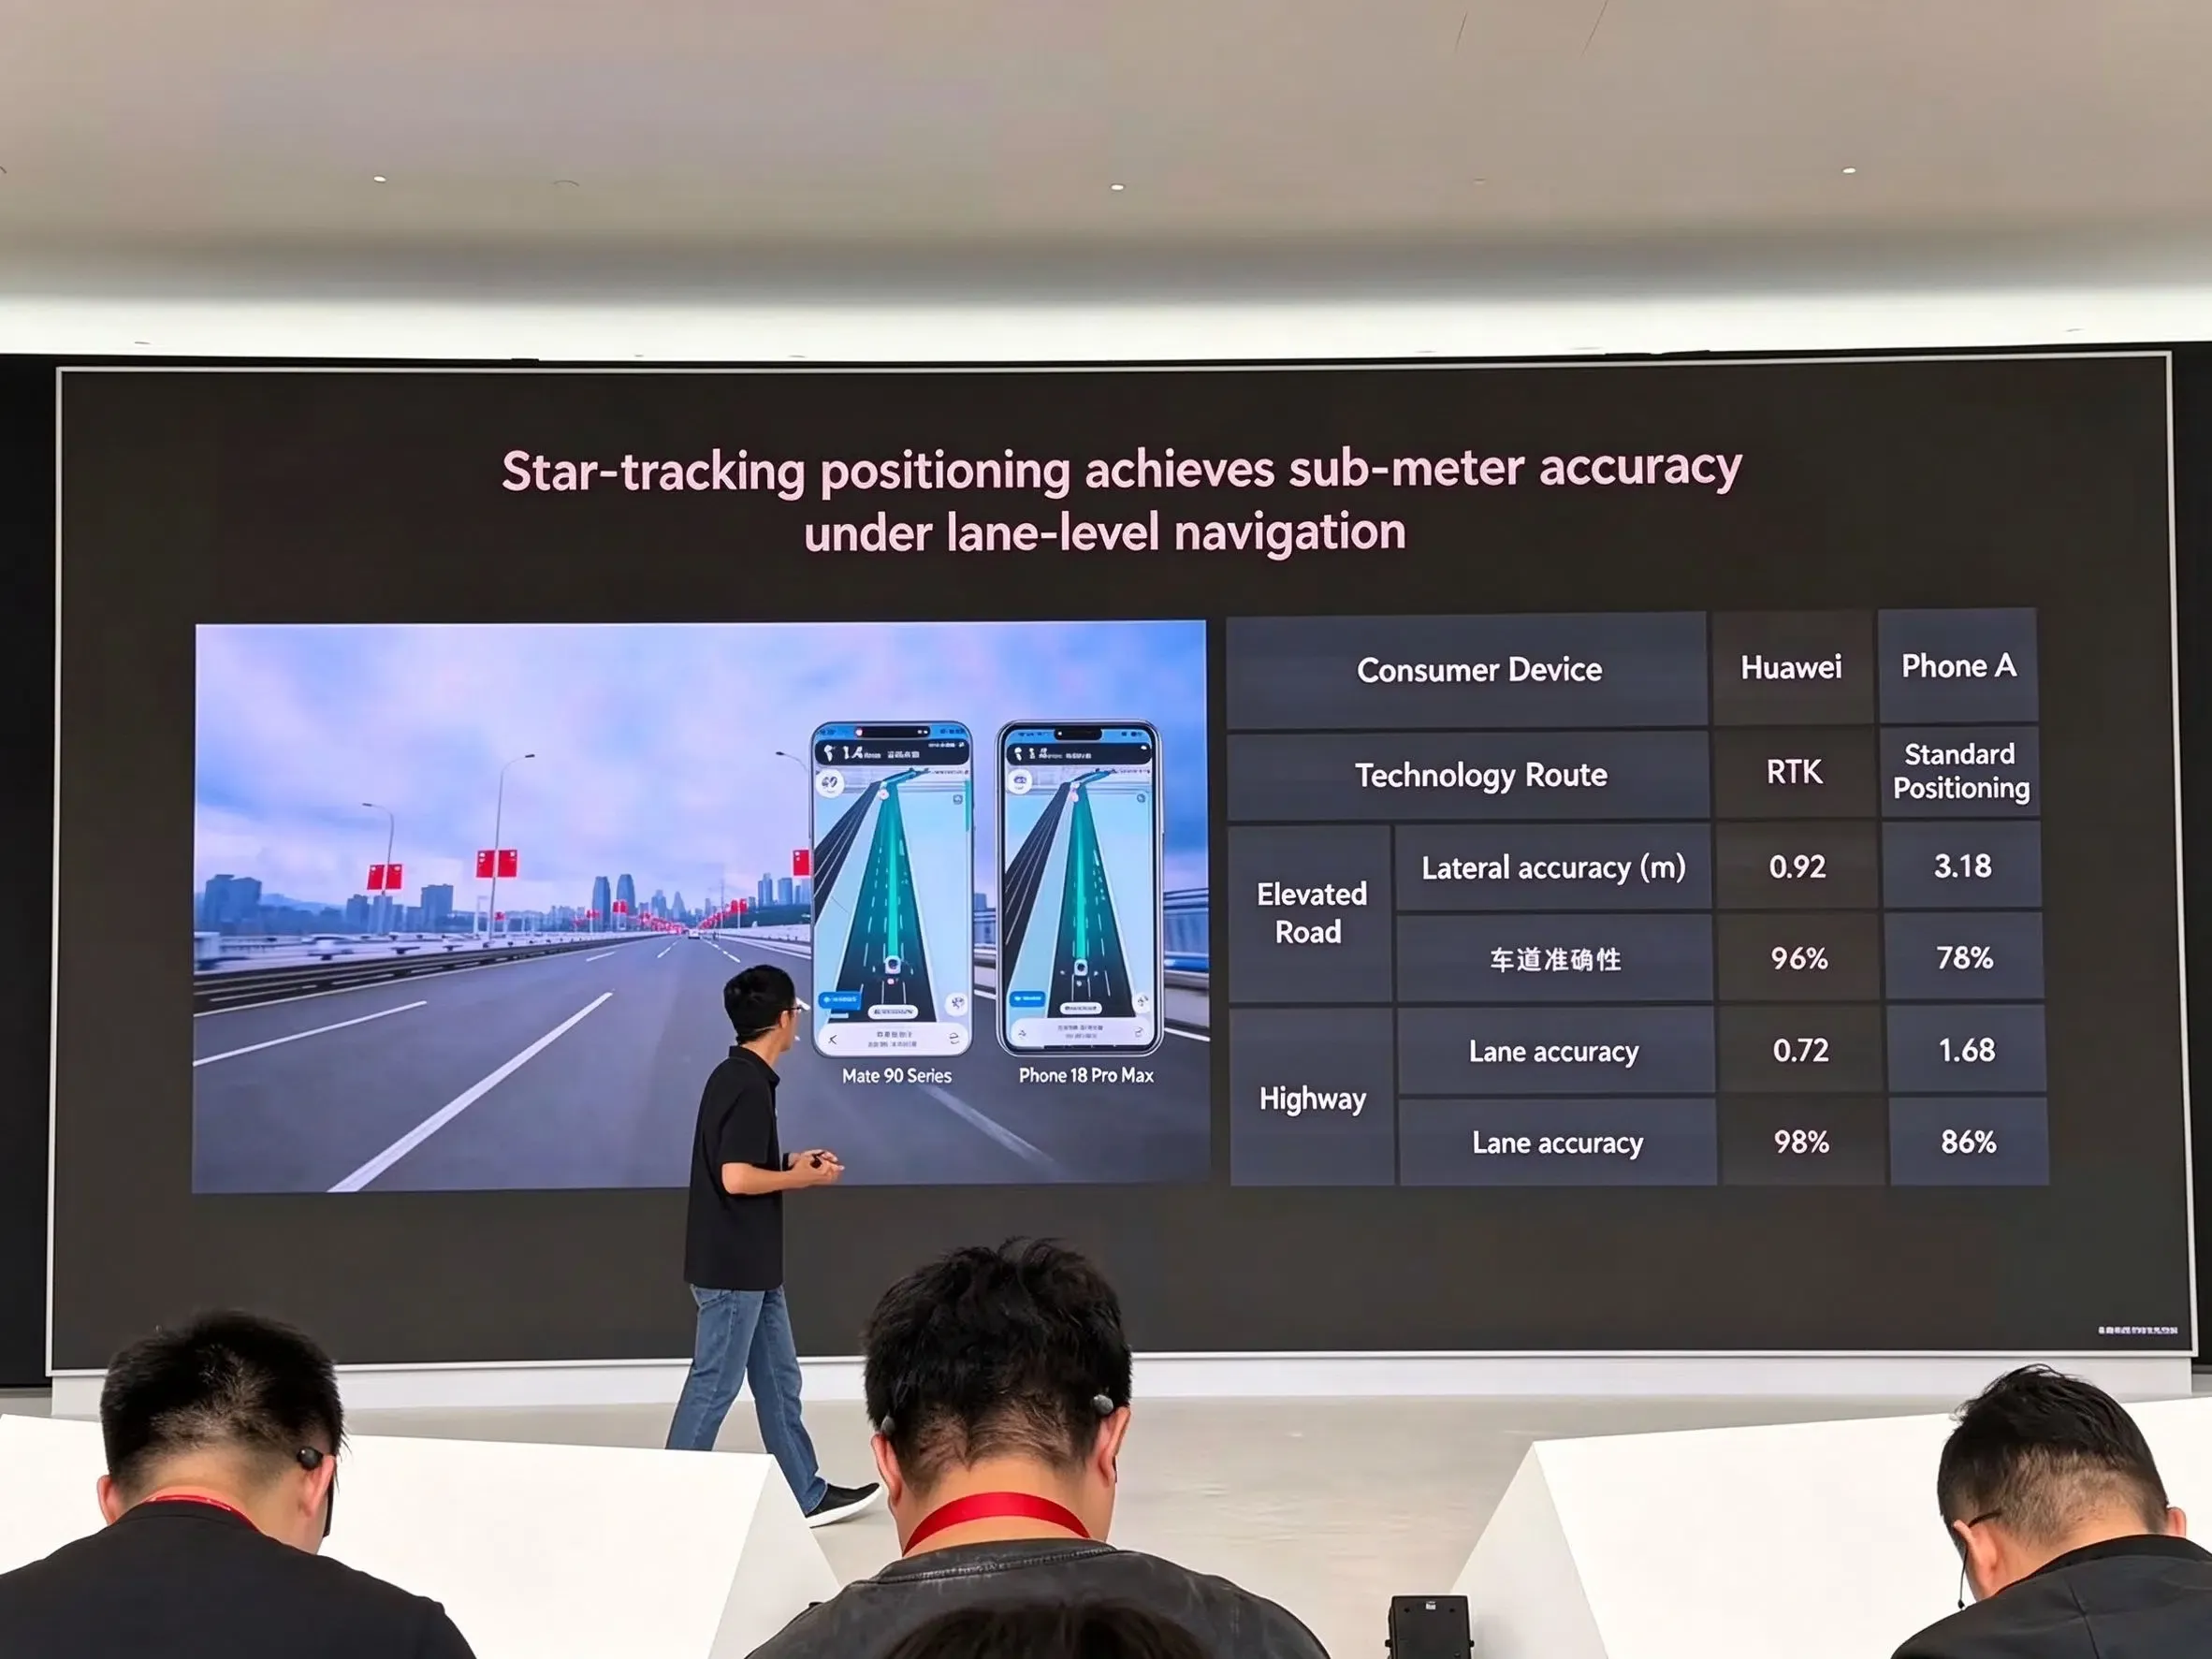
車両通行向けに強調された主要な技術進歩は、独自のHiSilicon短距離通信シリコンと衛星搬送波位相追跡の統合です。標準的な衛星測位は主に擬似距離計測(PRN)に依存しており、これは衛星から送信される無線コードの伝送時間を計算します。擬似距離信号は大気歪みやマルチパス反射の影響を受けやすいため、生データの精度は数メートルの誤差範囲に留まります。
搬送波位相測位は、衛星搬送波自体の位相を計測します。これはより高い周波数で動作するため、より微細な距離測定が可能です。Huaweiの報告によると、短距離トランシーバーハードウェアと搬送波位相計測を組み合わせることで、この特定のナビゲーションサブシステムにおいて、測距精度が10倍以上に向上しました。
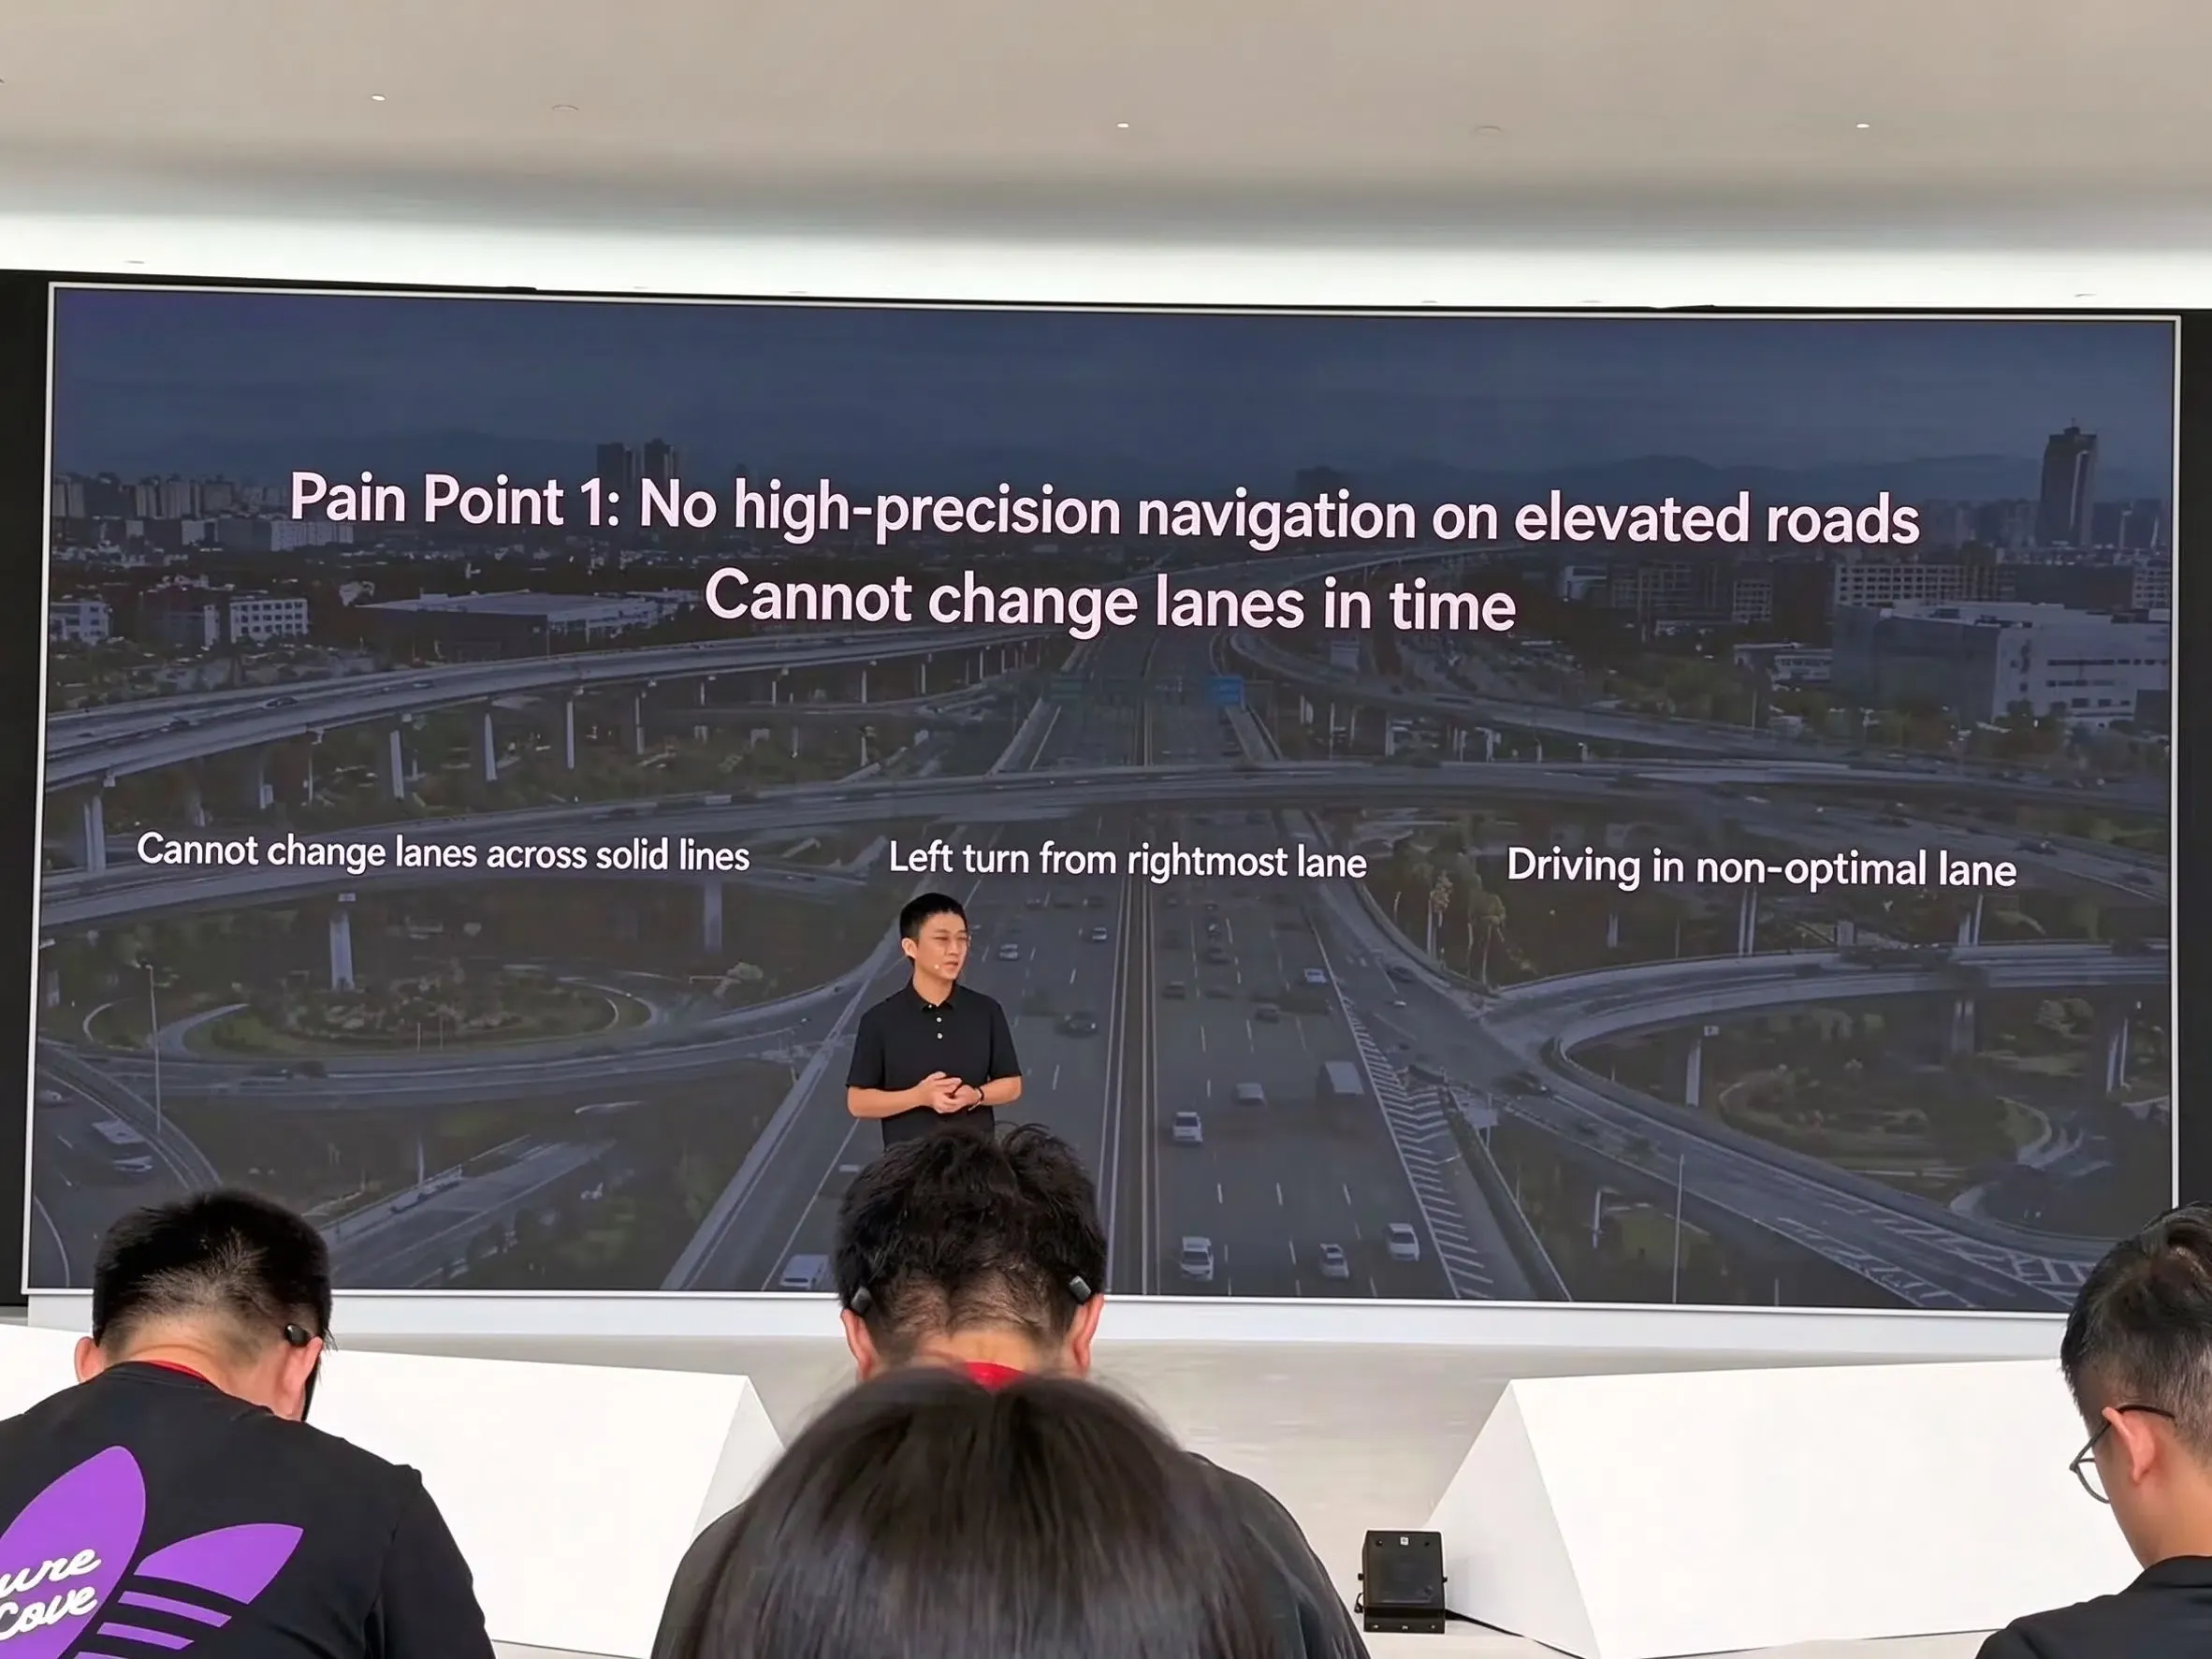
この測距精度の向上が、Huaweiが掲げる「車線レベルでのサブメーター級精度」の基盤となっています。自動車ルート案内において、サブメーター級の分解能があれば、ナビゲーションエンジンは高速道路の本線、出口ランプ、高収容車両レーンを識別できます。これにより、高速道路の分岐前での先行的な車線変更の推奨が可能になります。ただし、この精度は発表された車両の高速道路シナリオに特化したものであり、すべての端末動作環境において普遍的なサブメーター性能が得られると誤解すべきではありません。
ランニング、トンネル、駐車場および屋内位置情報
地上道路のナビゲーション以外にも、標準的な衛星受信が失敗するか、特殊なフィルタリングが必要となる物理環境に合わせて設計された、複数の測位手法が提示されました。
運動・スポーツトラッキング
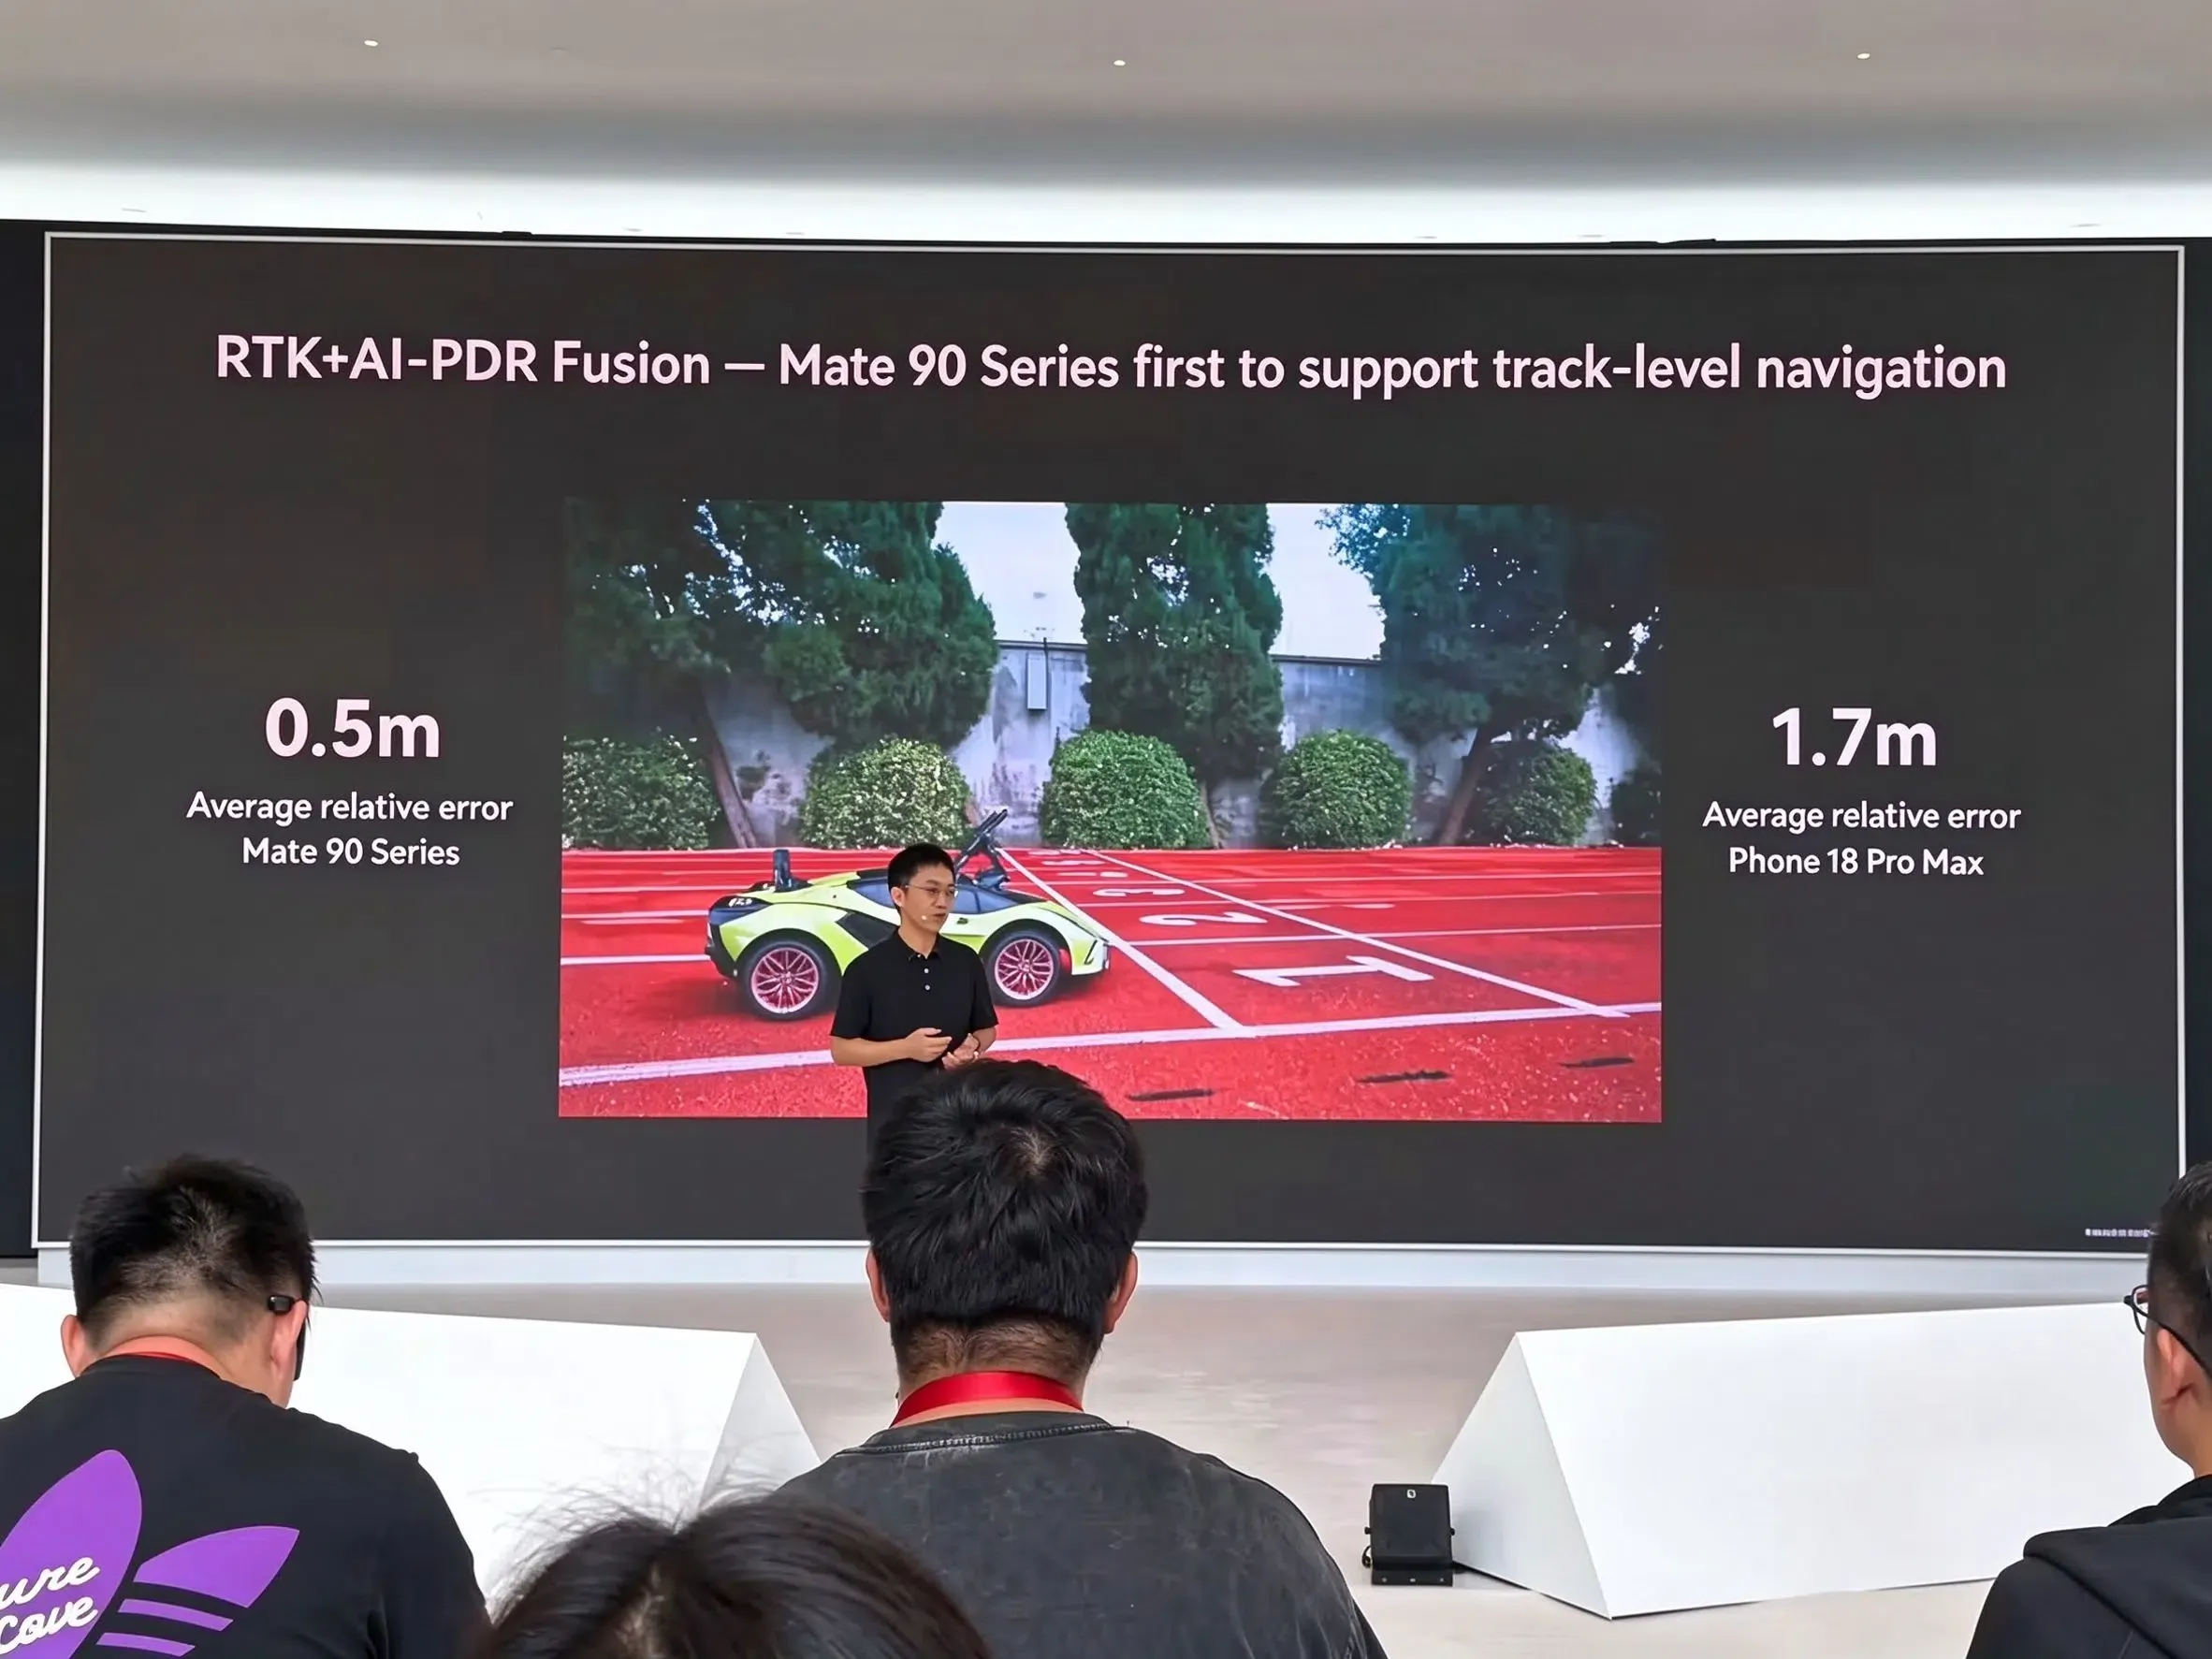
競技用ランニングやトラック競技向けに、Mate 90シリーズはリアルタイムキネマティック(RTK)測位とAI歩行者自律航法(AI-PDR)を統合しています。この構成は、標準的な運動トラック上で個別の走行レーンを識別し、歩行による体の揺れをフィルタリングするように設計されています。「WATCH GT Runner 2」などのスポーツウェアラブルでは、ハードウェアエンジニアが3次元吊り下げアンテナアレイを導入し、第1世代デバイスと比較してGNSS信号受信が5.4dB向上しました。アルペンスキーのシナリオでは、GNSSとスキー用自律航法(SkiDR)を融合したパイプラインにより、3,000カ所以上のスキーリゾートをカバーし、98%の距離精度と97%のトレイルマッチング率を達成しています。
AI速度推定と地磁気によるトンネル誘導
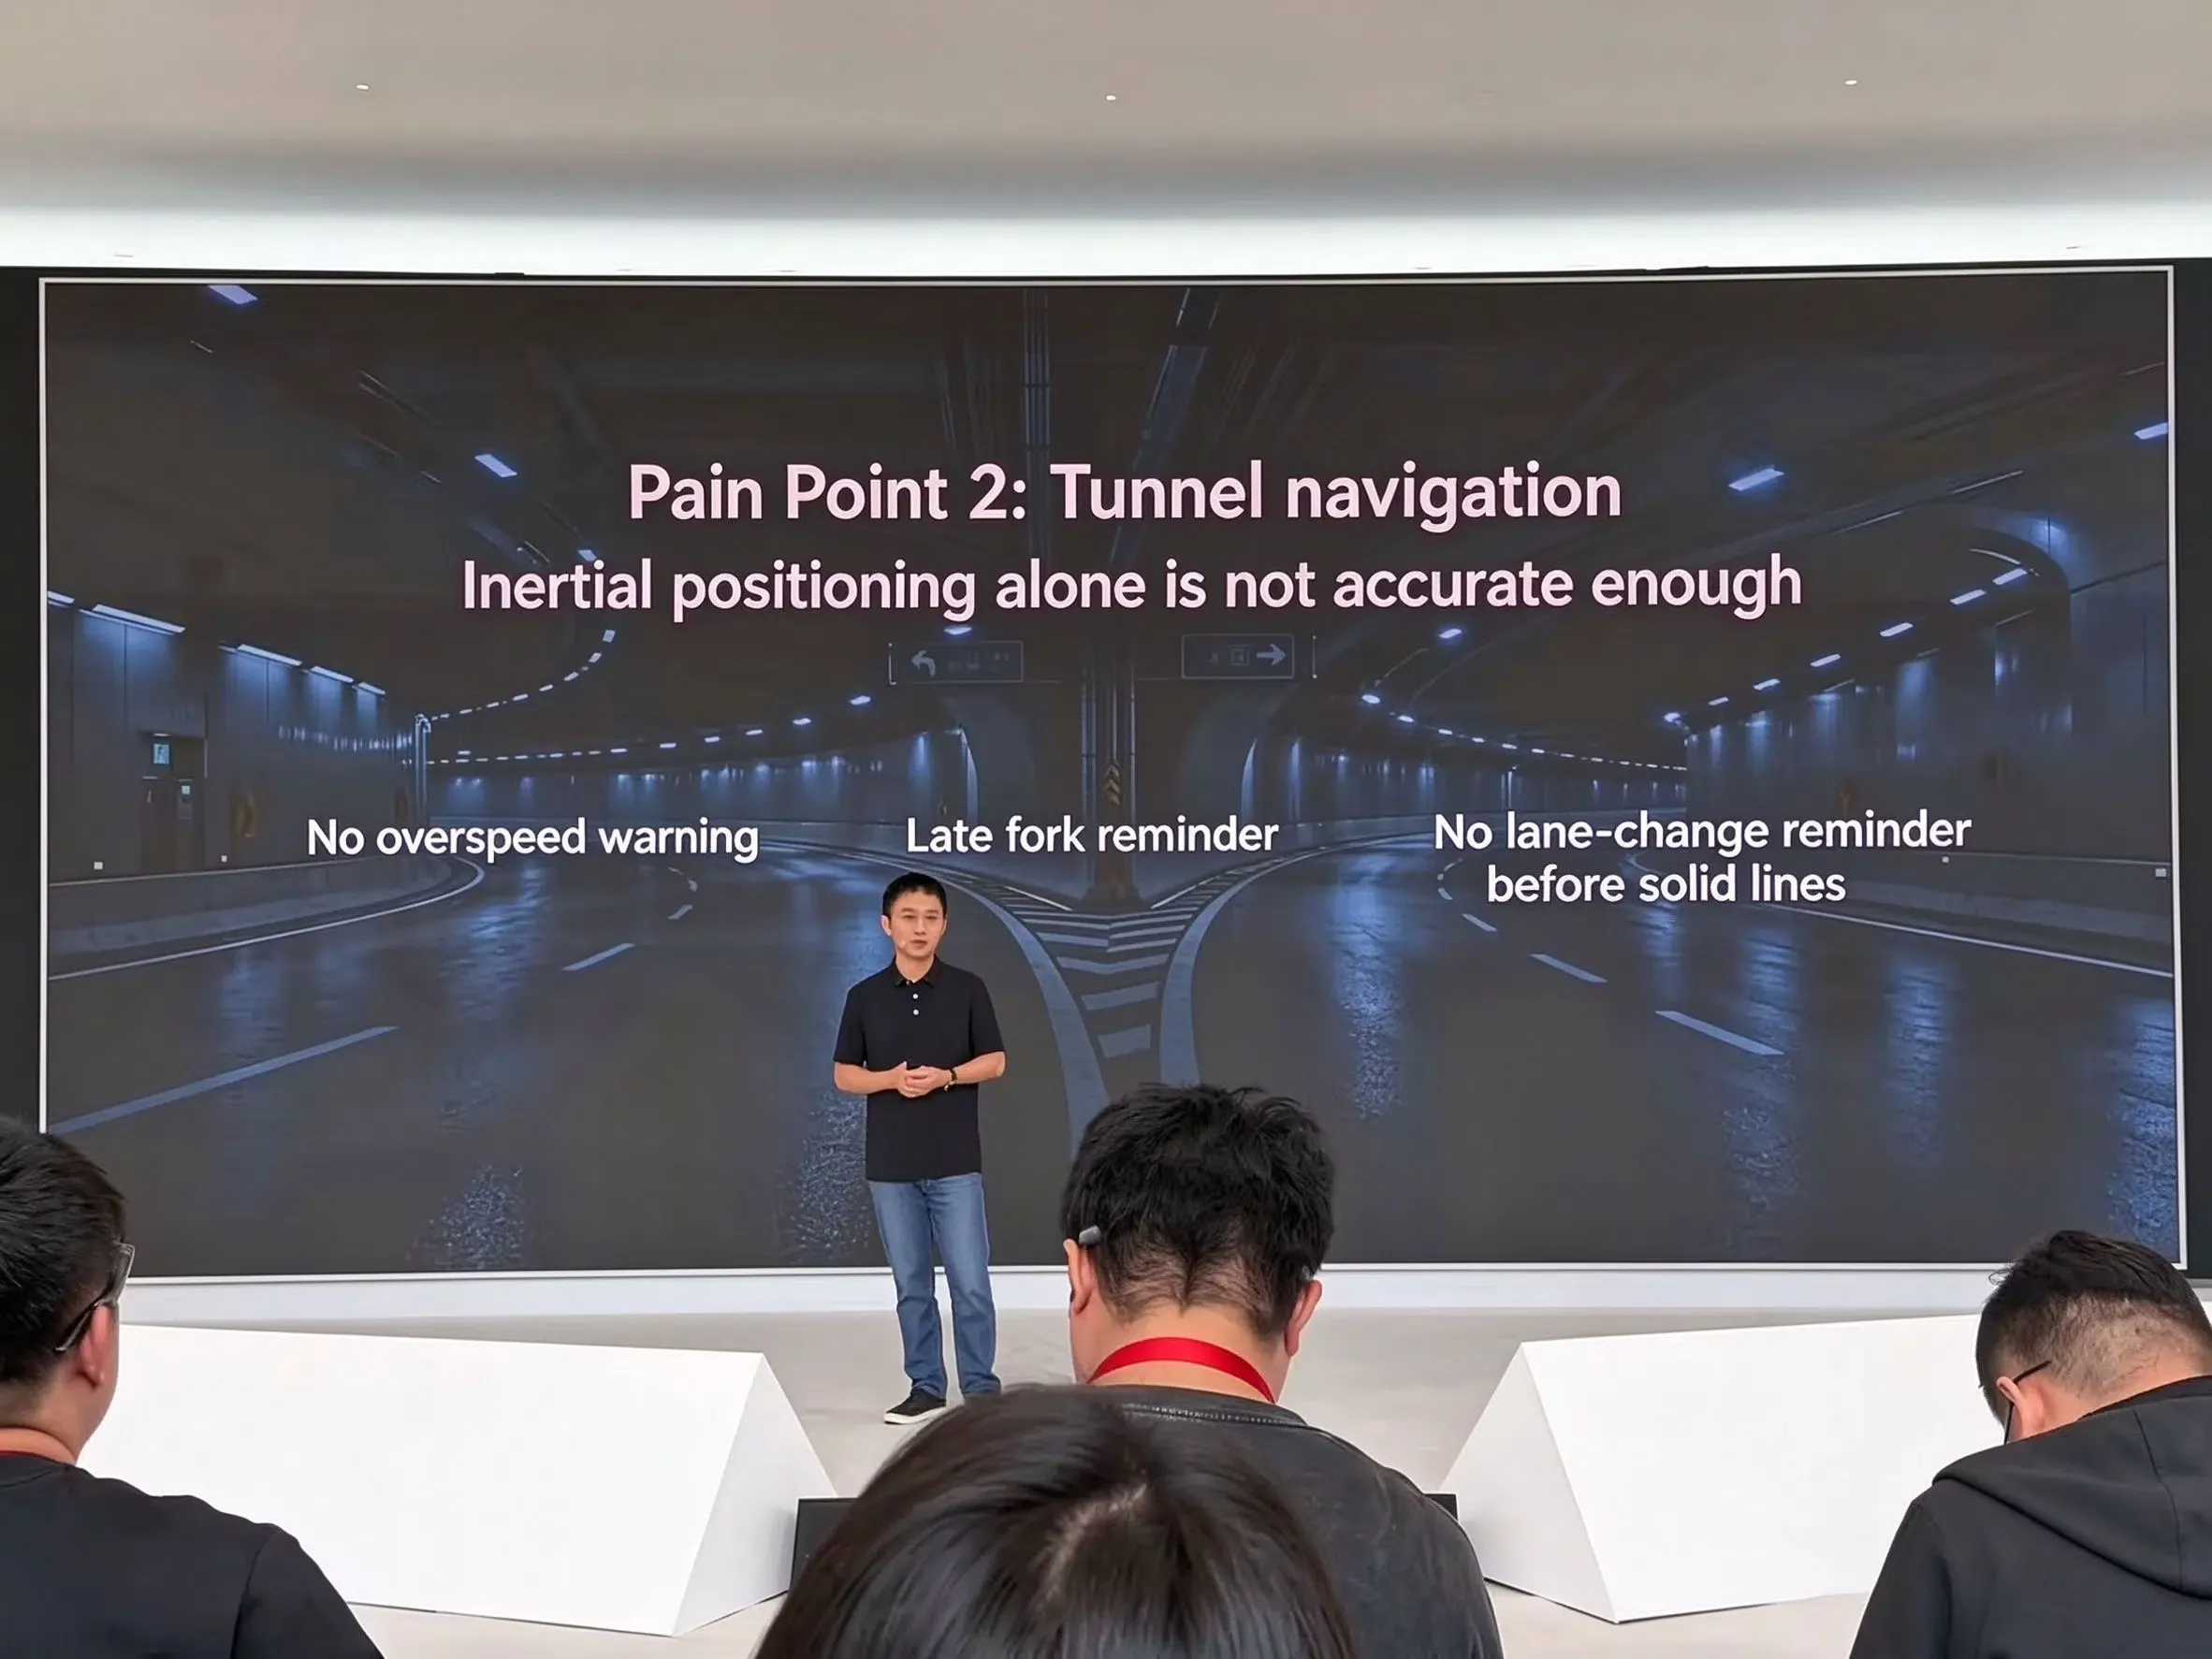
高速道路のトンネルは、物理的な岩石やコンクリートがRF信号を完全に遮断するため、衛星ナビゲーションの障害となり続けてきました。Huaweiは、衛星信号が利用できない場合に備え、AIベースの速度推定と地磁気マッチングを組み合わせたトンネルナビゲーション技術を説明しています。発表によると、現地の磁気シグネチャとマッピングされた地磁気パターンを照合することで、端末は車両の前後および左右の軌跡を維持できるとのことです。これはトンネルの長さに関係なく動作するとされていますが、あくまでメーカーが報告する指標です。磁気参照データの完全なパイプライン、マッチングアルゴリズム、または多様なトンネル形状や磁気環境における動作制限については、現時点で一般公開されていません。
地下駐車場と商業施設のマッピング
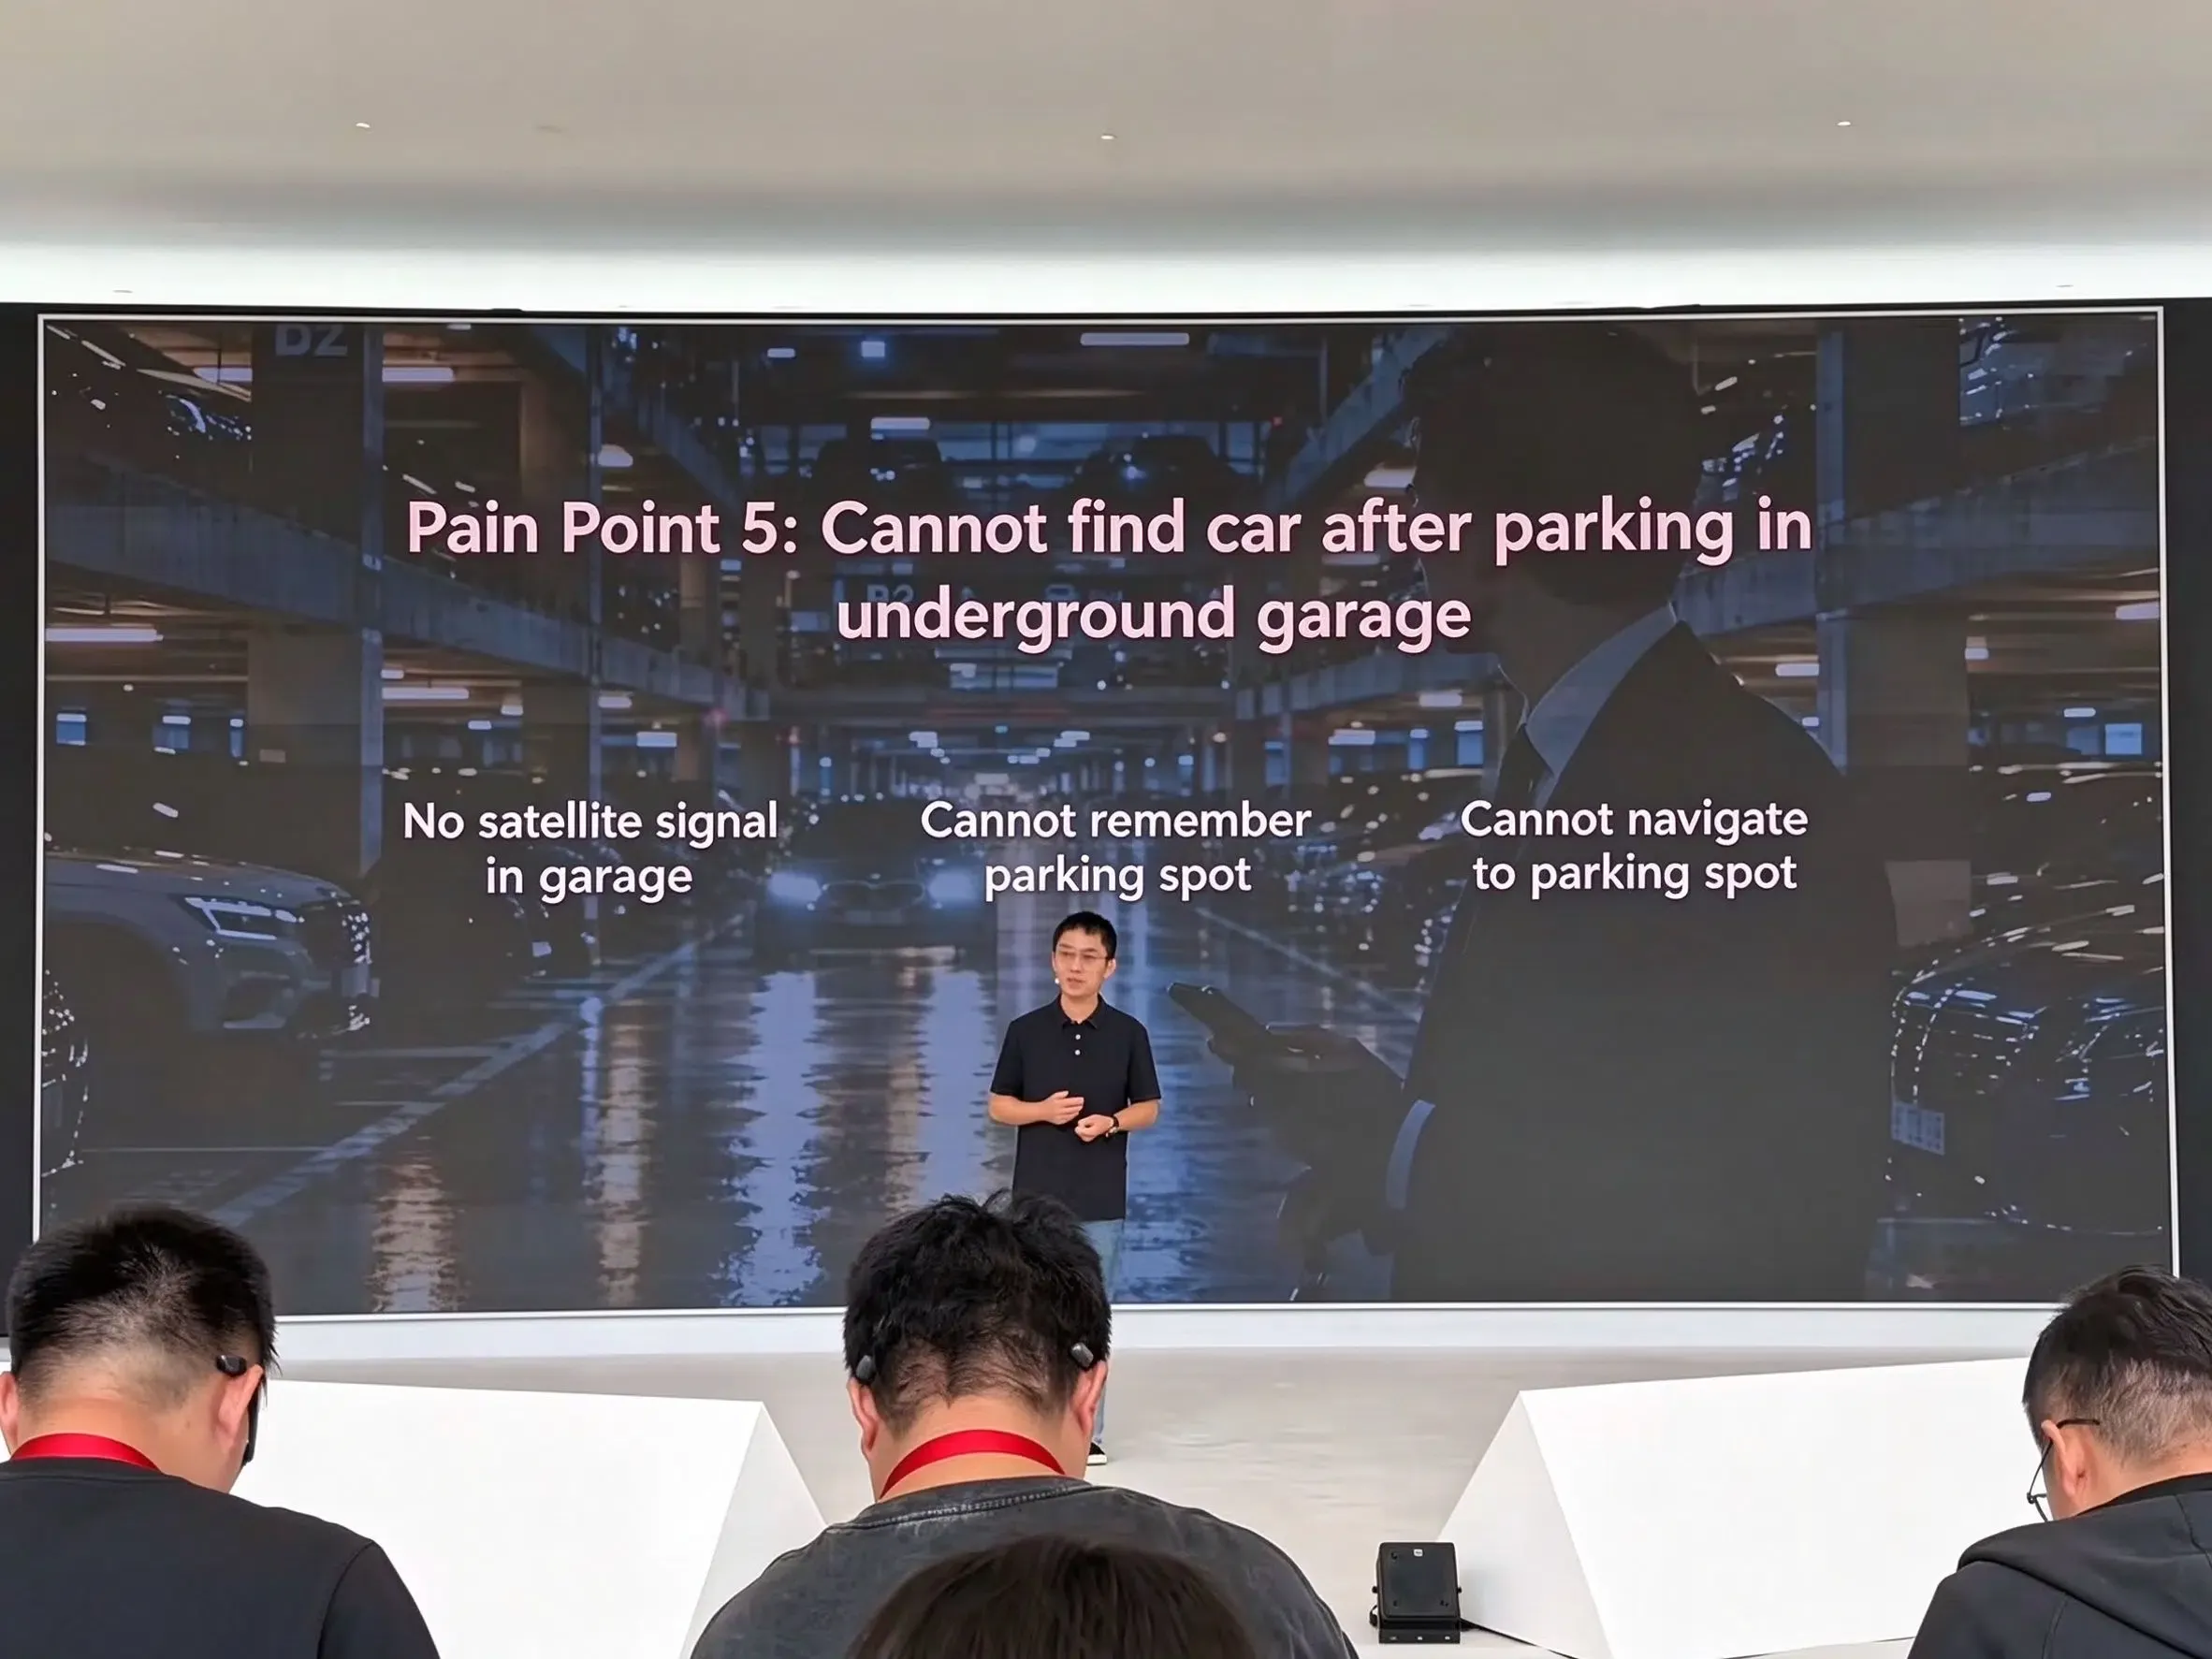
多層階の地下駐車場において、Star Traceは3次元道路ネットワークマッチングを利用して車両の軌跡を追跡し、駐車場所を記録します。この環境で開示された性能指標は、地上の車両ナビゲーションとは大きく異なります。Huaweiは、垂直方向のフロア識別精度が95%以上、水平測位誤差が10メートル未満であると報告しており、これは「正確な車探し2.0(Accurate Car Search 2.0)」機能として3万カ所以上の地下駐車場に導入されています。
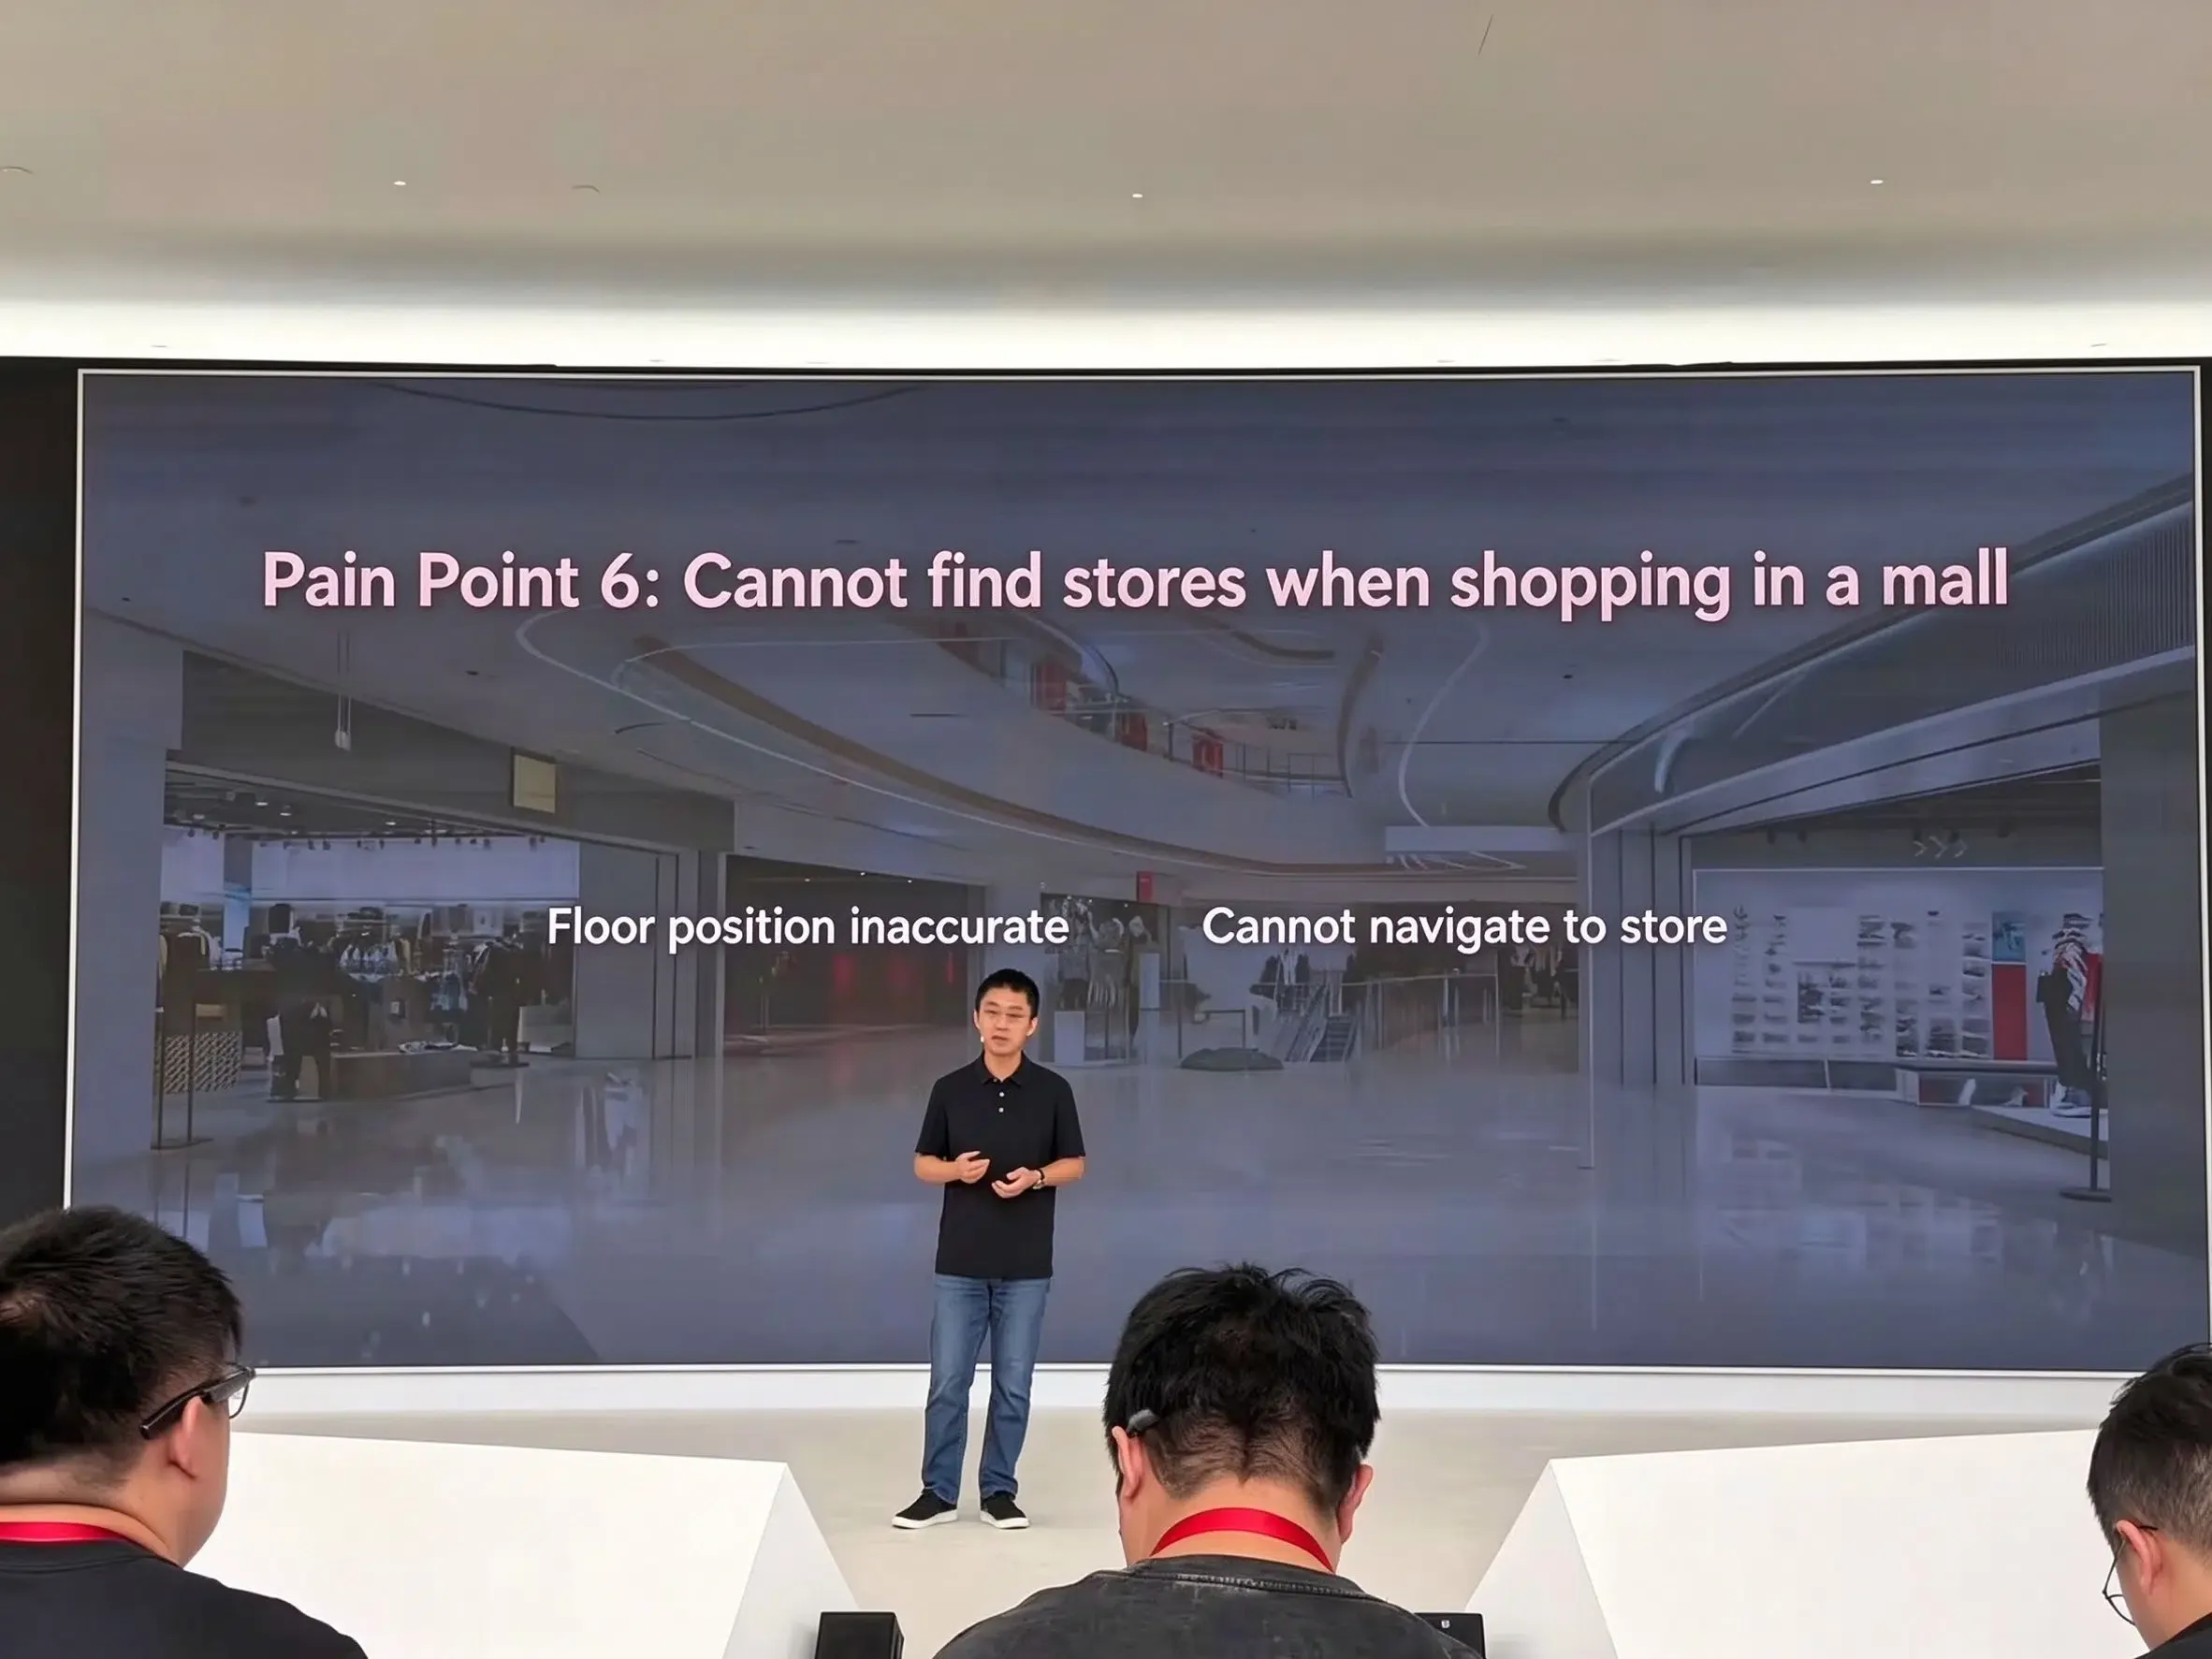
商業小売施設では、同プラットフォームが50万カ所のビジネス街ジオフェンスおよび1万7,000棟の屋内構造物と連携しています。「Petal Maps」内では、店舗レベルの屋内ナビゲーションが現在260以上のショッピングモールで展開されており、順次拡大中です。
文書化された測位シナリオ
以下のマトリックスは、発表時に提示されたシナリオ、対応する技術的アプローチ、および報告された性能指標をまとめたものです:
[Huawei Star Trace測位:文書化されたシナリオ]

  車線レベル・ナビゲーション
    └── HiSilicon短距離チップ + GNSS搬送波位相計測
        └── 報告されるサブメーター級の車線精度

  ランニングトラック・ナビゲーション
    └── RTK + AI-PDRフュージョン
        └── Mate 90シリーズのトラックレベル測位

  トンネル・ナビゲーション
    └── AI速度推定 + 地磁気マッチング
        └── 報告される車線レベルの誘導

  地下駐車場
    └── 3D道路ネットワークマッチング
        └── フロア識別精度 >95%
        └── 測位誤差 <10メートル

  商業屋内ナビゲーション
    └── 50万カ所の商用ジオフェンス
    └── 1万7,000棟の屋内測位建物
    └── 260以上のモールでPetal Maps店舗レベルナビゲーション

[実装の詳細について非公開の内容]

  - 統合型センサーフュージョンのランタイム
  - センサーの重み付けとフィルタリングアルゴリズム
  - 生のGNSS / 磁気データアクセス
  - サードパーティ向けStar Trace APIの提供状況
  - バッテリー消費とデバイス単位の精度保証
HarmonyOS開発者が実際に利用できる機能
HarmonyOS向けに構築を行うソフトウェア開発チームにとって、新しいハードウェア機能を評価するにはAPIの公開範囲を明確に把握することが不可欠です。Huaweiは「HarmonyOS Location Kit開発者ガイド」および「HarmonyOS Location Kit APIリファレンス」を通じて包括的な位置情報機能を提供しています。これらのポータルでは、標準的なFused Location Providerリクエスト、ジオフェンス登録、およびプラットフォームレベルの権限制御のサポートについて詳細が記載されています。
Huaweiは、同社のナビゲーション体験を含むサポート対象のデバイスやサービスにおいて、これらの特殊な測位機能を実証しています。しかし、確認された公開ドキュメントでは、内部サービスアーキテクチャについては指定されておらず、どのStar Trace固有の出力がサードパーティ向けのHarmonyOS APIを介して公開されているかは明記されていません。
| 測位機能 | 公開APIステータス | 報告されている解像度 / 対象 | 動作依存要件 |
|---|---|---|---|
| 標準Fused Location | 公開済み (HarmonyOS Location Kit) | 環境およびデバイス依存;報告される精度を要確認 | デバイス性能、利用可能な測位信号、ユーザー権限、環境条件 |
| ジオフェンス監視 | 公開済み (Location Kitジオフェンス) | 可変の境界半径 | OSのバックグラウンドスケジューリング、省電力制限 |
| 車線レベルのサブメーター誘導 | Star Trace専用のサードパーティアクセスは未確定 | サブメーター(報告値) | HiSilicon短距離シリコン、専用の搬送波位相パイプライン |
| トンネル地磁気誘導 | Star Trace専用のサードパーティアクセスは未確定 | 車線レベル誘導(報告値) | 事前マッピングされた地磁気データベース、対応端末ハードウェア |
| 3D駐車場フロア識別 | Star Trace専用のサードパーティアクセスは未確定 | フロア>95%、水平<10m(報告値) | 事前調査済みの3D施設マップ、正確な車探し2.0 |
| 商業施設店舗ナビ | Petal Maps機能として報告;サードパーティ連携範囲は要確認 (Petal Mapsプラットフォーム) | 個別の加盟店区画 | マッピングされた屋内施設、Petal Maps連携 |
商業的な位置情報サービスを設計する開発者は、様々な端末モデルにおいて標準のシステムロケーションリスナーが返す実際の座標を検証する必要があります。サードパーティアプリが特別なプラットフォーム認可や専用のフレームワークアップデートなしに、自動的にサブメーター級の座標を取得できると想定しないでください。
高精度位置情報アプリのための開発者チェックリスト
ナビゲーション、ロジスティクス、位置情報対応アプリケーションを作成するエンジニアリングチームは、高精度な測位データを扱う際に構造化された技術検証を取り入れるべきです。
位置精度の検証とメタデータ
- 座標精度の推定量を確認する:固定されたサブメーター精度を想定するのではなく、プラットフォームのロケーションコールバックが返す水平・垂直精度のメタデータフィールドを常に確認してください。
- 座標系の調和を実装する:空間クエリを実行する前に、入力された座標ストリームが地理的測地系(WGS-84や中国国内のGCJ-02投影法など)を適切に照合していることを確認してください。
- 精度の段階的な低下に対応する:測位の信頼性が高精度から標準的な基地局・Wi-Fi三角測量レベルに低下した場合でも、アプリのユーザーインターフェースが適切に反応するように設計してください。
権限とライフサイクルの管理
- 階層的な権限要求を適用する:まずは概算位置へのアクセスを要求し、特殊なナビゲーションワークフローで明示的に必要な場合のみ、詳細なバックグラウンド位置情報の利用を昇格させてください。
- 電力とポーリング間隔の管理:バックグラウンド実行中に高頻度の位置リスナーコールバックを調整し、サーマルスロットリングやバッテリー消費に関する問題を回避してください。
- OSの省電力モードを考慮する:OSがディープスリープや低電力状態に入った場合に中断される可能性のある位置情報ストリームに対し、再接続ロジックを実装してください。
空間テストとエッジケースの検証
- 都市峡谷でのマルチパス・テストを実行する:衛星信号の反射によるドリフトを評価するために、高層ビル群が密集した繁華街でアプリの動作をベンチマークしてください。
- 自律航法の切断をシミュレートする:車両がトンネルに入った際をシミュレートし、GNSSが途切れた際でもルーティングアルゴリズムが突然失敗しないよう、アプリのステート保持能力をテストしてください。
- 位置プライバシーのコンプライアンスを監査する:きめ細かな緯度・経度のトレースが、データ最小化の原則および地域のデータ居住に関する法令に準拠していることを確認してください。
よくある質問 (FAQ)
Huaweiはどのようにしてサブメーター級の測位精度を実現していると報告していますか?
Star Trace測位技術は、従来のRTK衛星測位と何が異なりますか?
サードパーティ開発者はStar Trace測位データに直接アクセスできますか?
エンジニアリングチームへの要点
Star Trace測位技術の発表は、モバイル端末設計における継続的なシフトを反映しています。ハードウェアメーカーは基本的な衛星受信機を超え、高度に統合されたマルチセンサー空間コンピューティングスタックへと進化しています。高速道路、トンネル、競技場、地下施設といった各環境に独自のセンサー構成を投入することで、最新のデバイスは継続的な空間コンテキストを維持する能力を高めつつあります。
アプリエンジニアや製品チームにとって、このハードウェアの進化は「ベンダーがアピールする機能」と「一般公開された開発者向けAPI」を明確に区別することの重要性を示唆しています。OS側のナビゲーションサービスがサブメーターや区画レベルの閾値へと限界を押し広げ続ける中で、サードパーティのソフトウェアアーキテクチャには堅牢性が求められます。信頼性の高い座標検証、電力消費を意識したポーリング処理、そして精度の低下に対する適切なフォールバックを実装することで、あらゆる動作環境において信頼できるパフォーマンスを提供することが可能です。
参考文献
Share this article



