華為 Star Trace 定位技術究竟是什麼?華為在 2026 年 10 月 12 日於上海舉行的終端創新技術大會上,正式推出了 Star Trace 定位技術,並概述了其在車道級導航、跑步軌跡定位、隧道導航、地下停車場以及室內商業導航等領域的改進。根據現場報導,該系統針對不同場景整合了多種技術:包括海思(HiSilicon)短距硬體與 GNSS 載波相位測量相結合以實現高精度測距、透過 RTK 與 AI 行人航位推算(PDR)優化運動軌跡,以及利用 AI 速度估算與地磁匹配來輔助隧道導航。華為針對車道級導航報告了亞米級精度,而在地下停車場功能中則分別展示了樓層識別與水平定位指標。對於軟體工程團隊而言,關鍵在於華為尚未公開說明每一項專業功能是否均可透過第三方 HarmonyOS 定位 API 進行存取。
為什麼華為要引入 Star Trace 定位技術
概覽
- 該架構結合了海思短距連接晶片與載波相位 GNSS 測量技術,據報告在車輛車道引導的距離測量精度上提升了十倍。
- 針對特定場景的感測器管線部署了即時動態定位(RTK)與 AI 行人航位推算技術以支援運動場館定位,並輔以地磁匹配技術解決隧道導航難題。
- 室內追蹤涵蓋了五百萬個商業區地理圍欄、一萬七千座室內建築,以及超過三萬座地下停車場的樓層級精度解析。
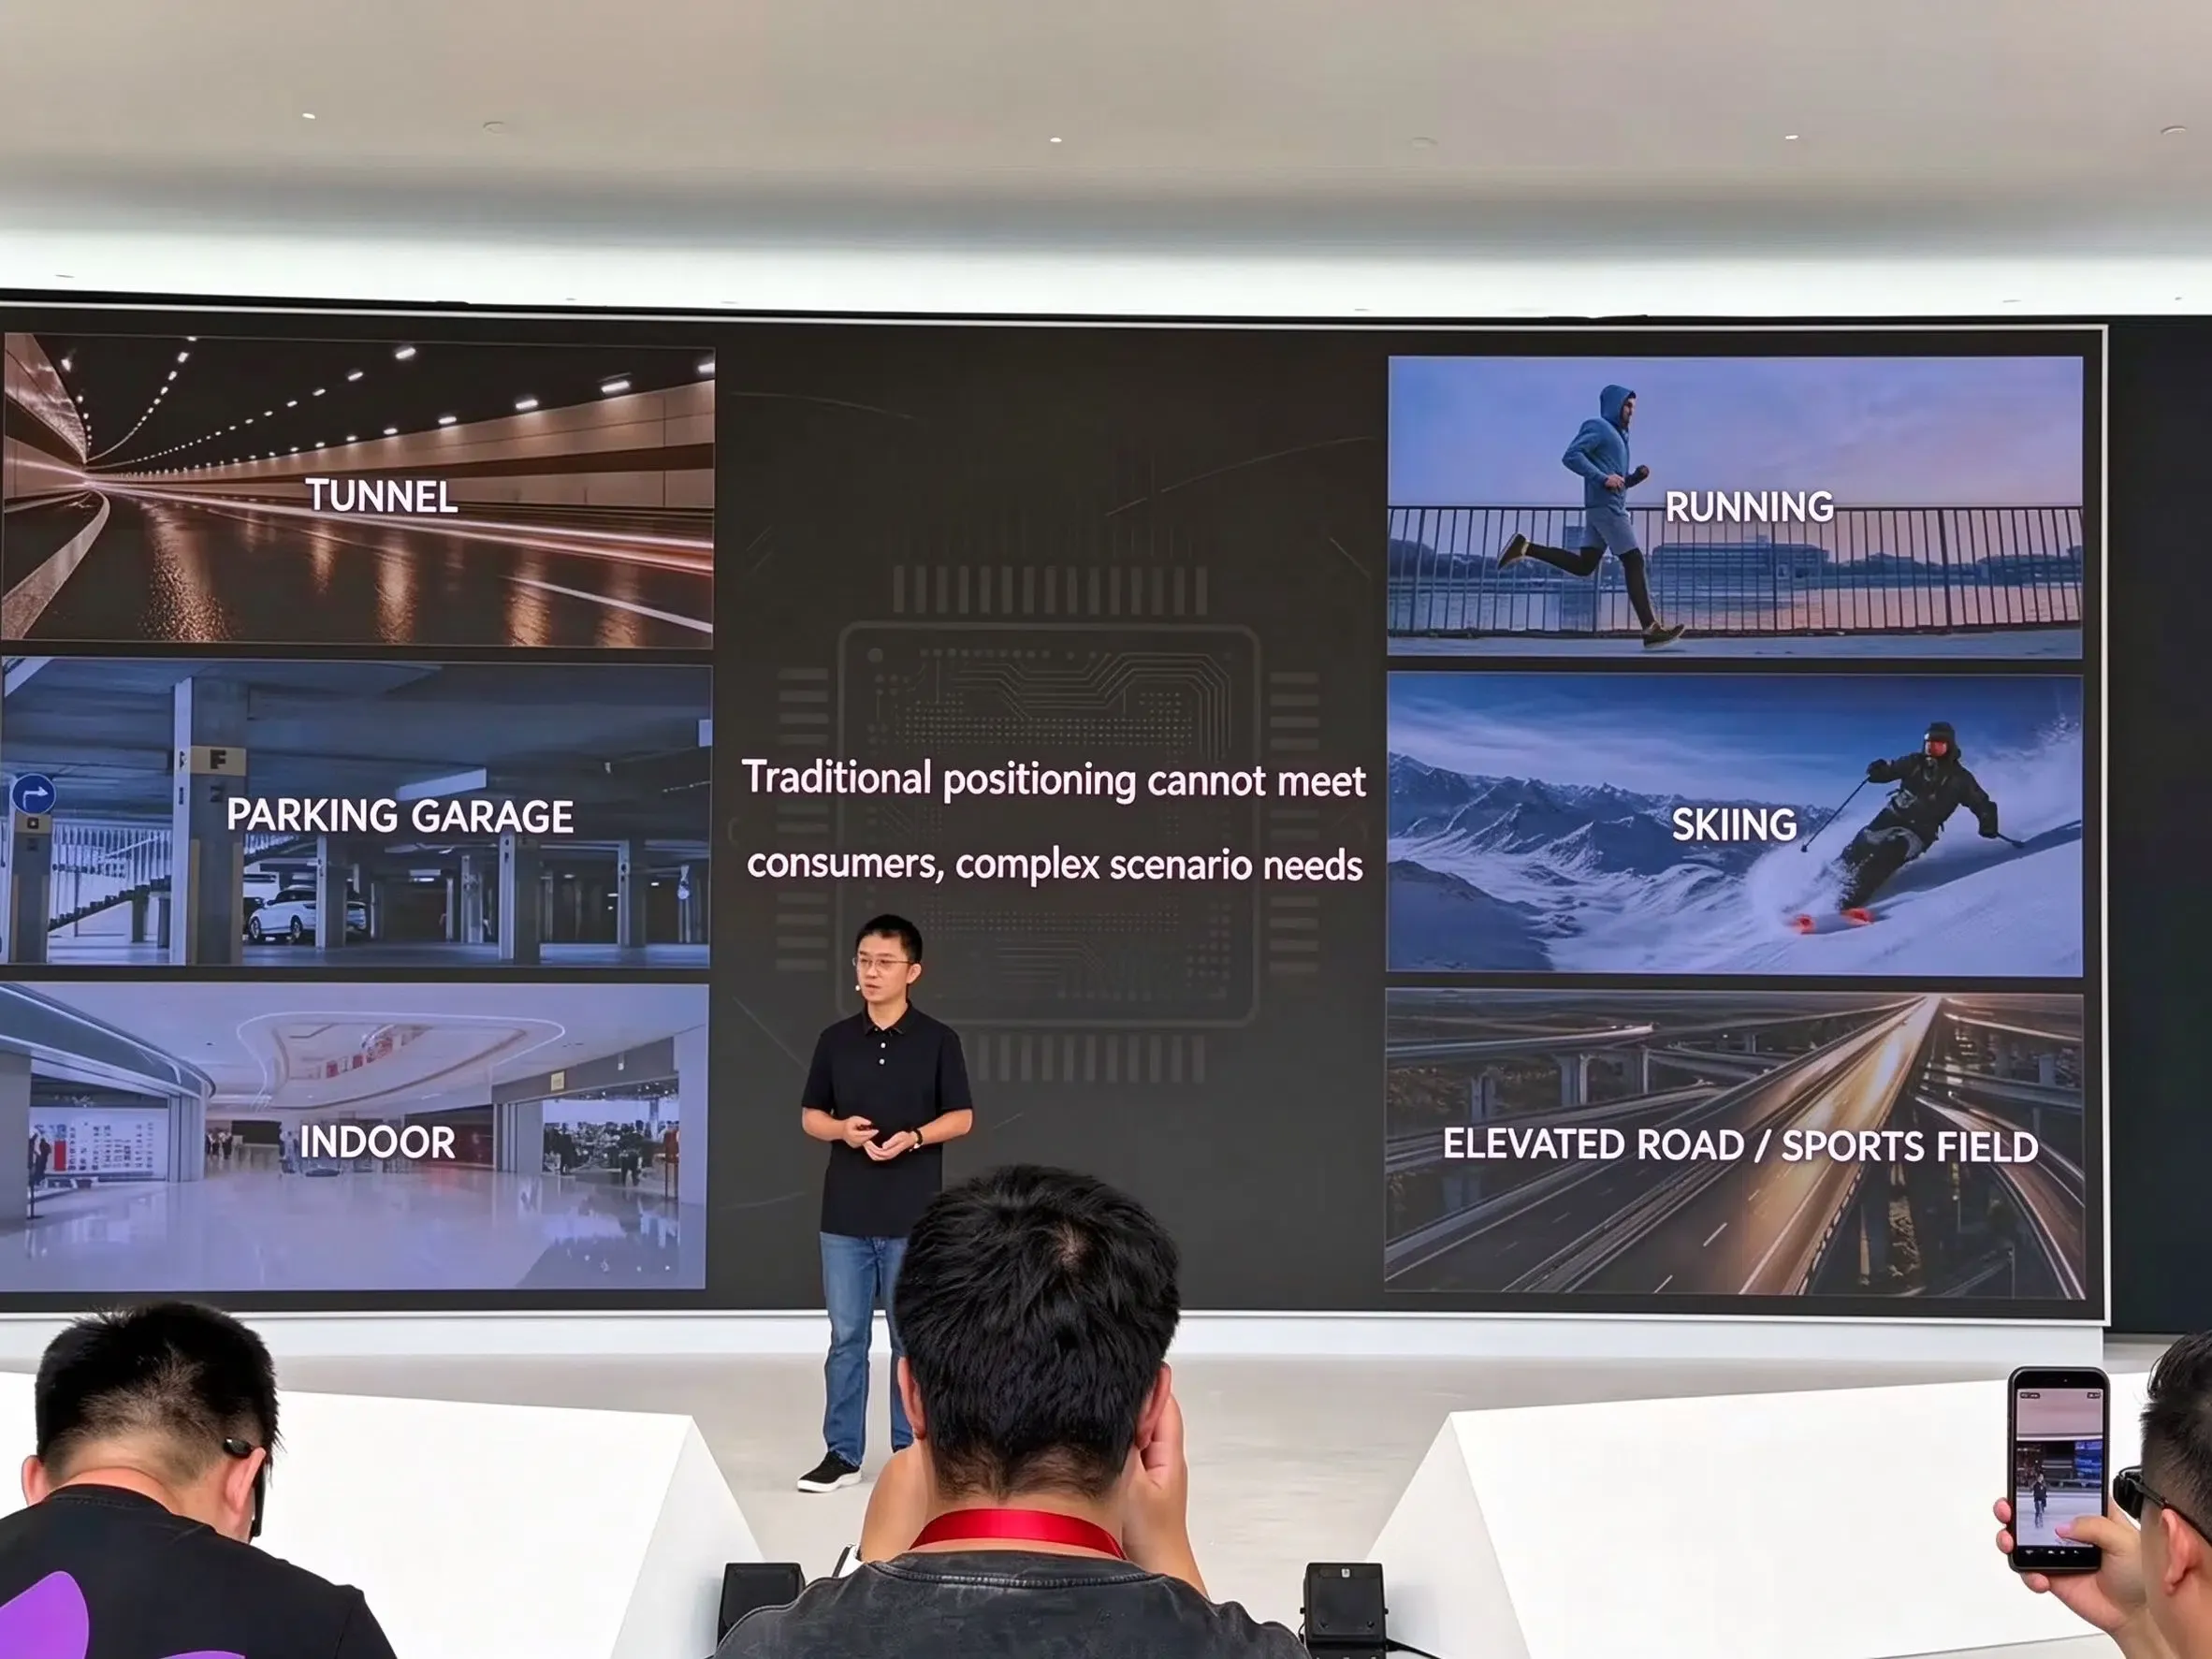
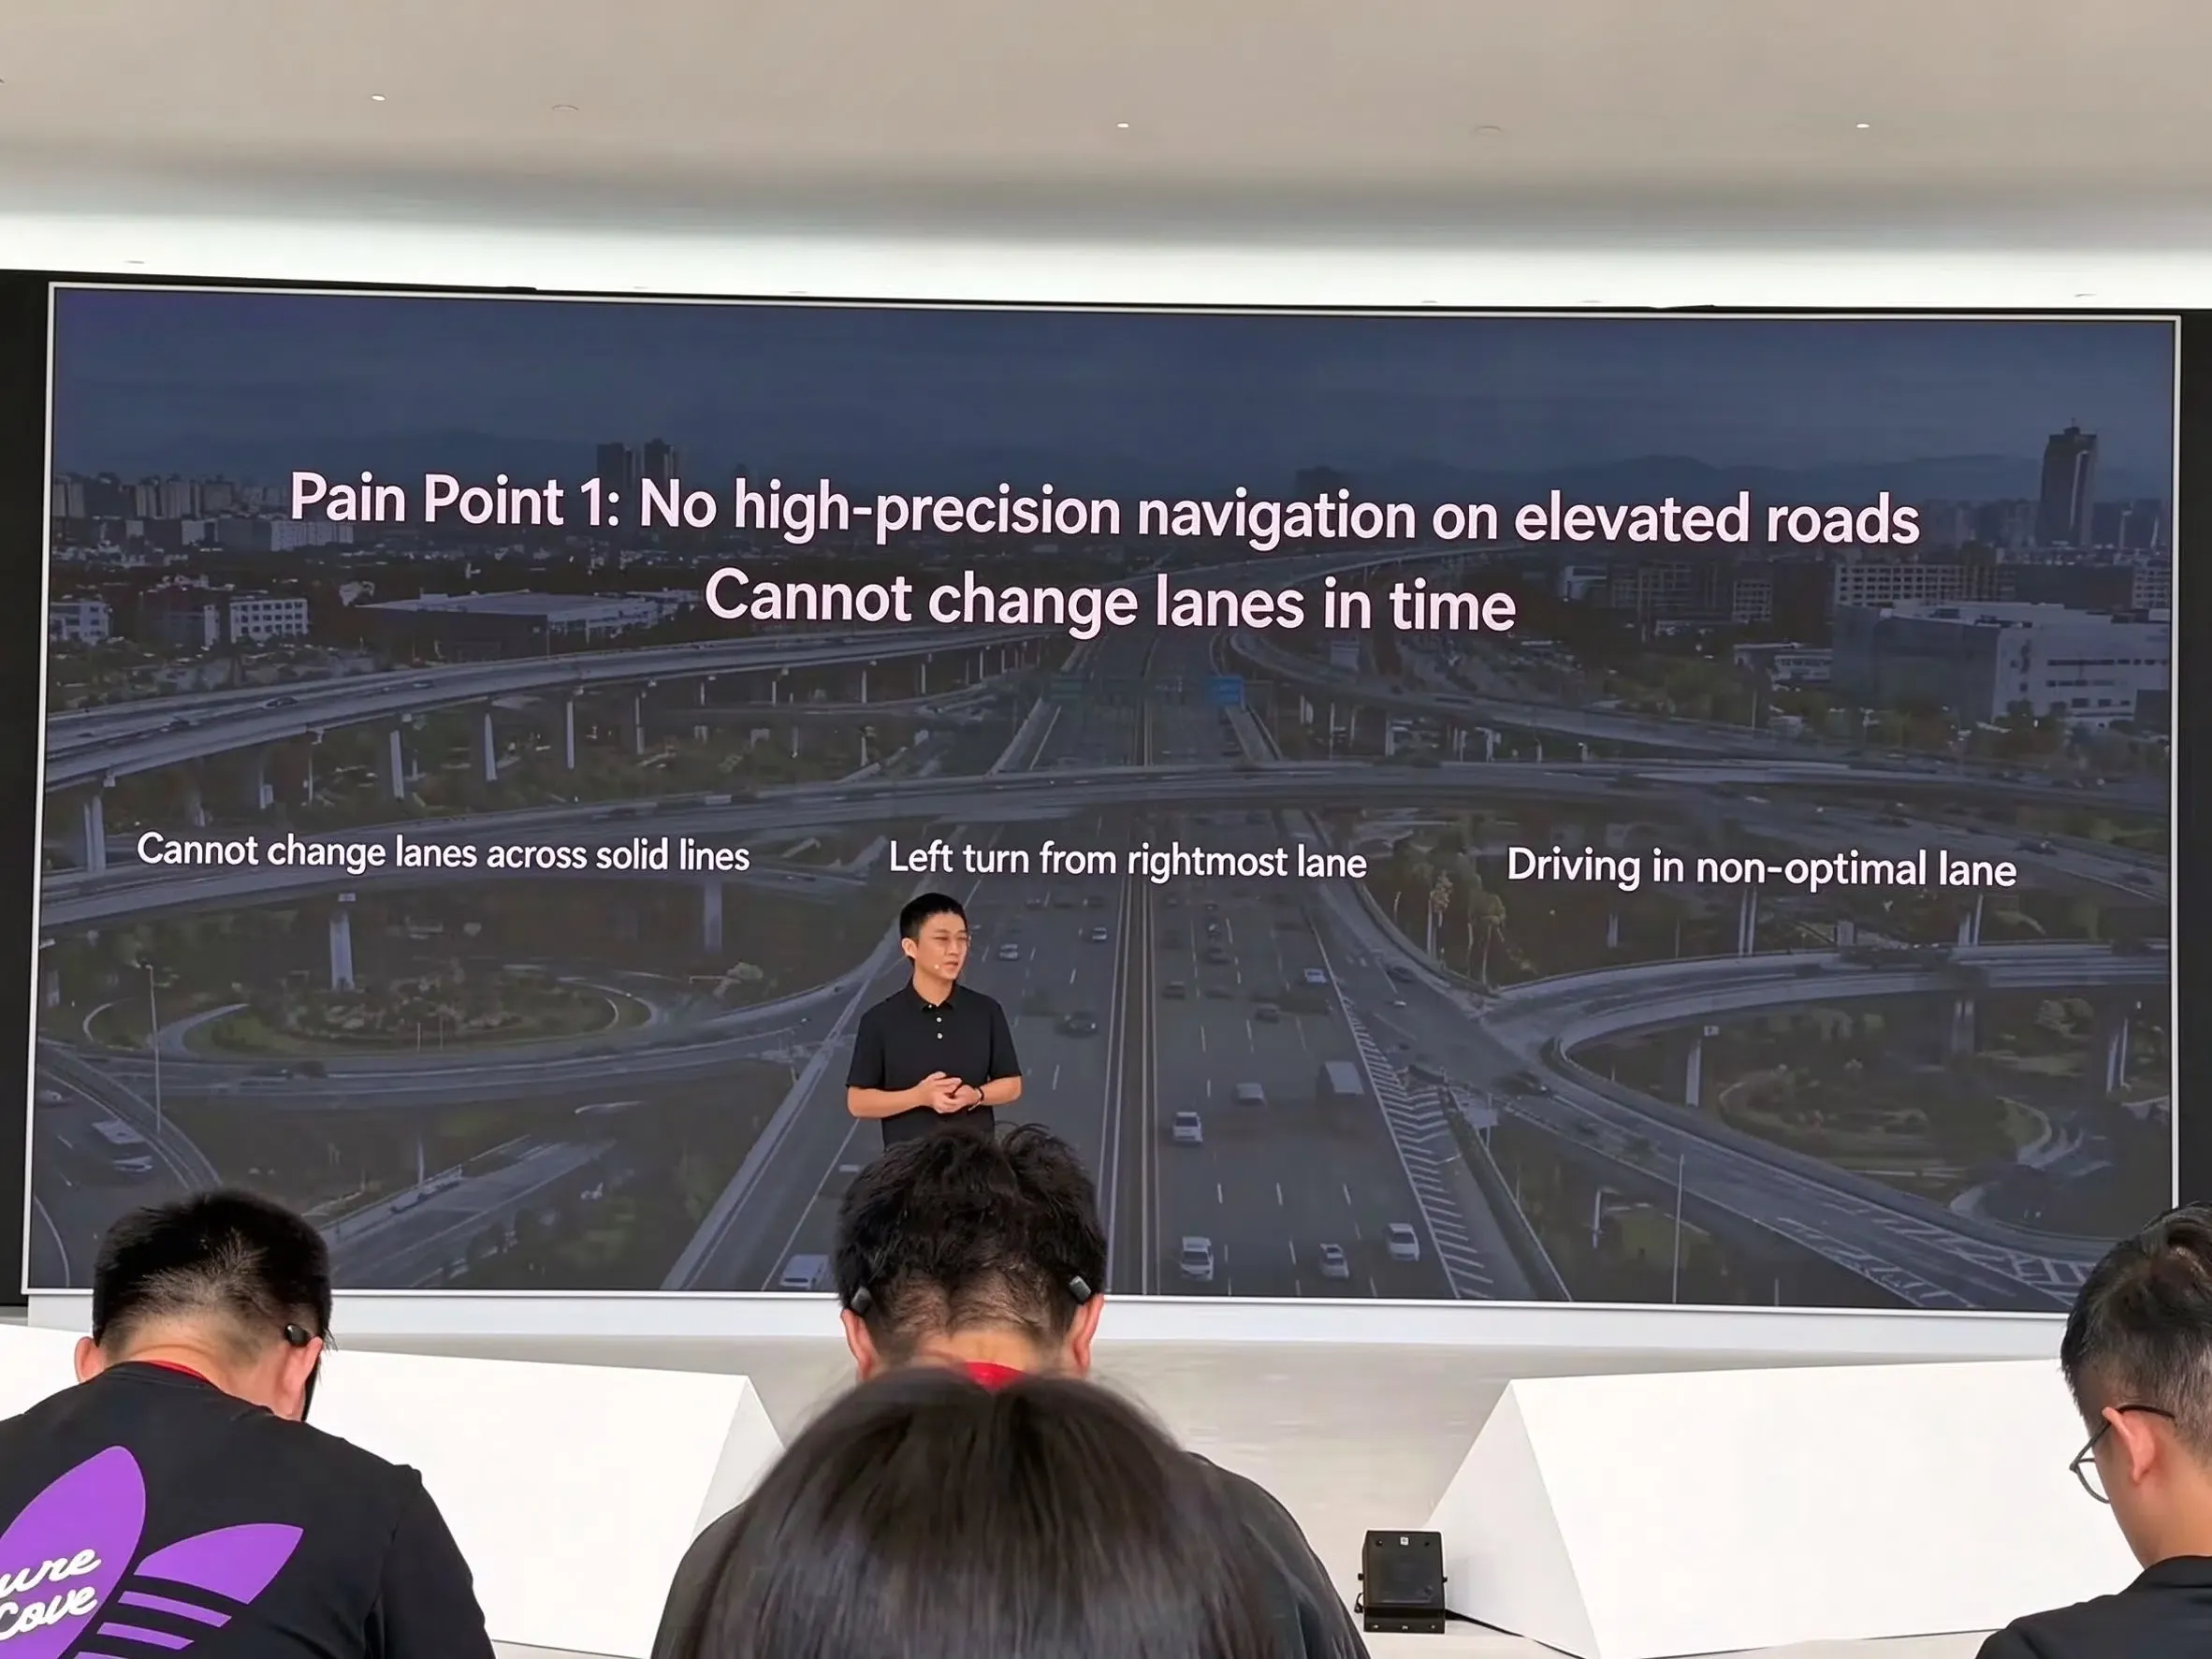
行動定位服務(LBS)歷來受到衛星訊號傳輸的物理限制。傳統的全球導航衛星系統(GNSS)精度受限於衛星能見度、大氣干擾及結構性多路徑反射。在密集的都市環境中,訊號會從高樓大廈反射,而地下車庫與公路隧道則會完全切斷視距訊號。因此,軟體應用程式經常面臨空間不確定性,導致導航顯示在平行路面街道與高架橋間漂移或跳轉。
在上海蓮橋湖研發中心舉行的華為終端創新技術大會上,硬體工程領導層概述了 Star Trace 定位技術如何應對這些環境限制。該公司並未僅依賴單一定位接收器,而是展示了針對都市峽谷、公路隧道、運動場、滑雪勝地及地下停車結構的多元硬體輔助方法。此次大會重點在於降低複雜環境中的定位歧義,詳細資訊可參考 ITHome 的大會總覽 與 ITHome 的 Star Trace 發布現場報導。
Star Trace 如何提升車道級導航能力
針對車輛運輸強調的核心技術突破,在於將專有的海思短距連接晶片與衛星載波相位追蹤進行了整合。傳統的衛星定位主要依賴偽距測量,即計算衛星廣播無線電碼的傳輸時間。由於偽距訊號易受大氣失真與多路徑反射影響,其原始精度通常存在數公尺的偏差。
載波相位定位則測量衛星載波訊號本身的相位,該訊號頻率顯著更高,可實現更細緻的距離測量。華為指出,結合短距收發硬體與載波相位測量,使該導航子系統的測距精度提升了十倍以上。
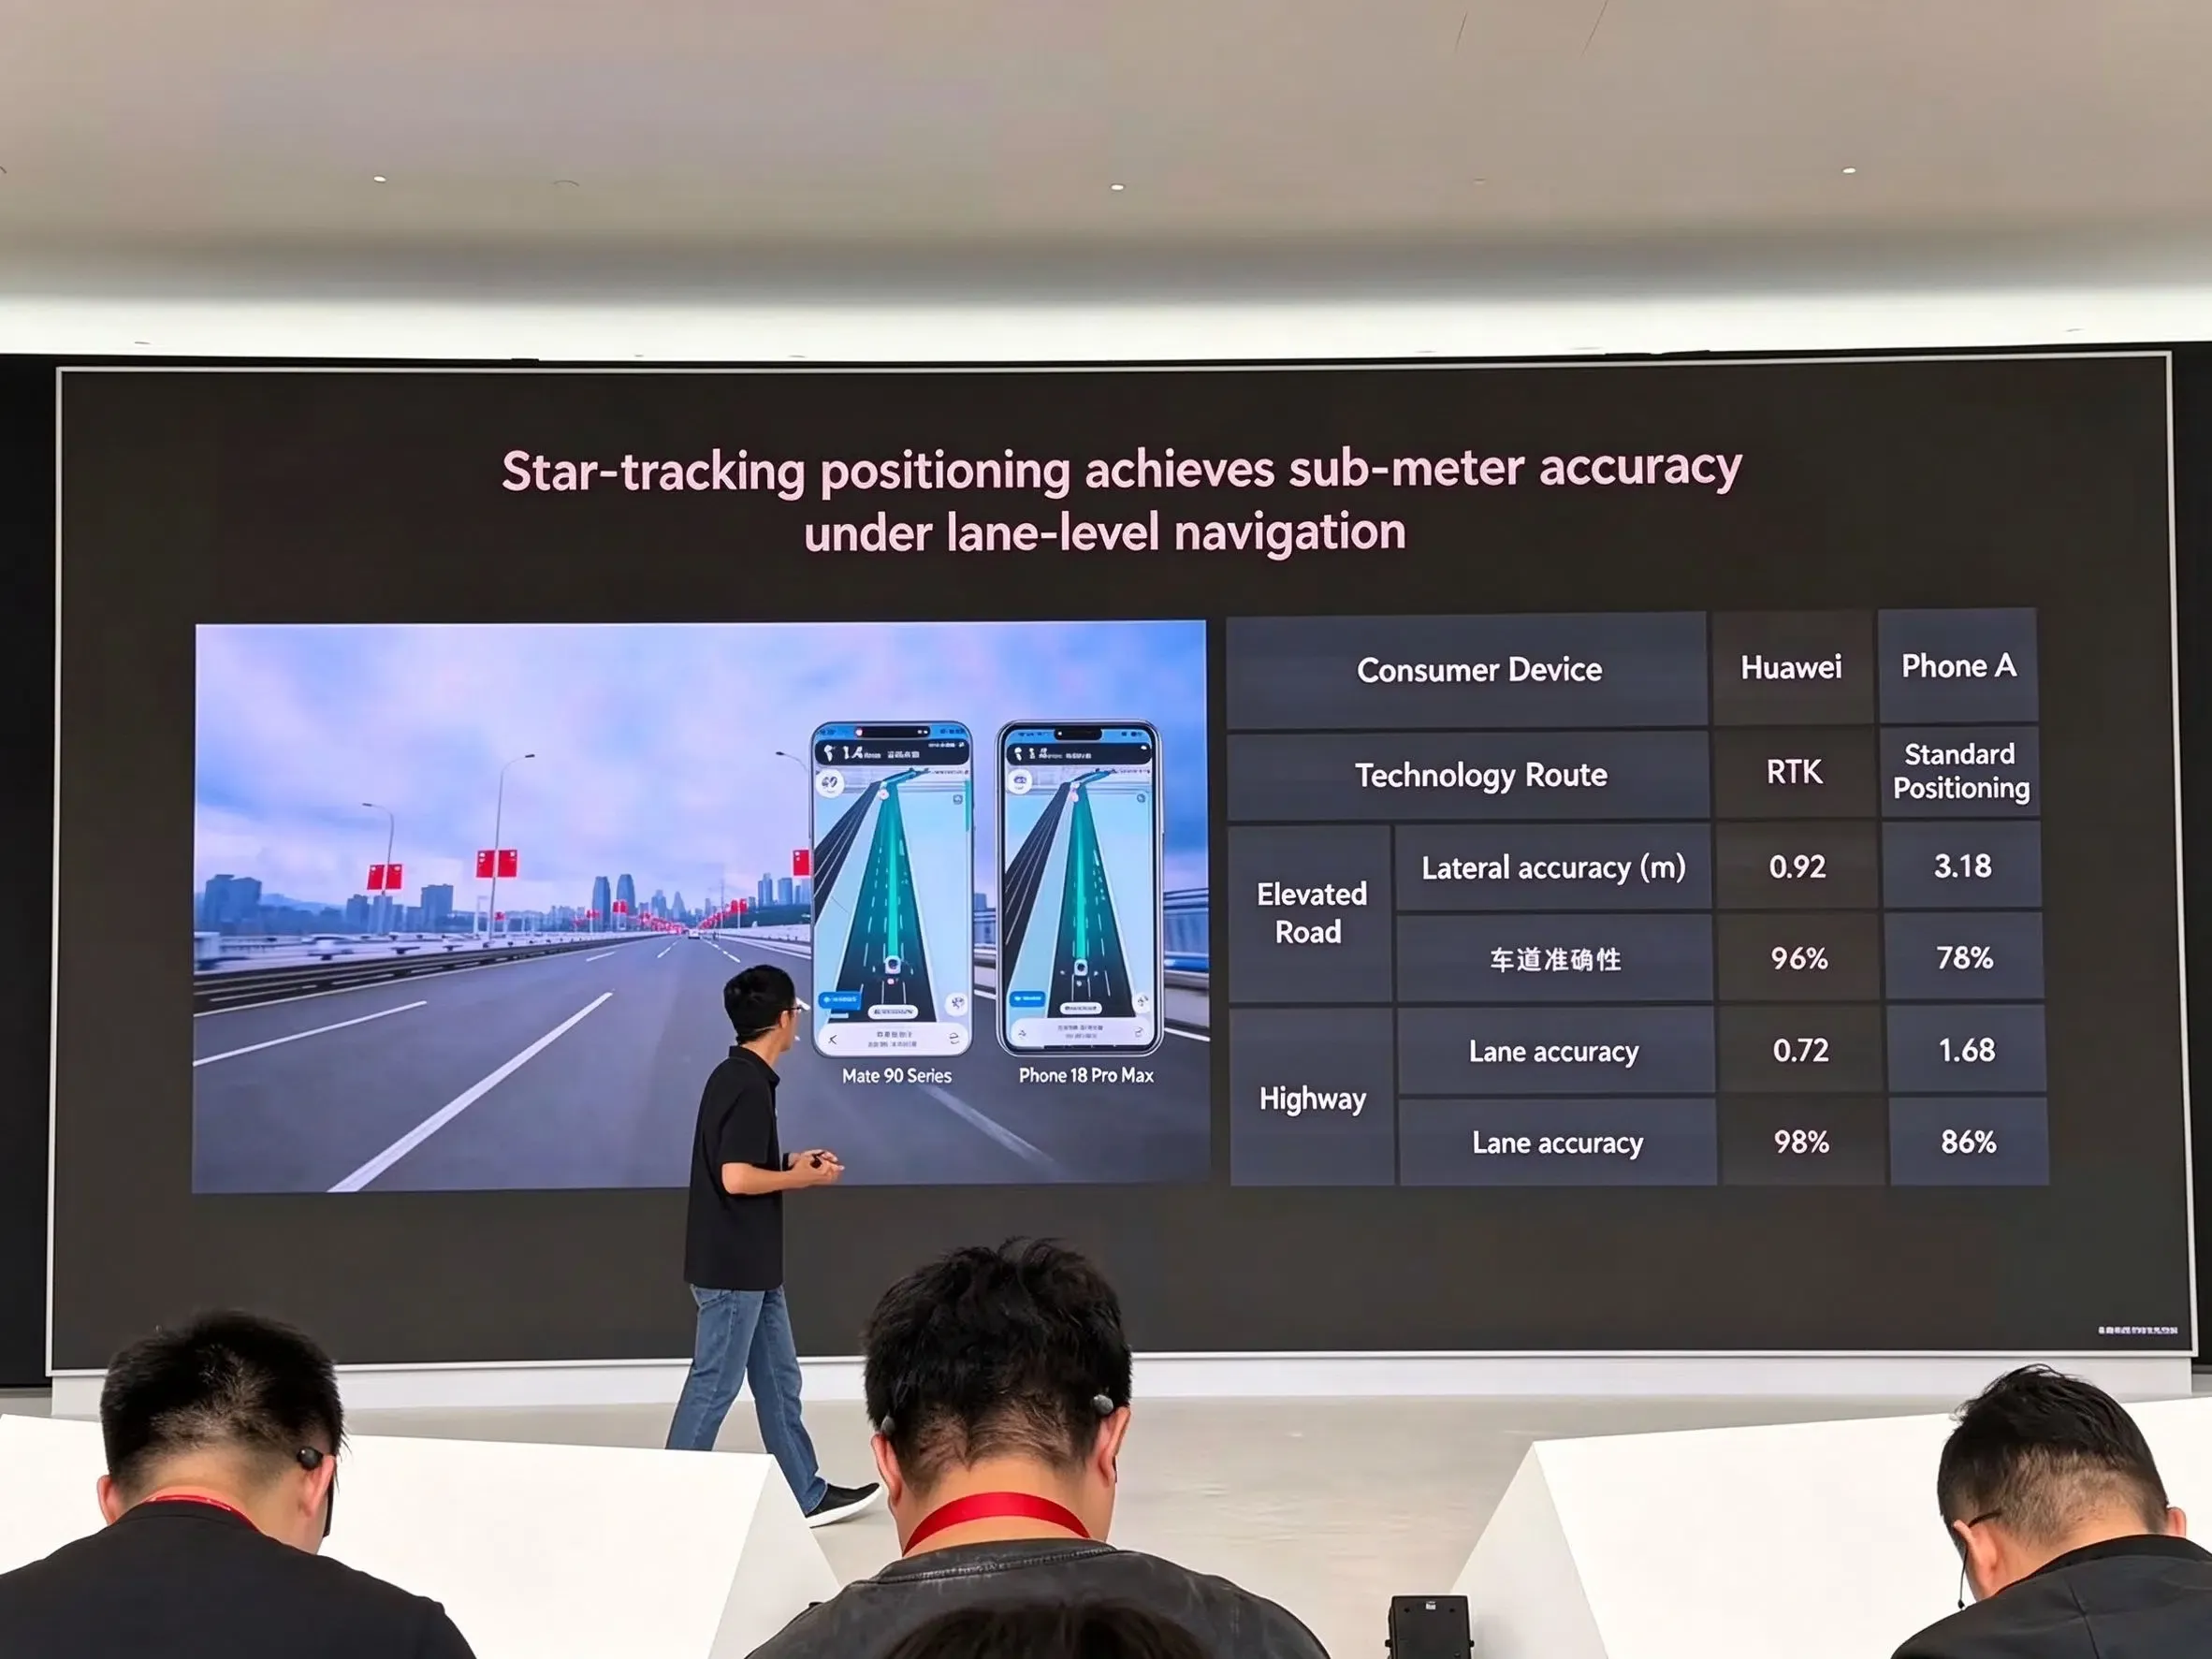
這一測距改進是華為實現車道級導航亞米級精度的基礎。在汽車導航中,亞米級解析度使導航引擎能夠區分高速公路主車道、出口匝道及高乘載車道,從而在高速公路交流道前提供主動式的換道建議。然而,此類精度僅適用於官方公告的車輛公路場景,不應被誤解為所有終端環境下的通用亞米級性能。
跑步、隧道、停車與室內定位
除了路面公路導航外,華為還展示了多種針對特定物理環境的定位技術,專門解決衛星訊號失效或需要特殊濾波的場景。
田徑與運動追蹤
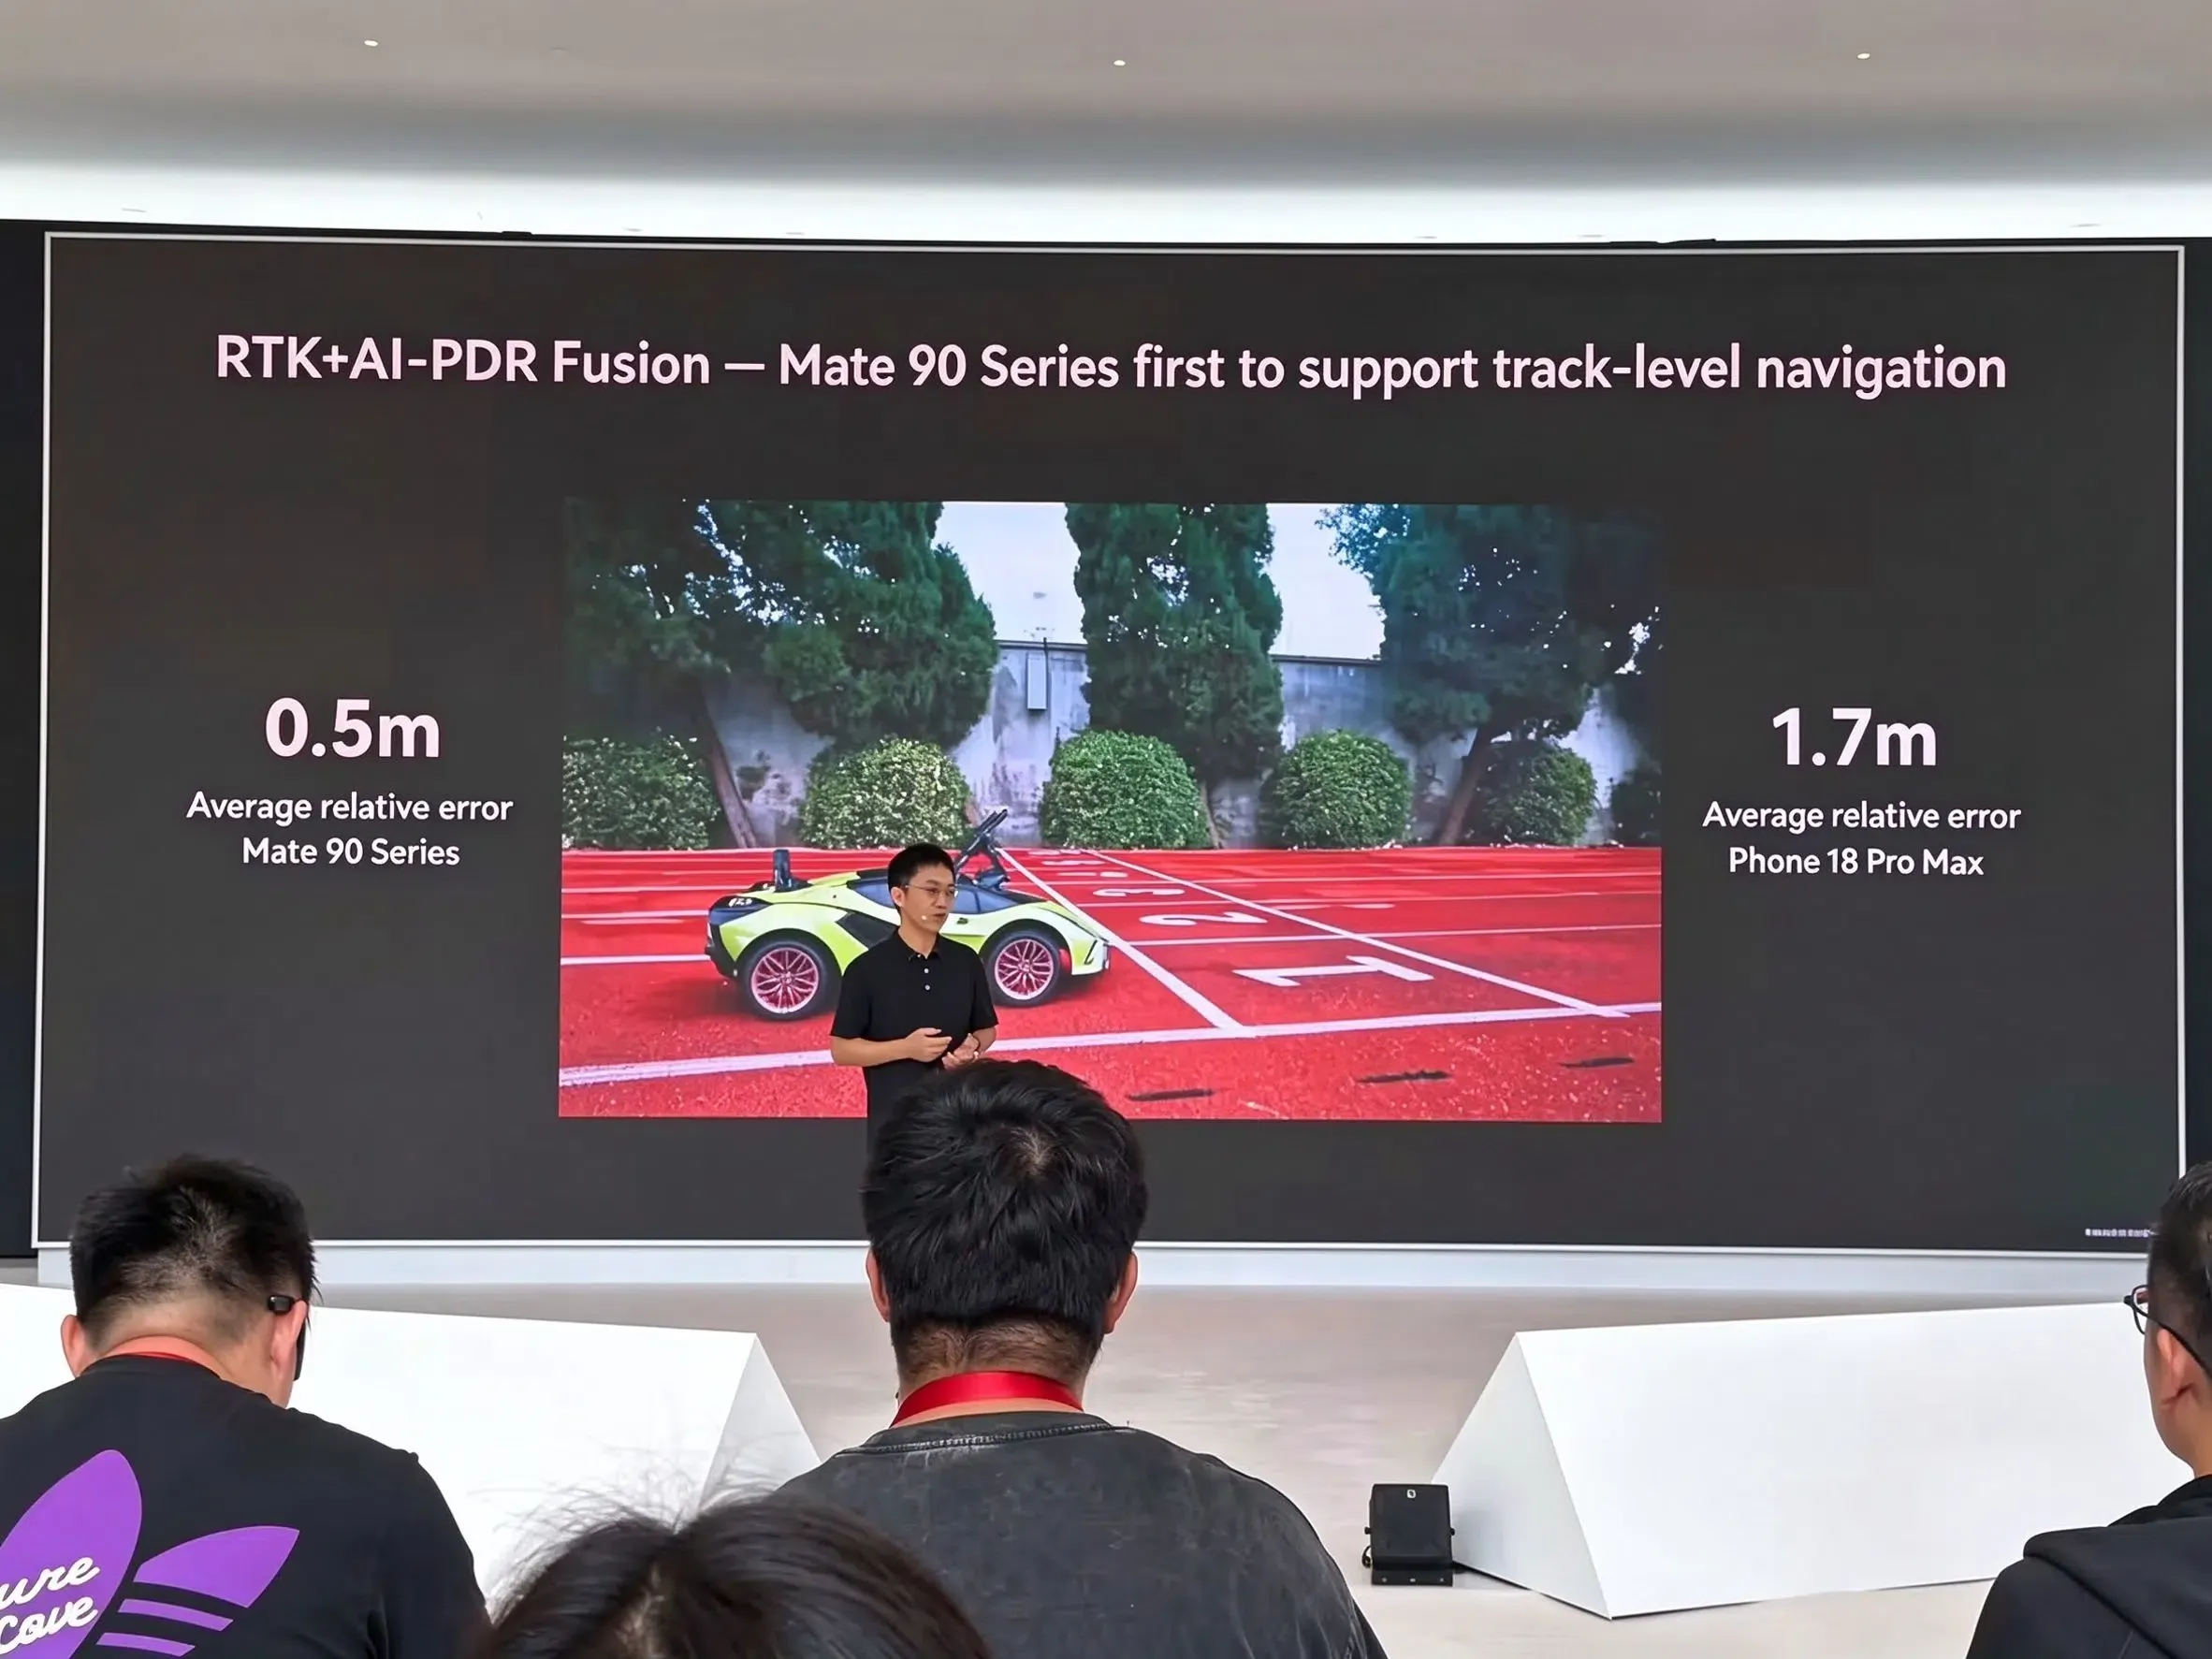
針對競技跑步與田徑運動,Mate 90 系列將即時動態定位(RTK)與 AI 行人航位推算(AI-PDR)進行了整合。此配置旨在辨識田徑跑道上的具體賽道,並濾除步伐造成的身體晃動。在運動穿戴裝置(如 WATCH GT Runner 2)上,硬體工程師引入了三維懸浮天線陣列,相較前代裝置實現了 5.4 dB 的 GNSS 訊號接收增益。在高山滑雪場景中,專用的 GNSS 與滑雪航位推算(SkiDR)融合管線實現了報告稱 98% 的距離準確度,涵蓋超過三千個滑雪度假村,並擁有 97% 的雪道匹配率。
隧道導航:AI 速度估算與地磁匹配
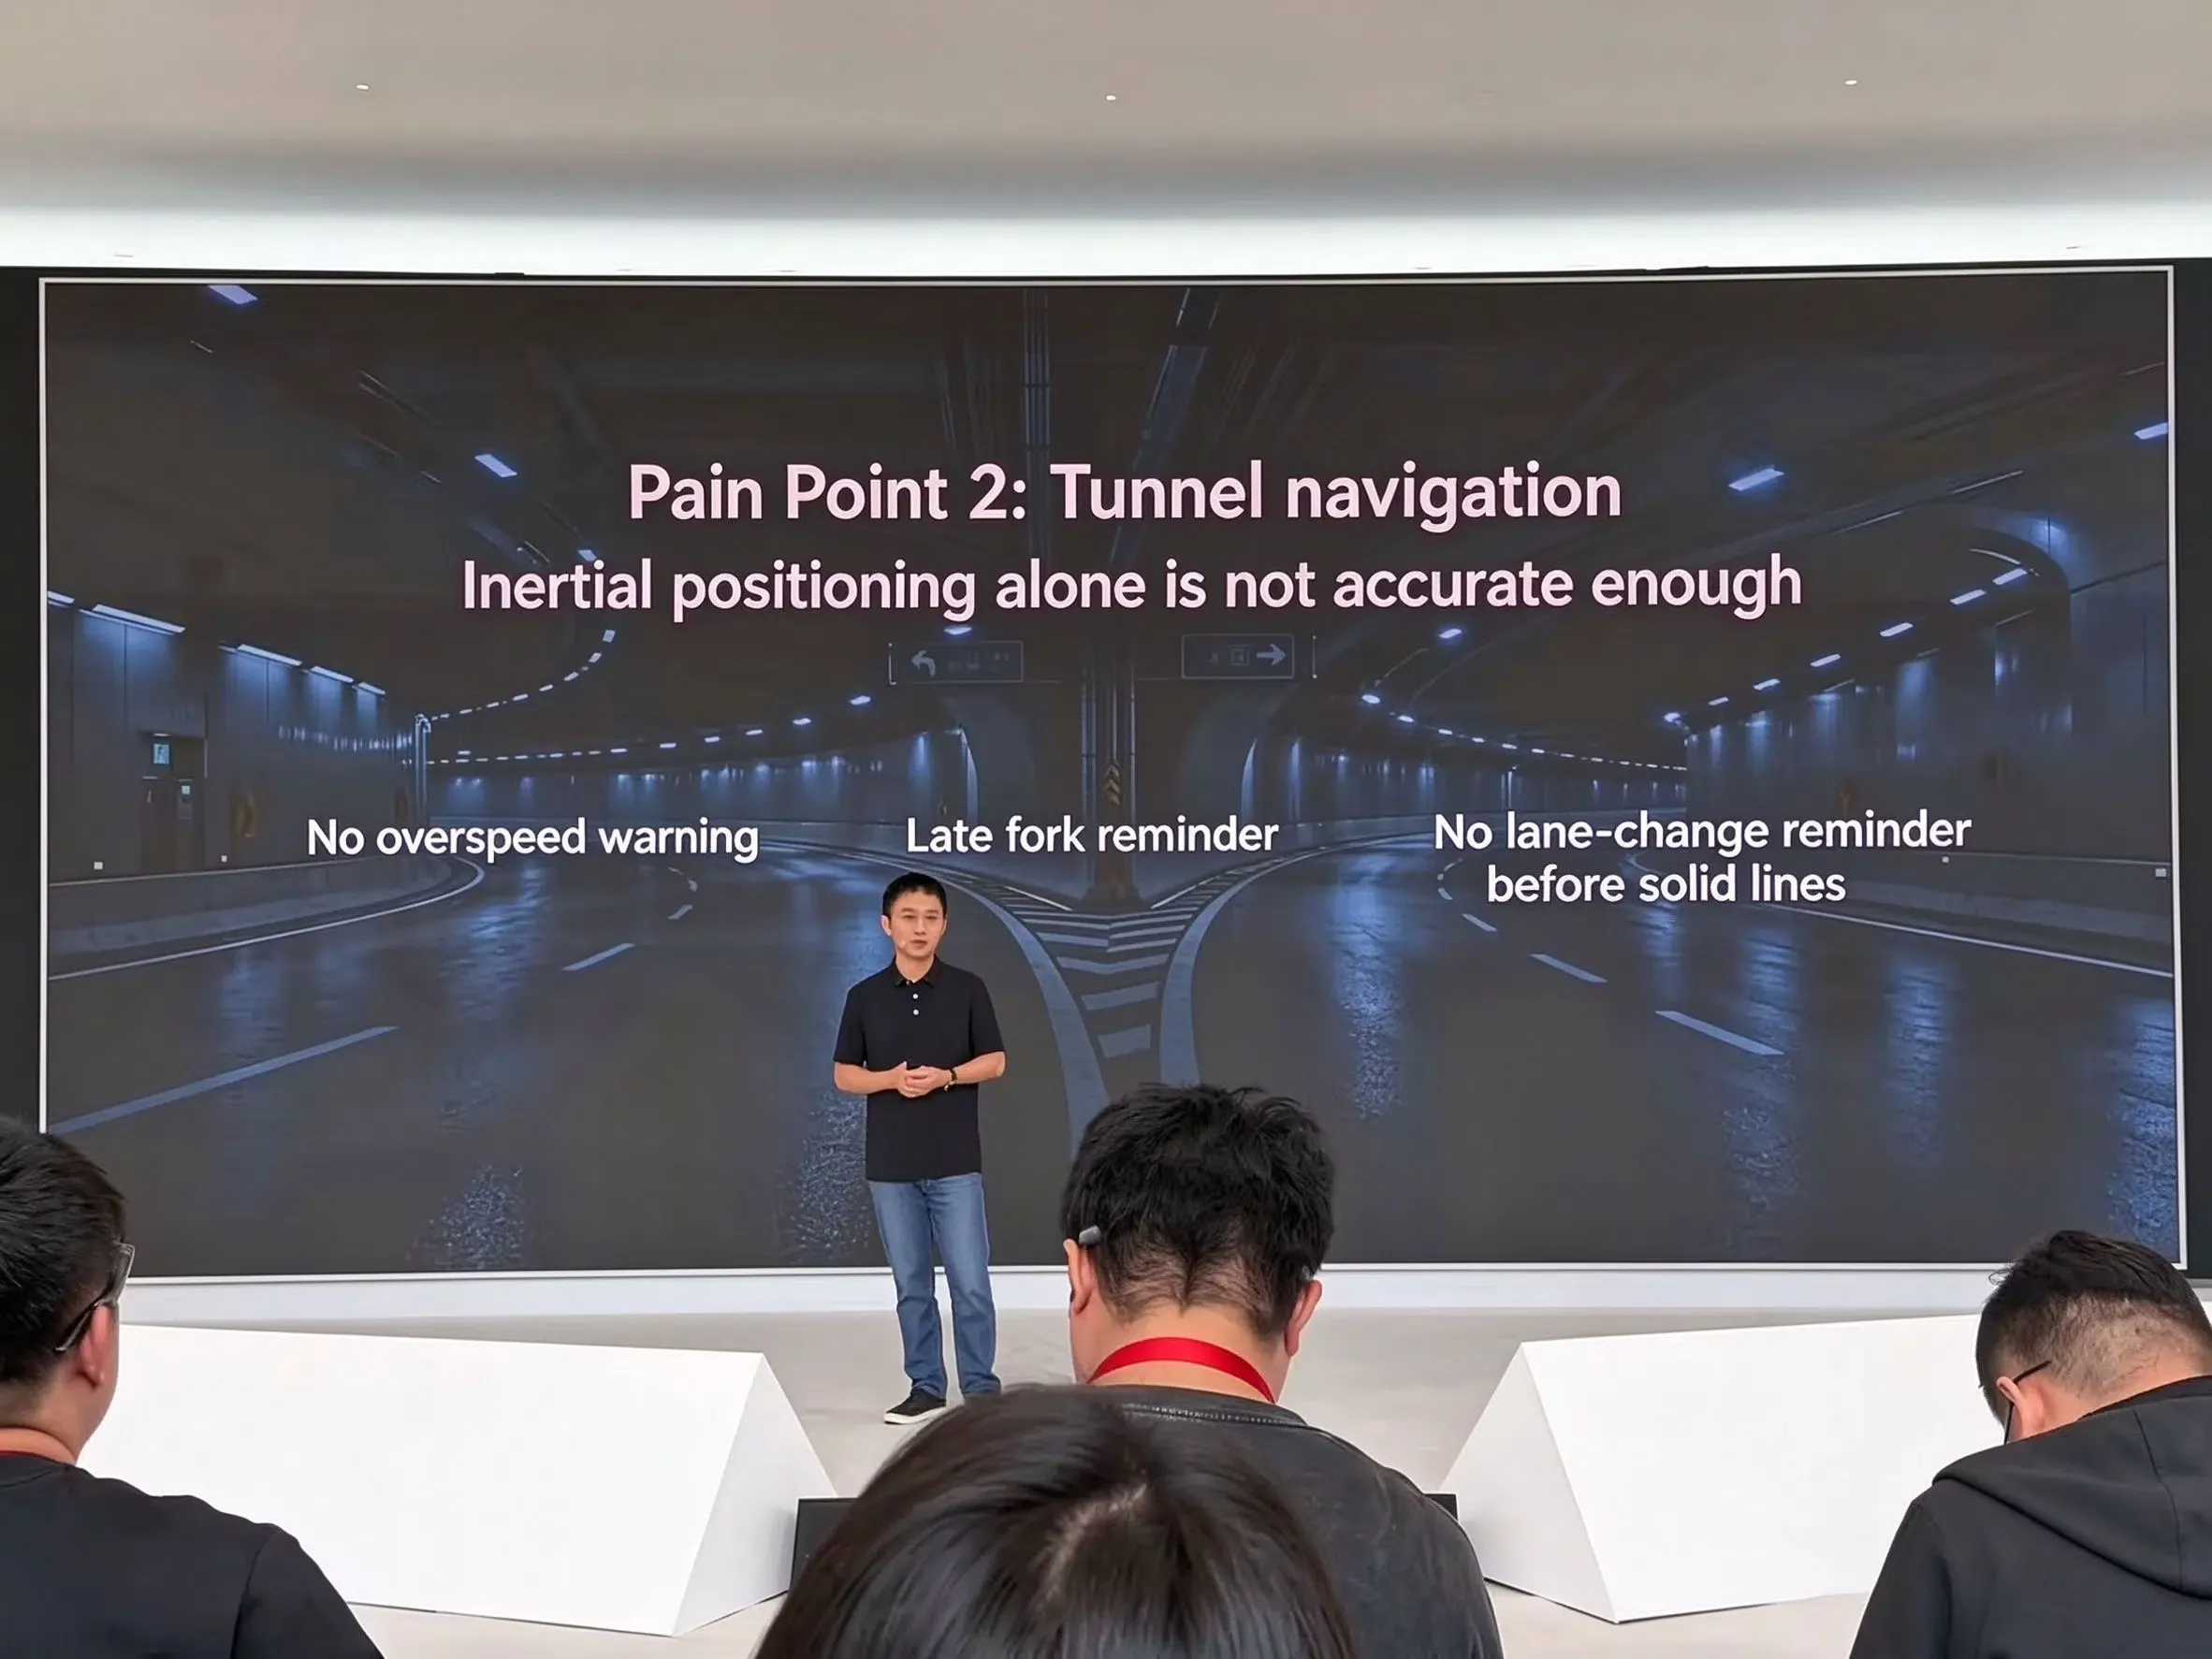
高速公路隧道是衛星導航的常見故障點,因為物理岩石與混凝土完全阻擋了射頻接收。華為描述了一種結合 AI 速度估算與地磁匹配的方案,以在無法接收衛星訊號時支援隧道導航。根據發布會簡報,透過將本地磁場特徵與映射的地磁模式進行比對,終端設備能維持車輛的縱向與橫向軌跡預估。雖然該技術聲稱與隧道長度無關,但此數據仍屬於廠商自報指標。目前華為尚未公開完整的磁場參考資料管線、匹配演算法,或在不同隧道幾何結構與磁場環境下的運作極限。
地下停車與商業測繪
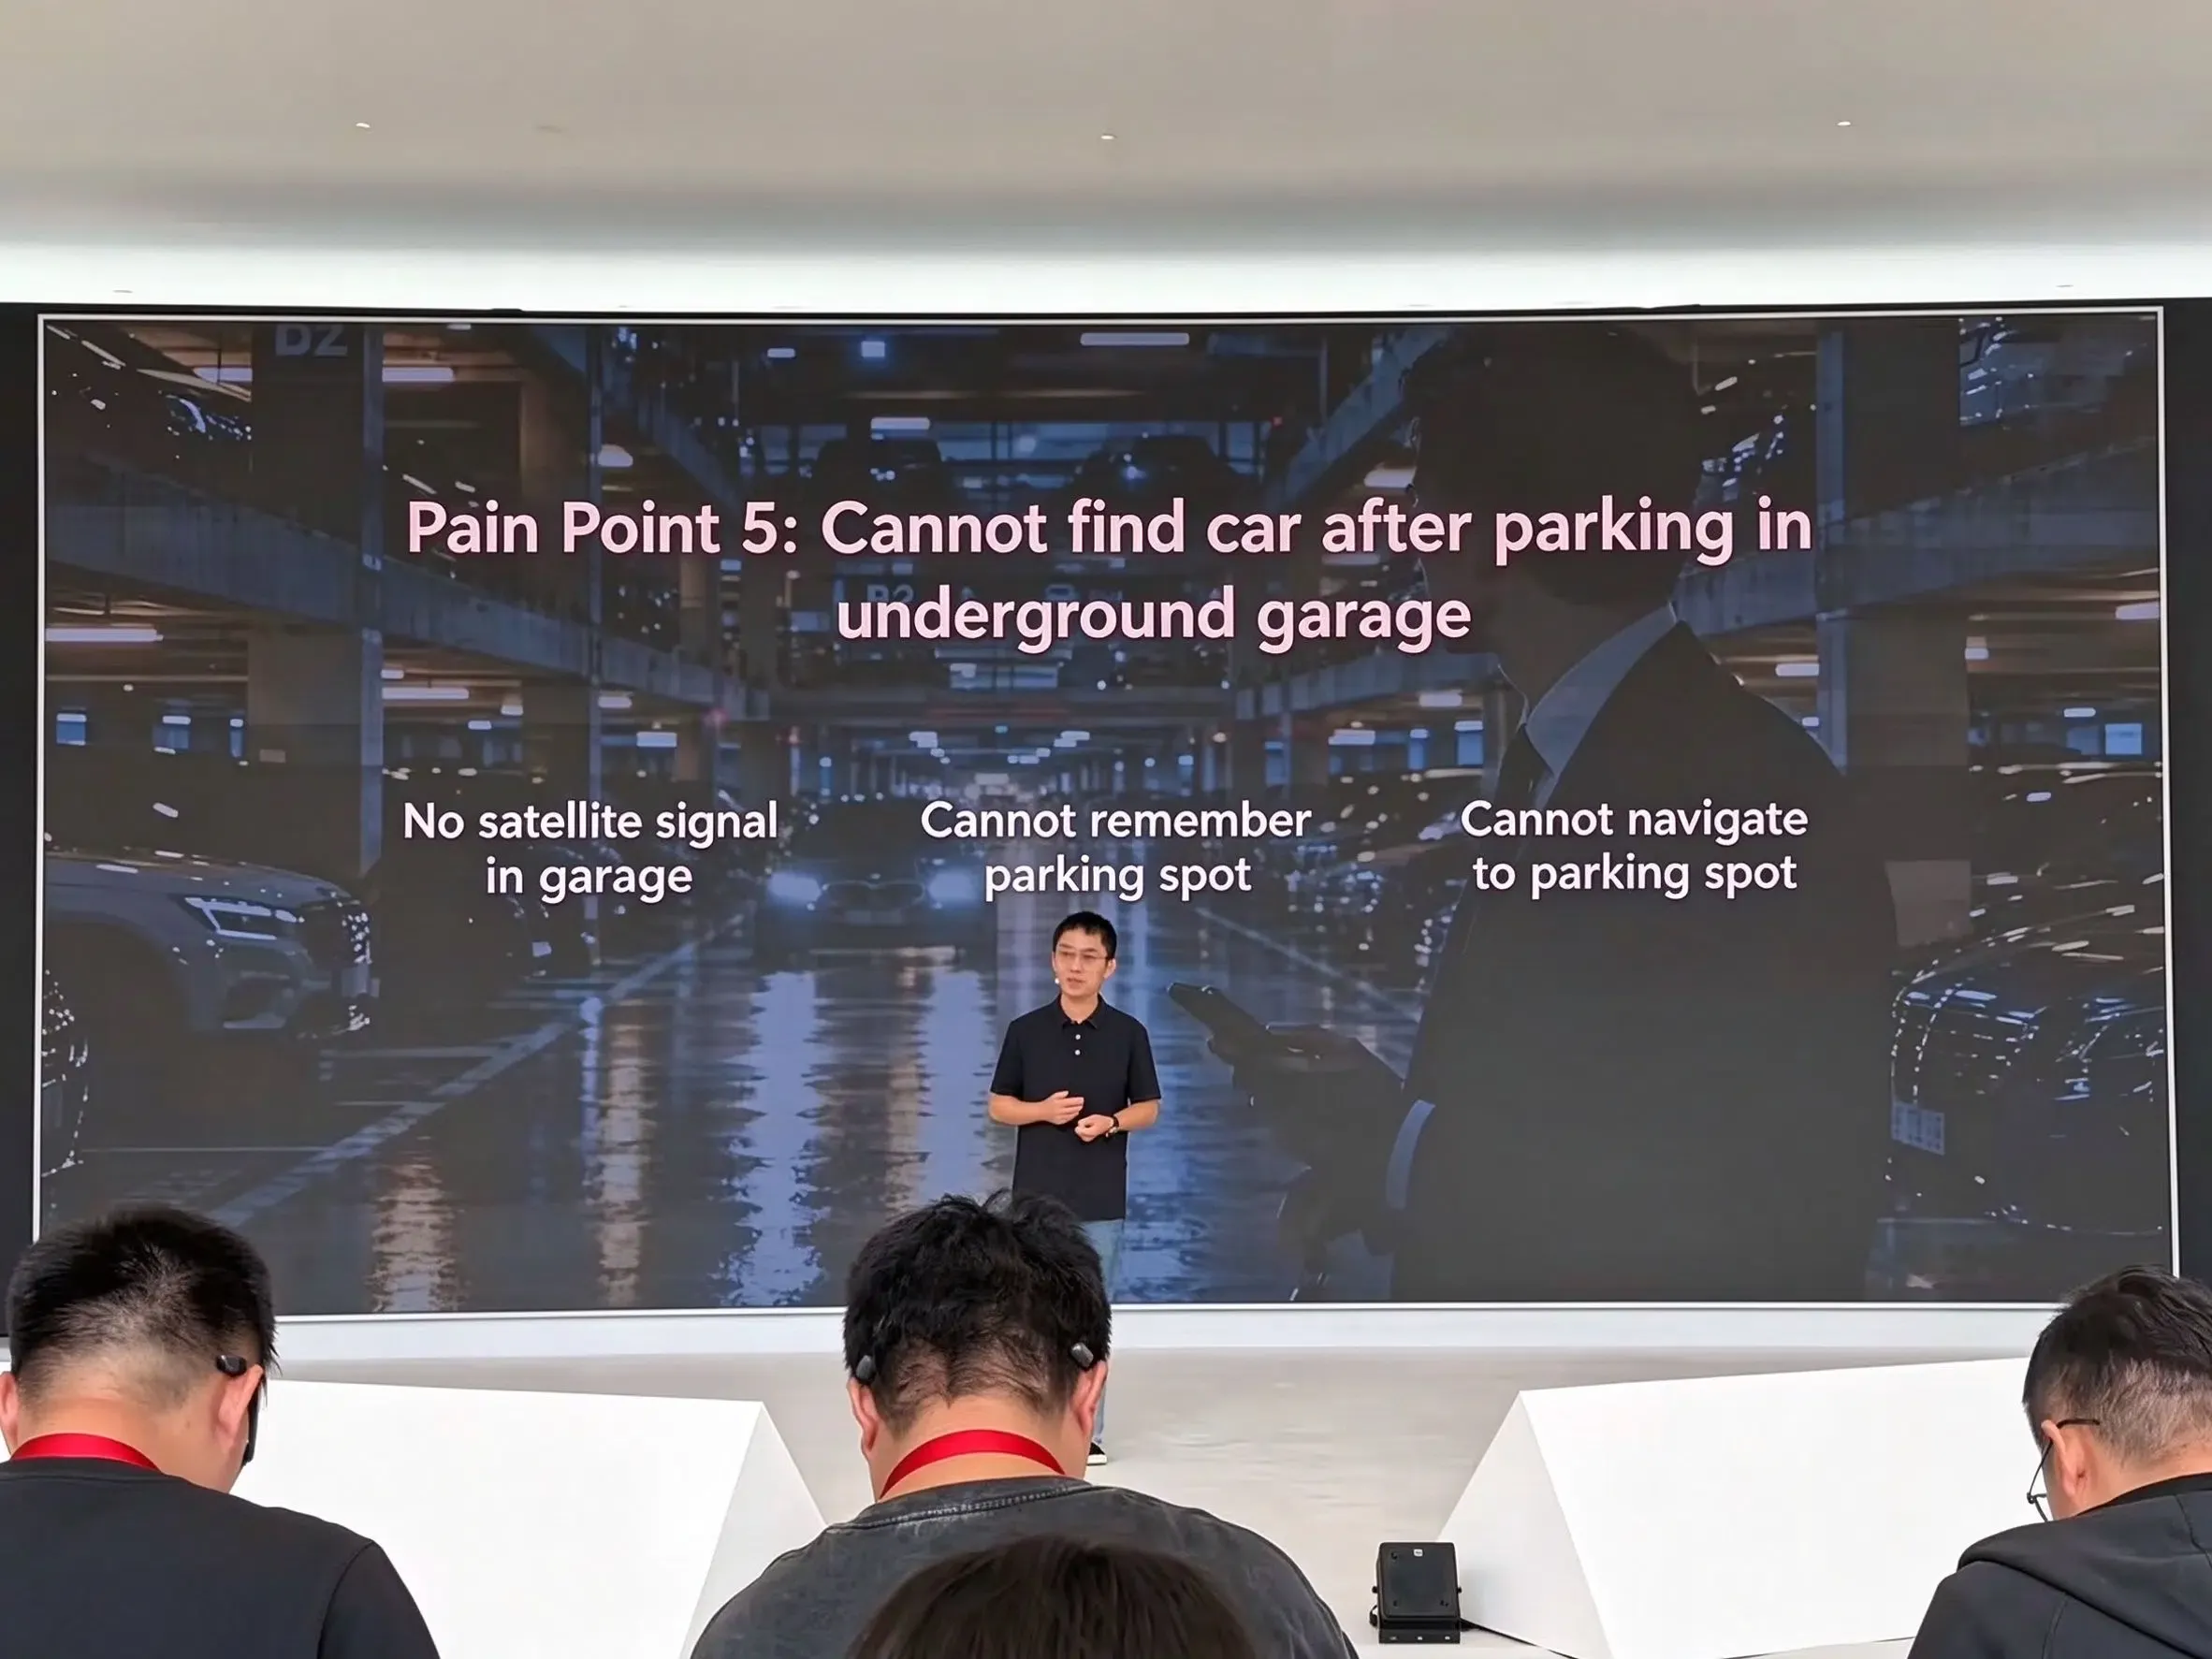
在多層地下停車場中,Star Trace 依賴三維道路網路匹配來追蹤車輛軌跡並記錄停車位置。此場景下披露的性能指標與地面車輛導航有顯著差異。華為報告稱,垂直樓層識別準確度超過 95%,水平定位誤差小於 10 公尺,該功能作為「智慧尋車 2.0」的一部分,已部署於超過三萬座地下停車場。
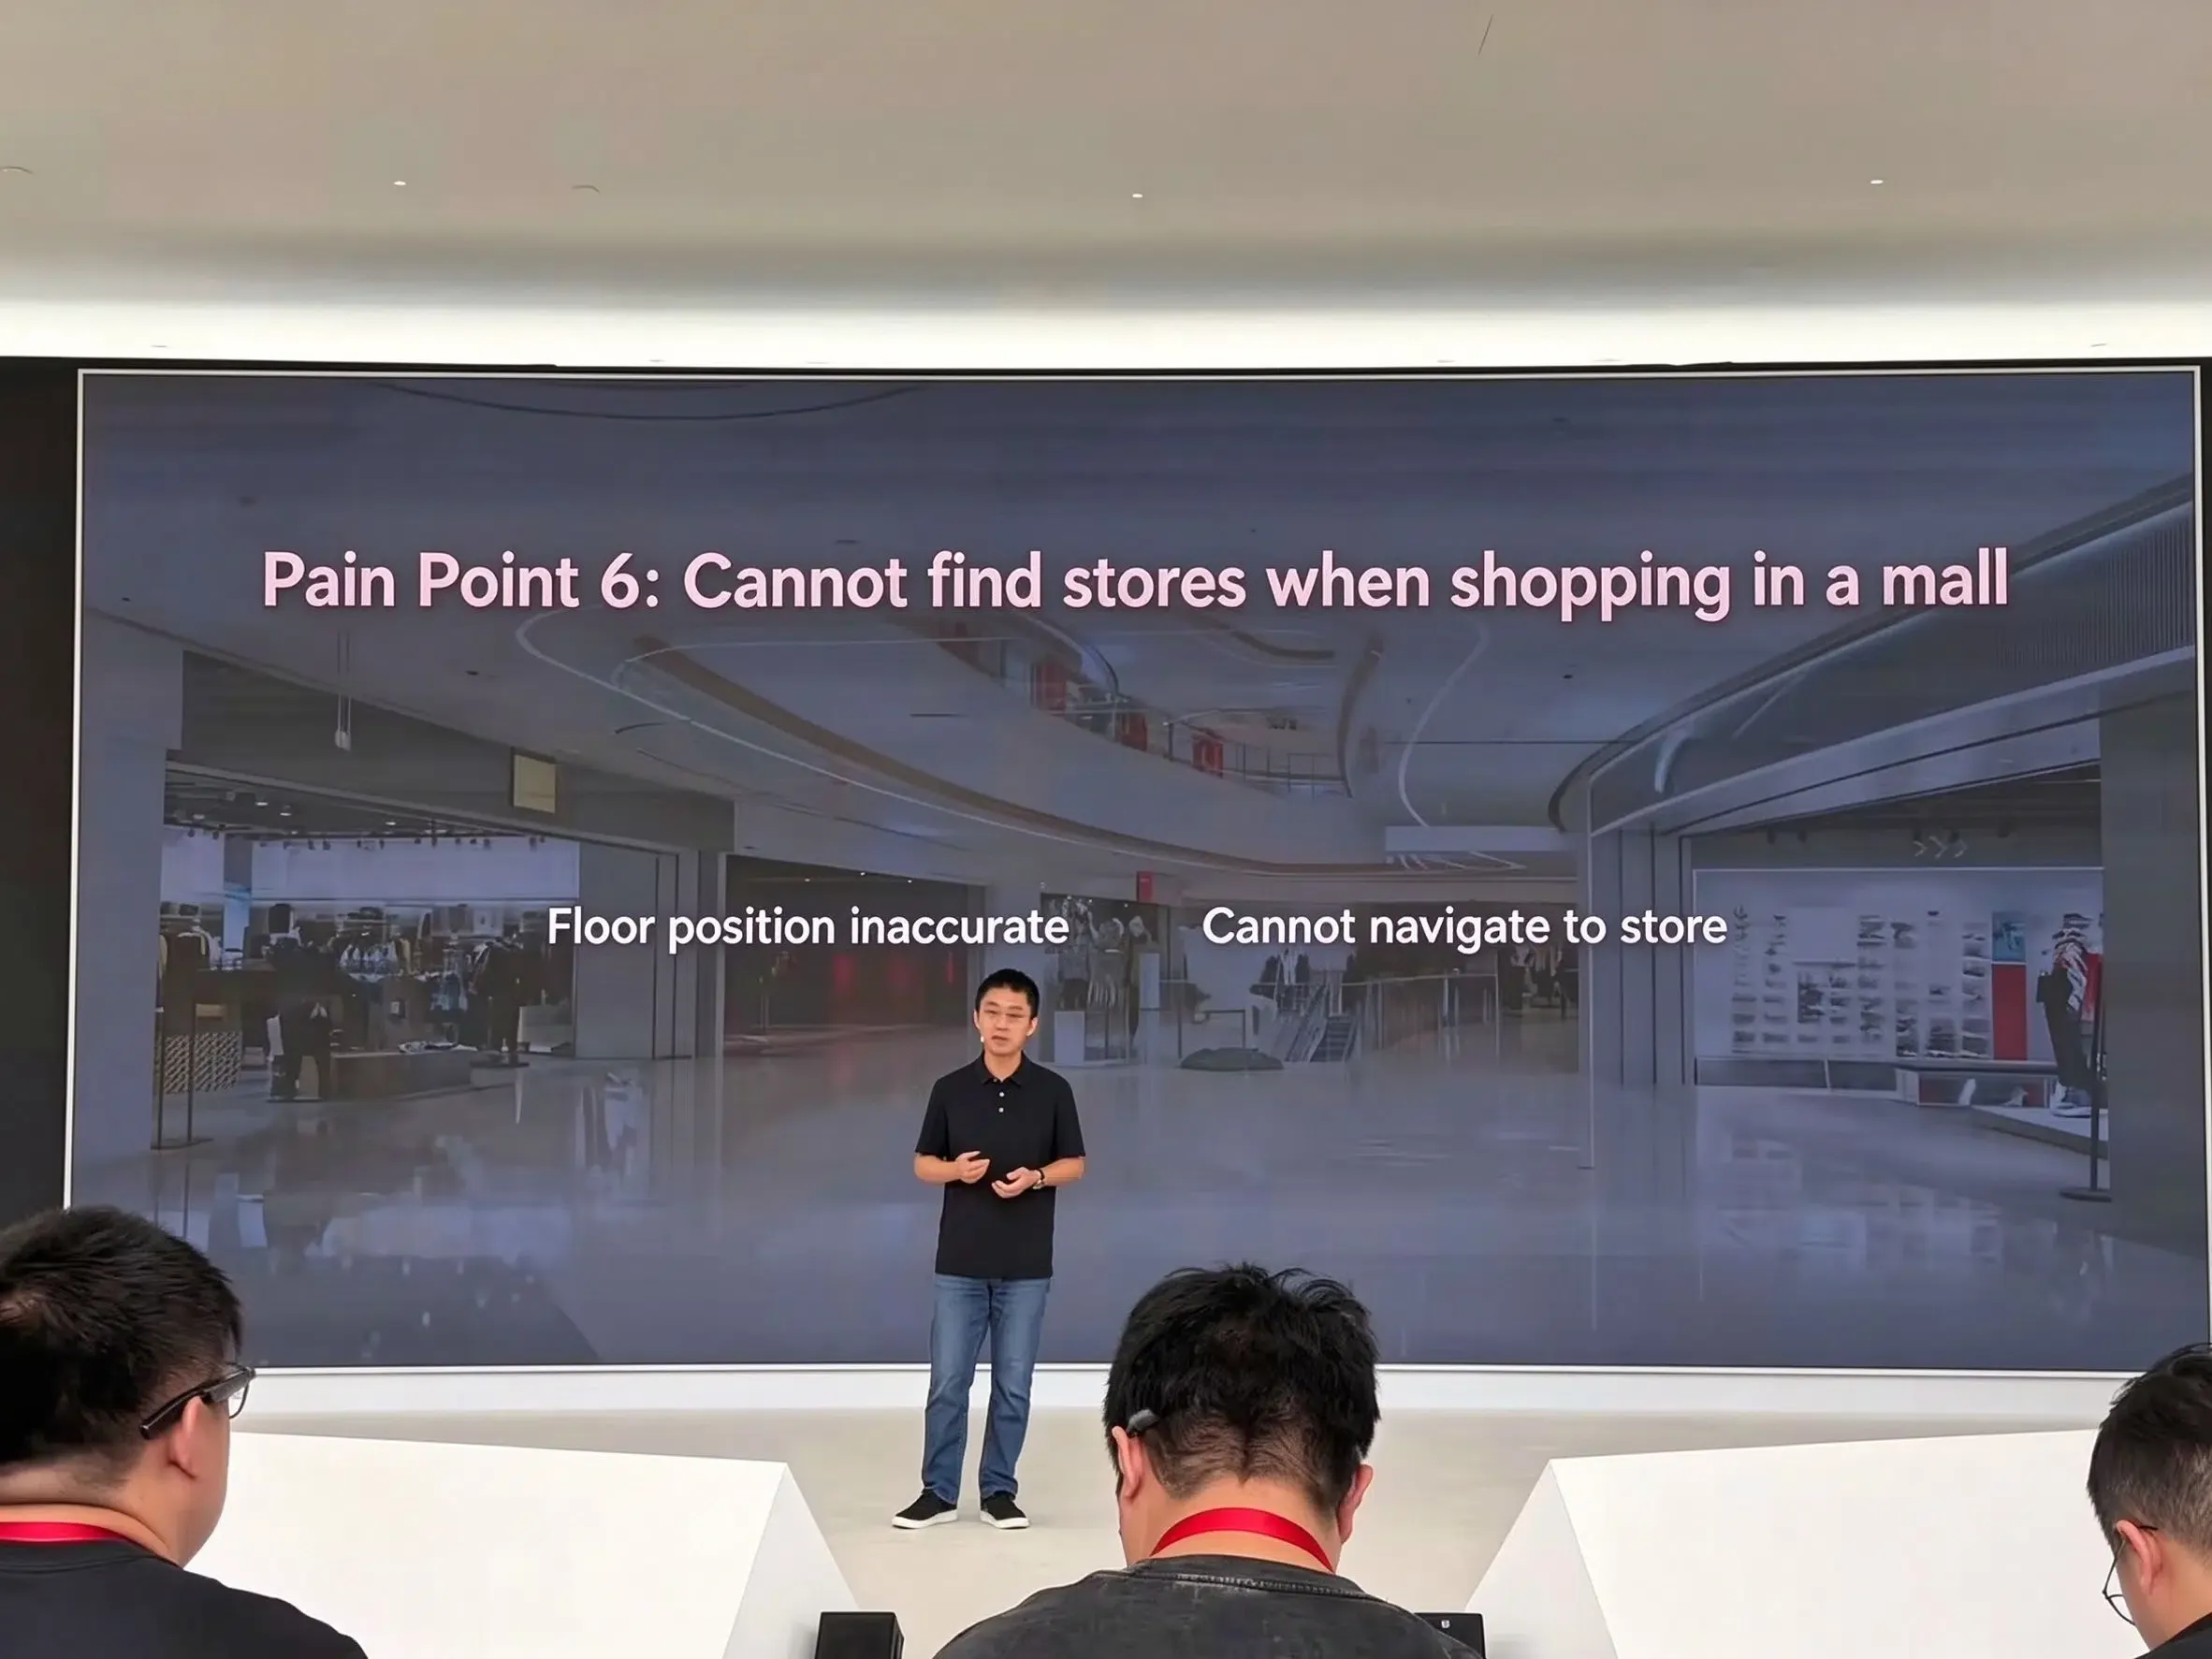
在商業零售環境中,該平台已連接五十萬個商業區地理圍欄與一萬七千座室內建築。在 Petal Maps 中,店鋪級室內導航目前已部署於超過 260 家購物中心,且持續擴展中。
已記錄的定位場景
下表總結了發布會期間展示的各個應用場景、相應技術路徑及報告的性能指標:
[華為 Star Trace 定位:已記錄的場景]

  車道級導航
    └── 海思短距晶片 + GNSS 載波相位測量
        └── 報告顯示亞米級車道導航精度

  田徑跑道導航
    └── RTK + AI-PDR 融合
        └── Mate 90 系列賽道級定位

  隧道導航
    └── AI 速度估算 + 地磁匹配
        └── 報告顯示可實現車道級引導

  地下停車
    └── 3D 道路網路匹配
        └── 樓層識別精度 >95%
        └── 定位誤差 <10 公尺

  商業室內導航
    └── 500,000 個商業地理圍欄
    └── 17,000 個室內定位建築
    └── Petal Maps 支援 260+ 家商場的店鋪級導航

[尚未公開說明的實作細節]

  - 統一的感測器融合執行階段
  - 感測器加權與濾波演算法
  - 原始 GNSS / 磁場數據存取
  - 第三方 Star Trace API 可用性
  - 功耗成本與設備級精度保證
HarmonyOS 開發者實際上能存取什麼
對於基於 HarmonyOS 構建軟體的開發團隊而言,評估新硬體能力需要清楚瞭解公開 API 的邊界。華為透過 HarmonyOS 位置服務(Location Kit)開發者指南 與 HarmonyOS 位置服務 API 參考 提供了全面的位置定位能力,詳細說明了標準融合定位請求、地理圍欄註冊與平台級權限控制的支援。
華為已在支援的設備與服務中示範了這些專業定位能力,包括其自有導航體驗。然而,現有的公開文件並未說明內部的服務架構,也未證實 Star Trace 的特定輸出功能是否開放給第三方 HarmonyOS API 使用。
| 定位功能 | 公開 API 狀態 | 報告的解析度 / 目標 | 運作依賴項 |
|---|---|---|---|
| 標準融合定位 | 公開記錄(HarmonyOS 位置服務) | 視環境與設備而定;請檢查報告精度 | 設備能力、可用定位訊號、使用者權限與環境條件 |
| 地理圍欄監測 | 公開記錄(位置服務地理圍欄) | 可變半徑 | 作業系統背景排程、節電限制 |
| 車道級亞米導航 | 尚未確定第三方 Star Trace 存取權限 | 亞米級(報告宣稱) | 海思短距晶片、專用載波相位管線 |
| 隧道地磁引導 | 尚未確定第三方 Star Trace 存取權限 | 車道級引導(報告宣稱) | 預先測繪的地磁資料庫、支援的終端硬體 |
| 3D 車庫樓層辨識 | 尚未確定第三方 Star Trace 存取權限 | 樓層 >95%,水平 <10m(報告宣稱) | 預先測繪的 3D 場館圖資、智慧尋車 2.0 |
| 商業店鋪導航 | Petal Maps 功能已報導;第三方整合範圍需驗證(Petal Maps 平台) | 獨立商家店鋪 | 室內測繪商業場館、Petal Maps 整合 |
開發商用定位服務的團隊,應在各類終端機型上驗證標準系統定位監聽器回傳的實際座標。請勿假設第三方應用程式無需專門的平台授權或開發者框架更新,即可自動獲取亞米級座標數據。
高精度定位應用的開發者檢查清單
構建導航、物流及位置感知應用的工程團隊,在使用高精度定位數據時應納入結構化的技術驗證。
定位精度與元數據驗證
- 驗證座標精度估算:務必檢查平台位置回呼傳回的水平與垂直精度元數據欄位,而非預設採用固定的亞米級精度。
- 實作座標系統整合:確保在執行空間查詢前,傳入的座標流已正確校準地理基準(如 WGS-84 與中國本地的 GCJ-02 投影)。
- 部署平滑的精度退化機制:當定位信心從高精度降級為標準基地台或 Wi-Fi 三點定位時,設計使用者介面以確保體驗的一致性。
權限與生命週期治理
- 執行分層權限請求:優先請求模糊位置權限,僅在專業導航工作流明確需要時,再請求精確的背景定位權限。
- 管理功耗與輪詢間隔:在背景執行期間節流高頻位置監聽回呼,以防止熱節流及電池消耗問題。
- 適應作業系統節能模式:針對當作業系統進入深度睡眠或低功耗狀態時,可能被暫停的位置事件流實作重連邏輯。
空間測試與邊角案例驗證
- 在都市峽谷執行多路徑測試:在密集鬧區測試應用程式效能,以評估衛星訊號反射期間的定位漂移。
- 模擬航位推算中斷:測試車輛進入隧道時的應用程式狀態持久性,確保導航演算法不會在 GNSS 訊號中斷時突然失效。
- 稽核位置隱私合規性:確保精細的經緯度軌跡紀錄符合數據最小化原則與在地數據駐留法規。
常見問題集 (FAQ)
華為如何報告其達到的亞米級定位精度?
Star Trace 定位與傳統 RTK 衛星導航有何區別?
第三方開發者可以直接存取 Star Trace 定位數據嗎?
工程團隊關鍵要點
Star Trace 定位技術的展示反映了行動終端設計的持續轉變:硬體製造商正超越基礎衛星接收器,轉向高度整合的多感測器空間運算架構。透過為車輛公路、隧道、運動場地及地下設施部署特定的感測器組合,現代裝置正越來越具備維持連續空間感知的能力。
對於應用工程師與產品團隊而言,這場硬體演進凸顯了區分「廠商展示能力」與「公開開發者 API」的重要性。儘管作業系統的導航服務正持續推動定位精度邁向亞米級與室內級門檻,第三方軟體架構仍需保持彈性。實作穩健的座標驗證、功耗感知的輪詢常式以及平滑的降級備案,能確保定位應用程式在各種運作環境下提供可靠的效能。
參考資料
Share this article