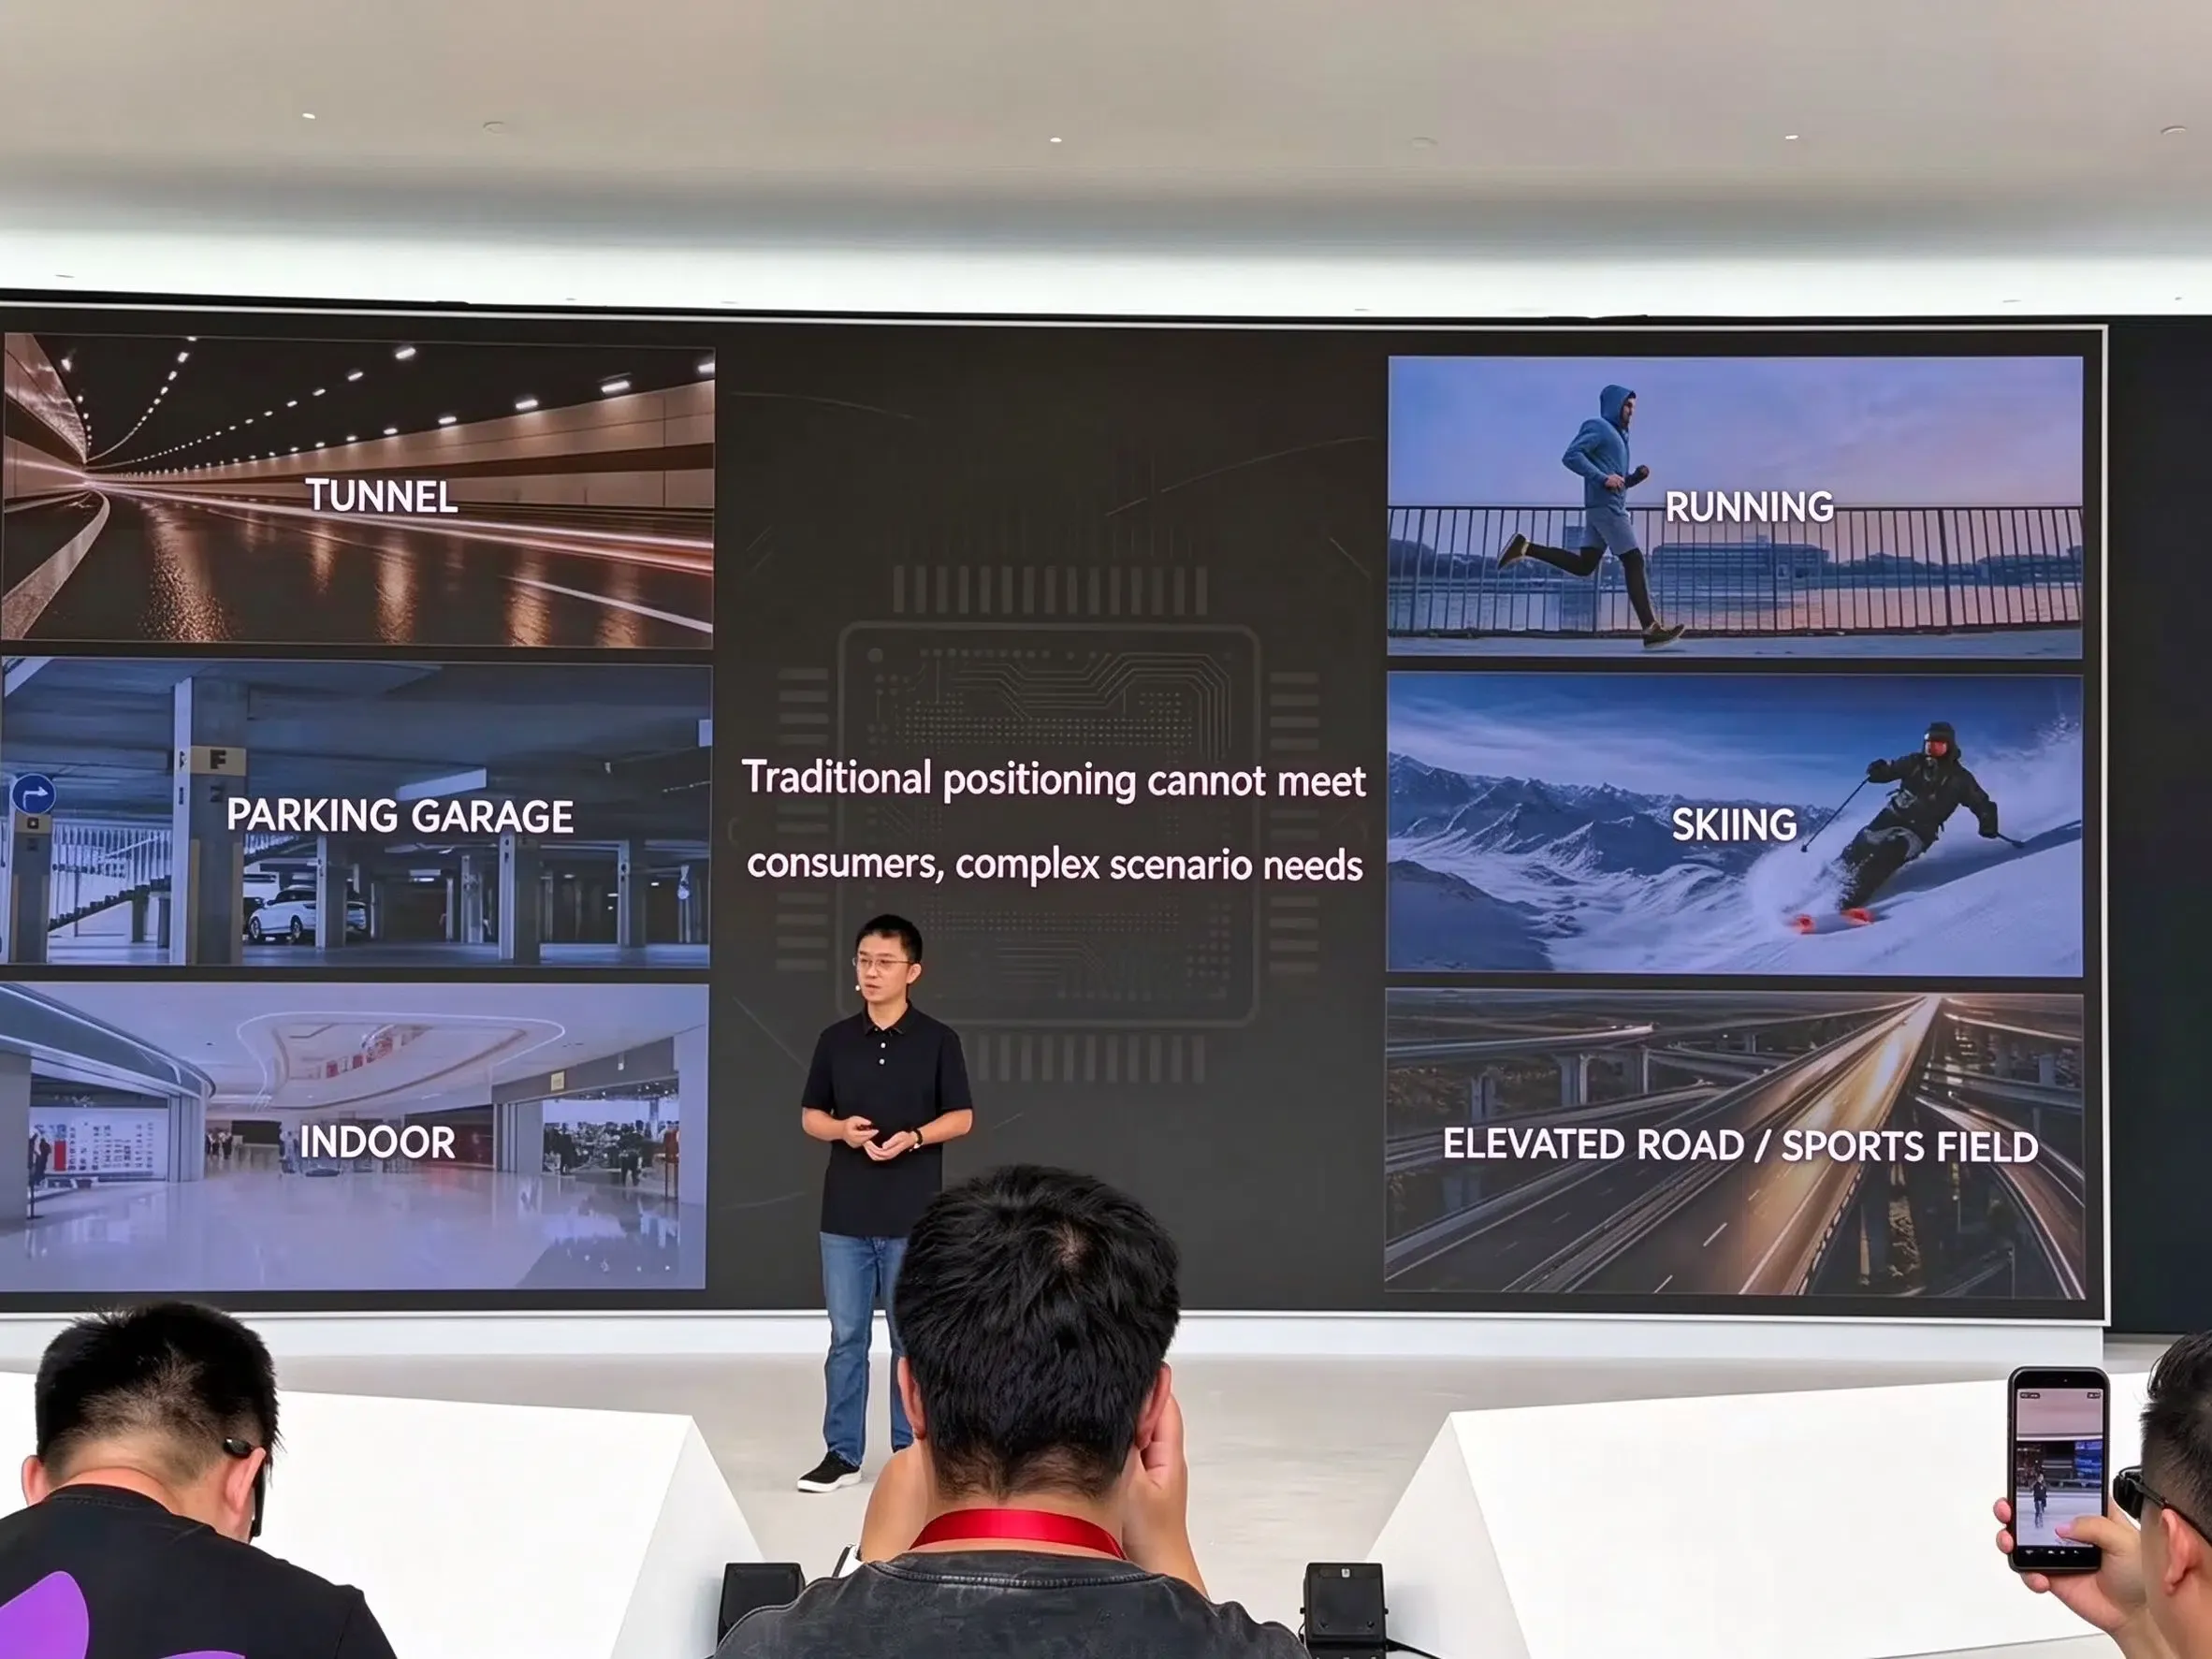
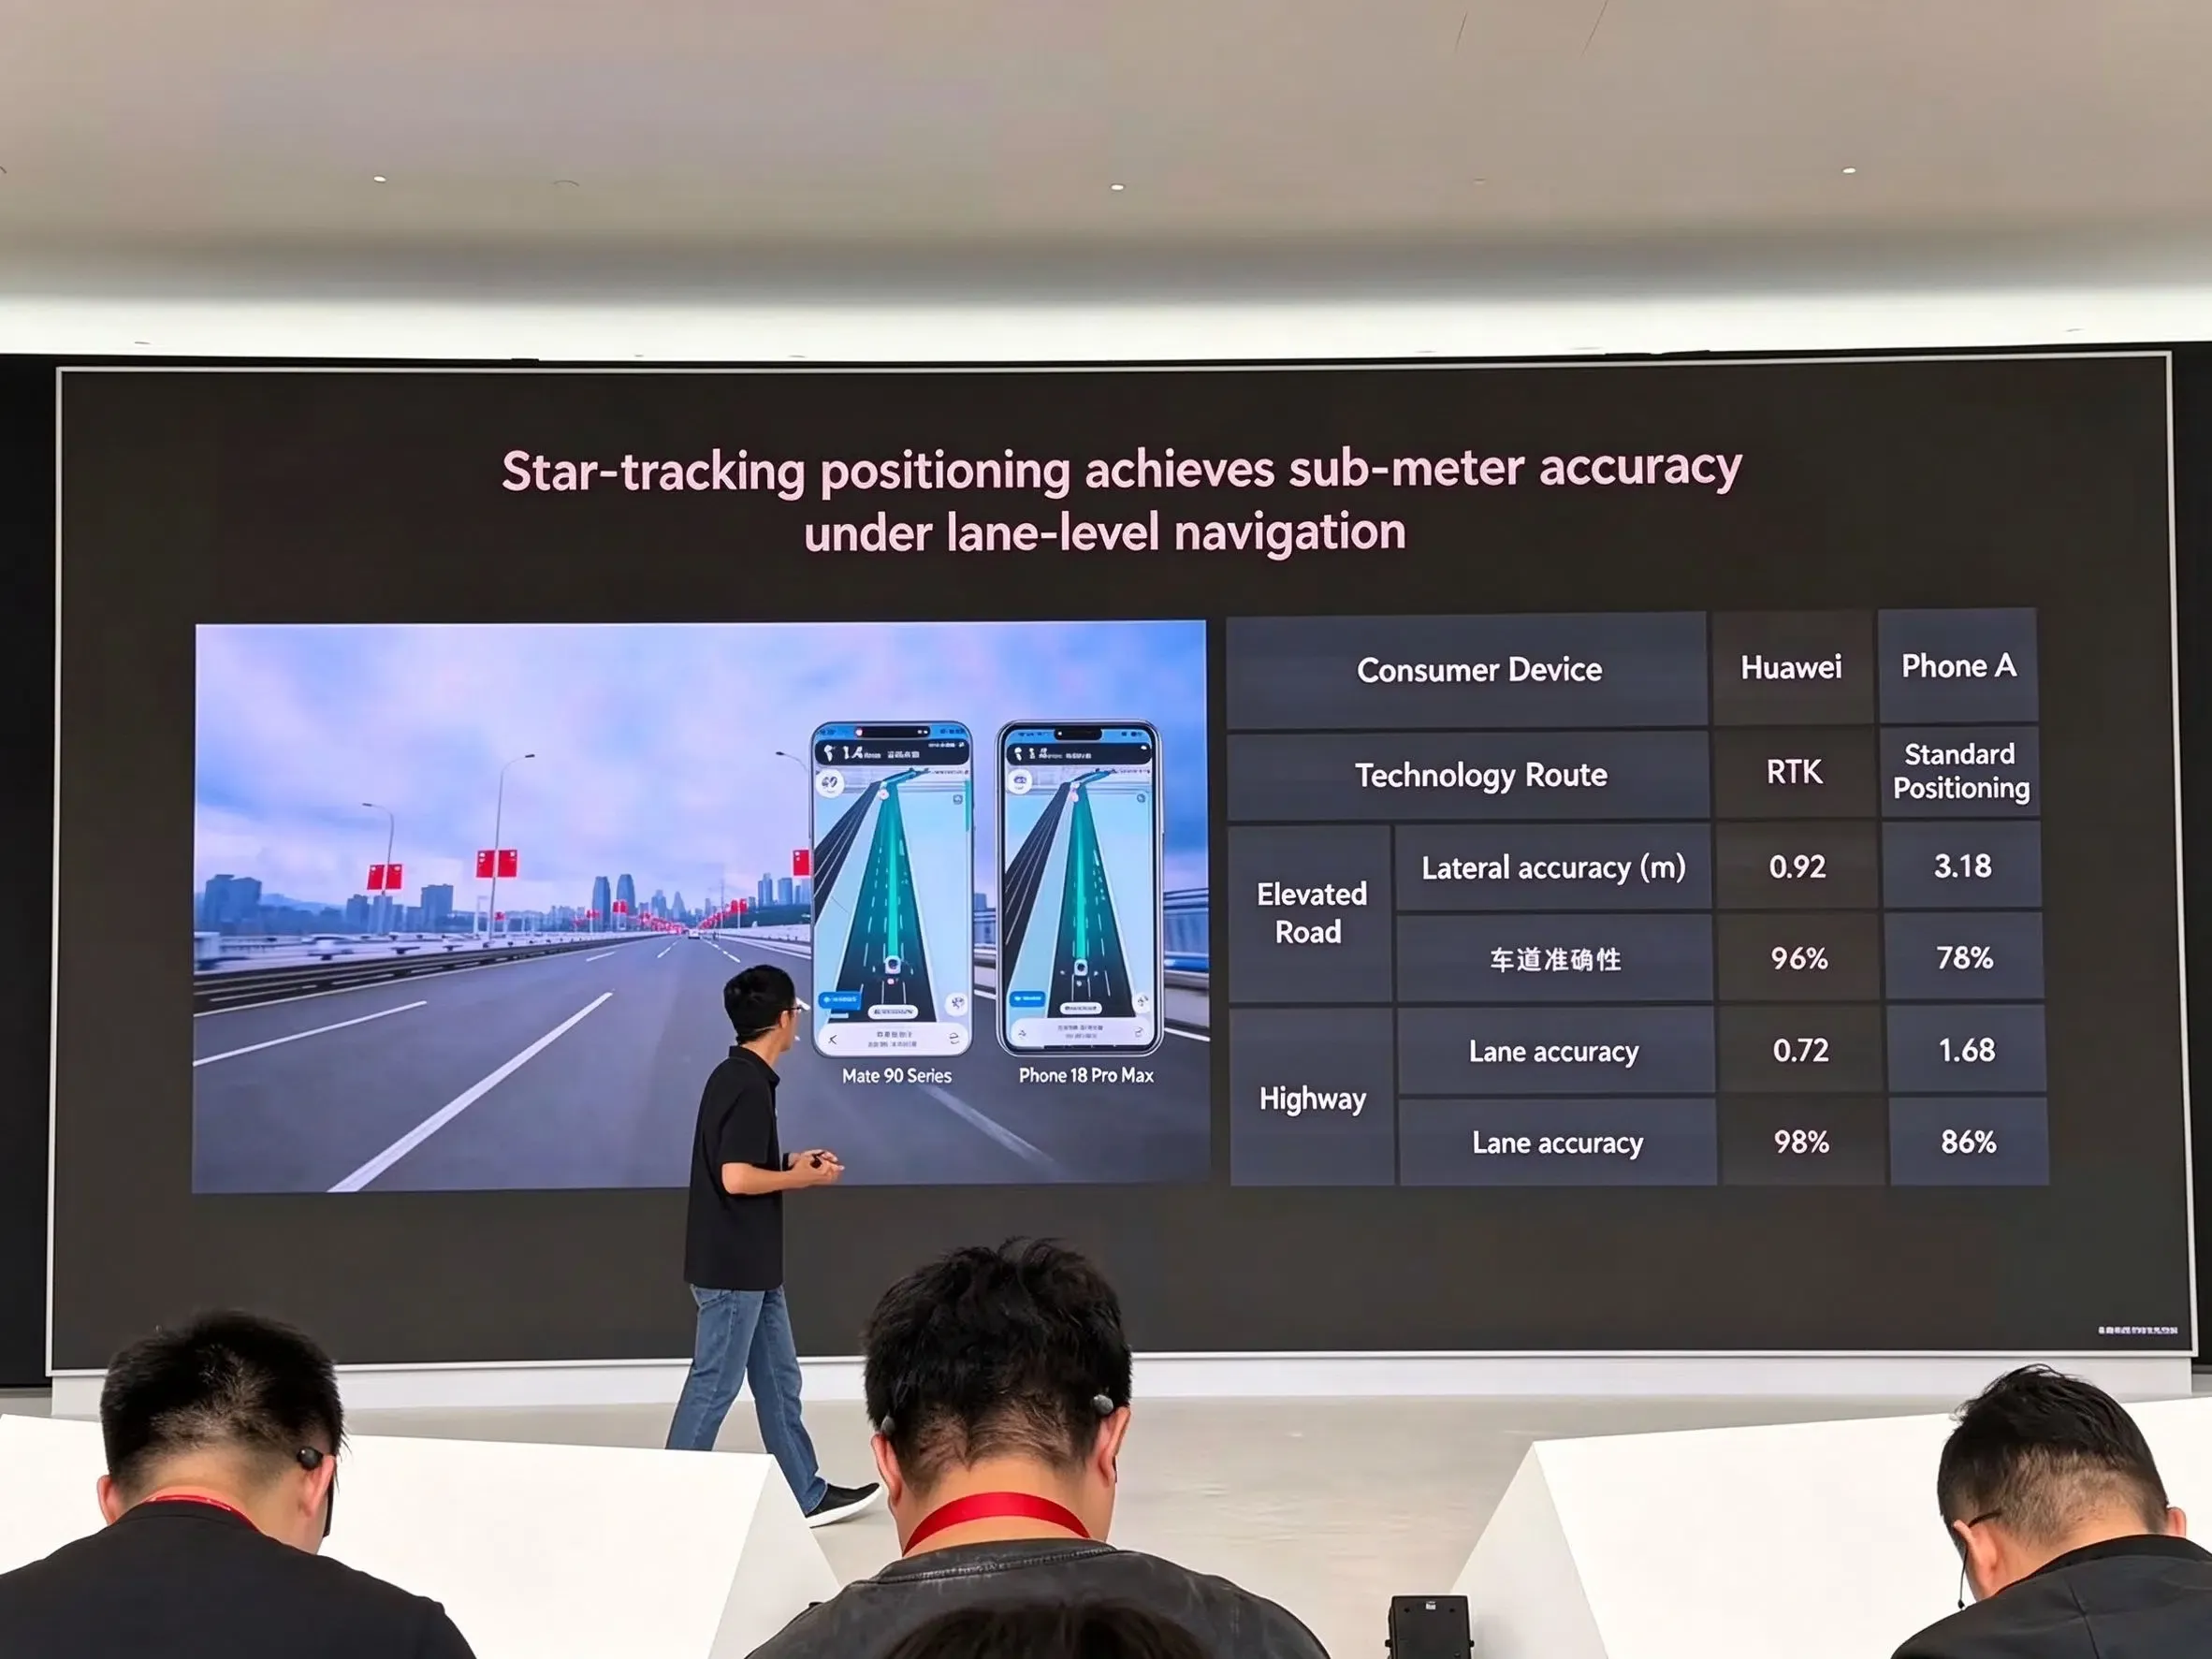
华为“星迹”定位技术解析:在 2026 年 10 月 12 日于上海举办的终端创新技术发布会上,华为正式推出了“星迹”定位技术,重点覆盖车道级导航、运动轨迹追踪、隧道引导、地下停车场定位及室内商业导航等场景。据现场报道,该系统针对不同环境采用了定制化的技术组合:结合海思短距通信硬件与 GNSS 载波相位测量实现高精度测距;在运动场采用 RTK 配合 AI 惯性导航(AI-PDR);在隧道内则通过 AI 速度估计与地磁匹配技术进行定位。华为官方宣称在车道级导航方面实现了亚米级精度,并展示了地下停车场楼层识别及水平定位性能。对于软件开发团队而言,目前尚无公开证据表明这些特定能力已完全通过第三方 HarmonyOS 定位 API 开放。
华为推出“星迹”定位技术的背景
核心要点
- 系统架构通过海思短距芯片配合 GNSS 载波相位测量,使车辆在车道引导中的测距精度提升了 10 倍以上。
- 针对不同场景的传感器链路部署了实时动态载波相位差分技术(RTK)与 AI 惯性导航,并引入了隧道环境下的地磁匹配算法。
- 室内追踪覆盖范围包括 50 万个商圈电子围栏、1.7 万个室内建筑,以及超过 3 万个地下停车场的楼层级分辨率。
移动位置服务(LBS)长期受限于卫星信号传输的物理约束。传统的全球卫星导航系统(GNSS)精度高度依赖于卫星可见度、大气干扰及结构化的多径反射。在城市高楼密集区,信号极易发生反射;而地下车库和隧道则彻底切断了视距通信。因此,软件应用常面临位置漂移问题,导致导航在平行街道或高架桥之间产生跳变。
在上海联湖研发中心举办的华为终端创新技术发布会上,硬件工程部门详细介绍了“星迹”定位如何应对这些环境限制。华为未单纯依赖单一接收器,而是针对城市峡谷、高速隧道、运动场地、滑雪度假区及地下停车结构提出了硬件辅助定位方案。本次发布旨在降低复杂环境下的位置模糊度,详情可参考 IT之家发布会概述 与 IT之家现场发布报道。
“星迹”如何提升车道级导航能力
车辆出行场景中,该技术最关键的进步在于集成了华为自研海思短距通信芯片与卫星载波相位追踪技术。常规卫星定位依赖伪距测量,即计算卫星广播信号的传输时间,但该信号易受大气折射与多径反射干扰,精度通常存在数米的误差。
载波相位定位则是直接测量卫星载波信号的相位,其频率更高,测距精度也更精细。华为报告显示,通过短距收发硬件与载波相位测量的协同,该特定导航子系统的测距精度提升了 10 倍以上。
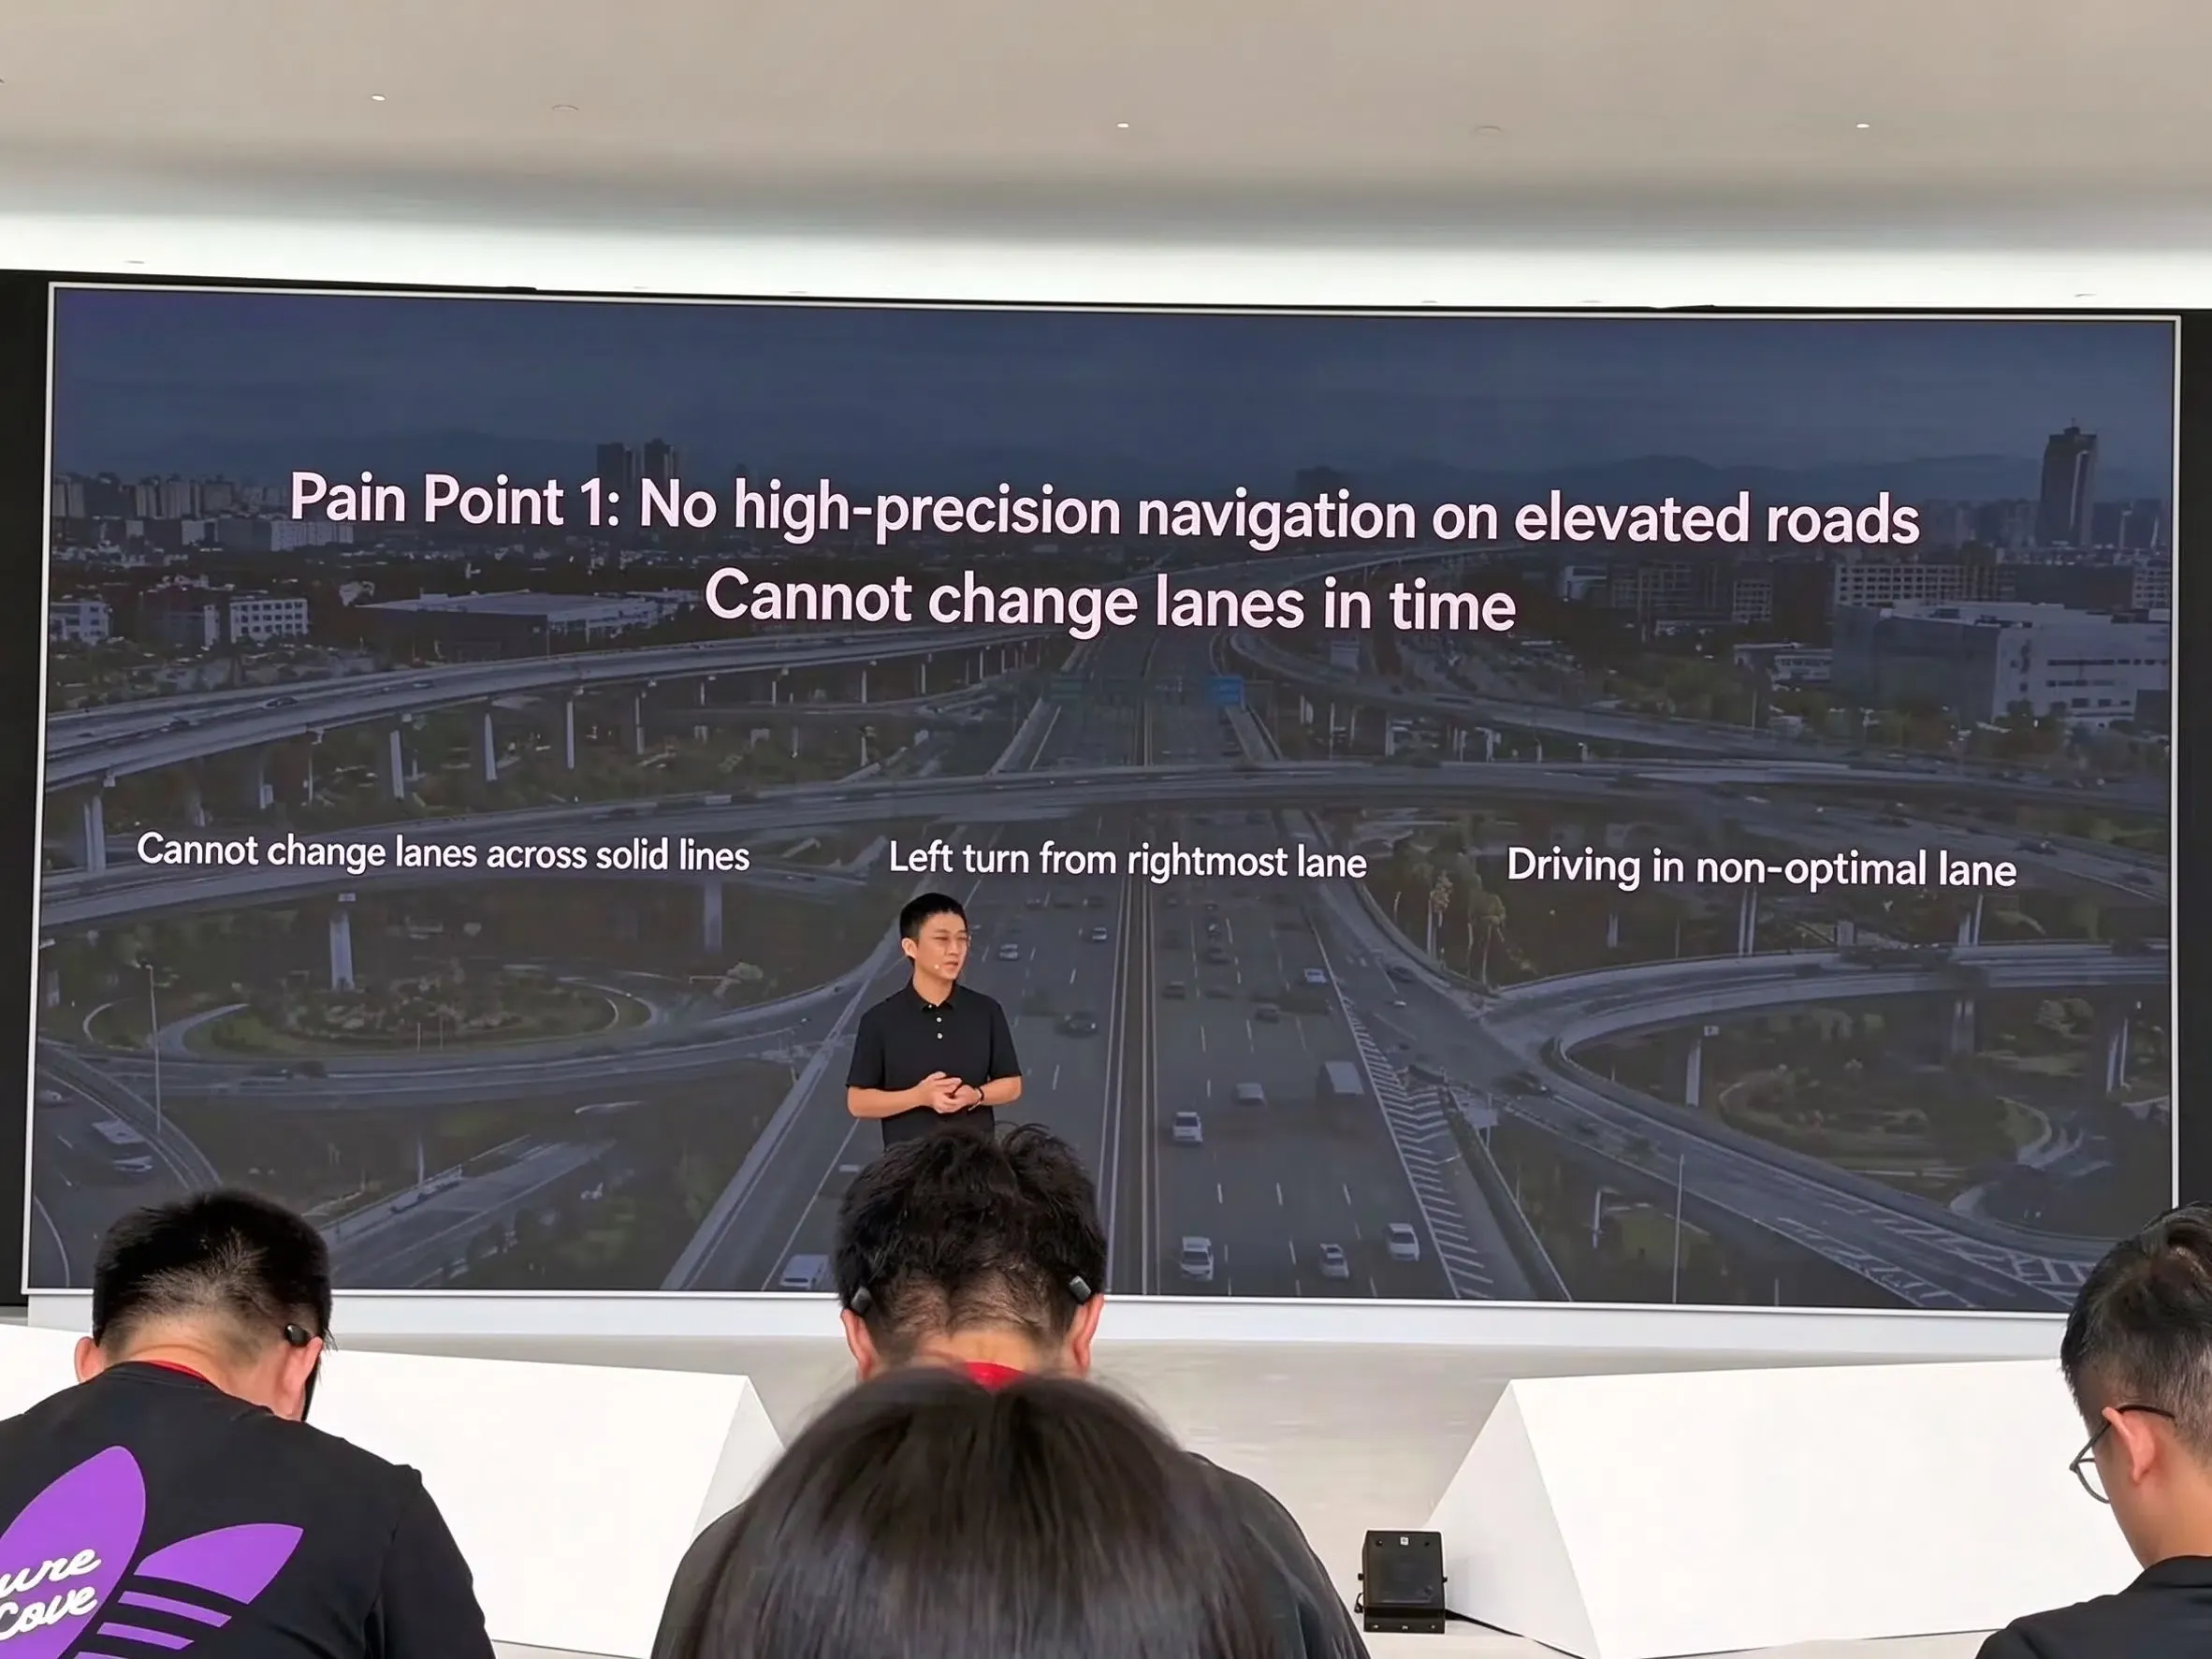
测距能力的进步是实现亚米级定位的基础。对于汽车导航,亚米级分辨率能让引擎精准分辨高速公路主路、出口匝道及专用车道,从而在交叉路口前给出更主动的变道建议。但需注意,此精度等级仅适用于发布会提及的车辆高速行驶场景,不应被盲目推广至所有终端应用环境。
运动追踪、隧道、停车与室内定位
除高速公路导航外,华为还针对卫星信号受限或需要专业处理的环境定制了多种定位方案。
运动与体育追踪
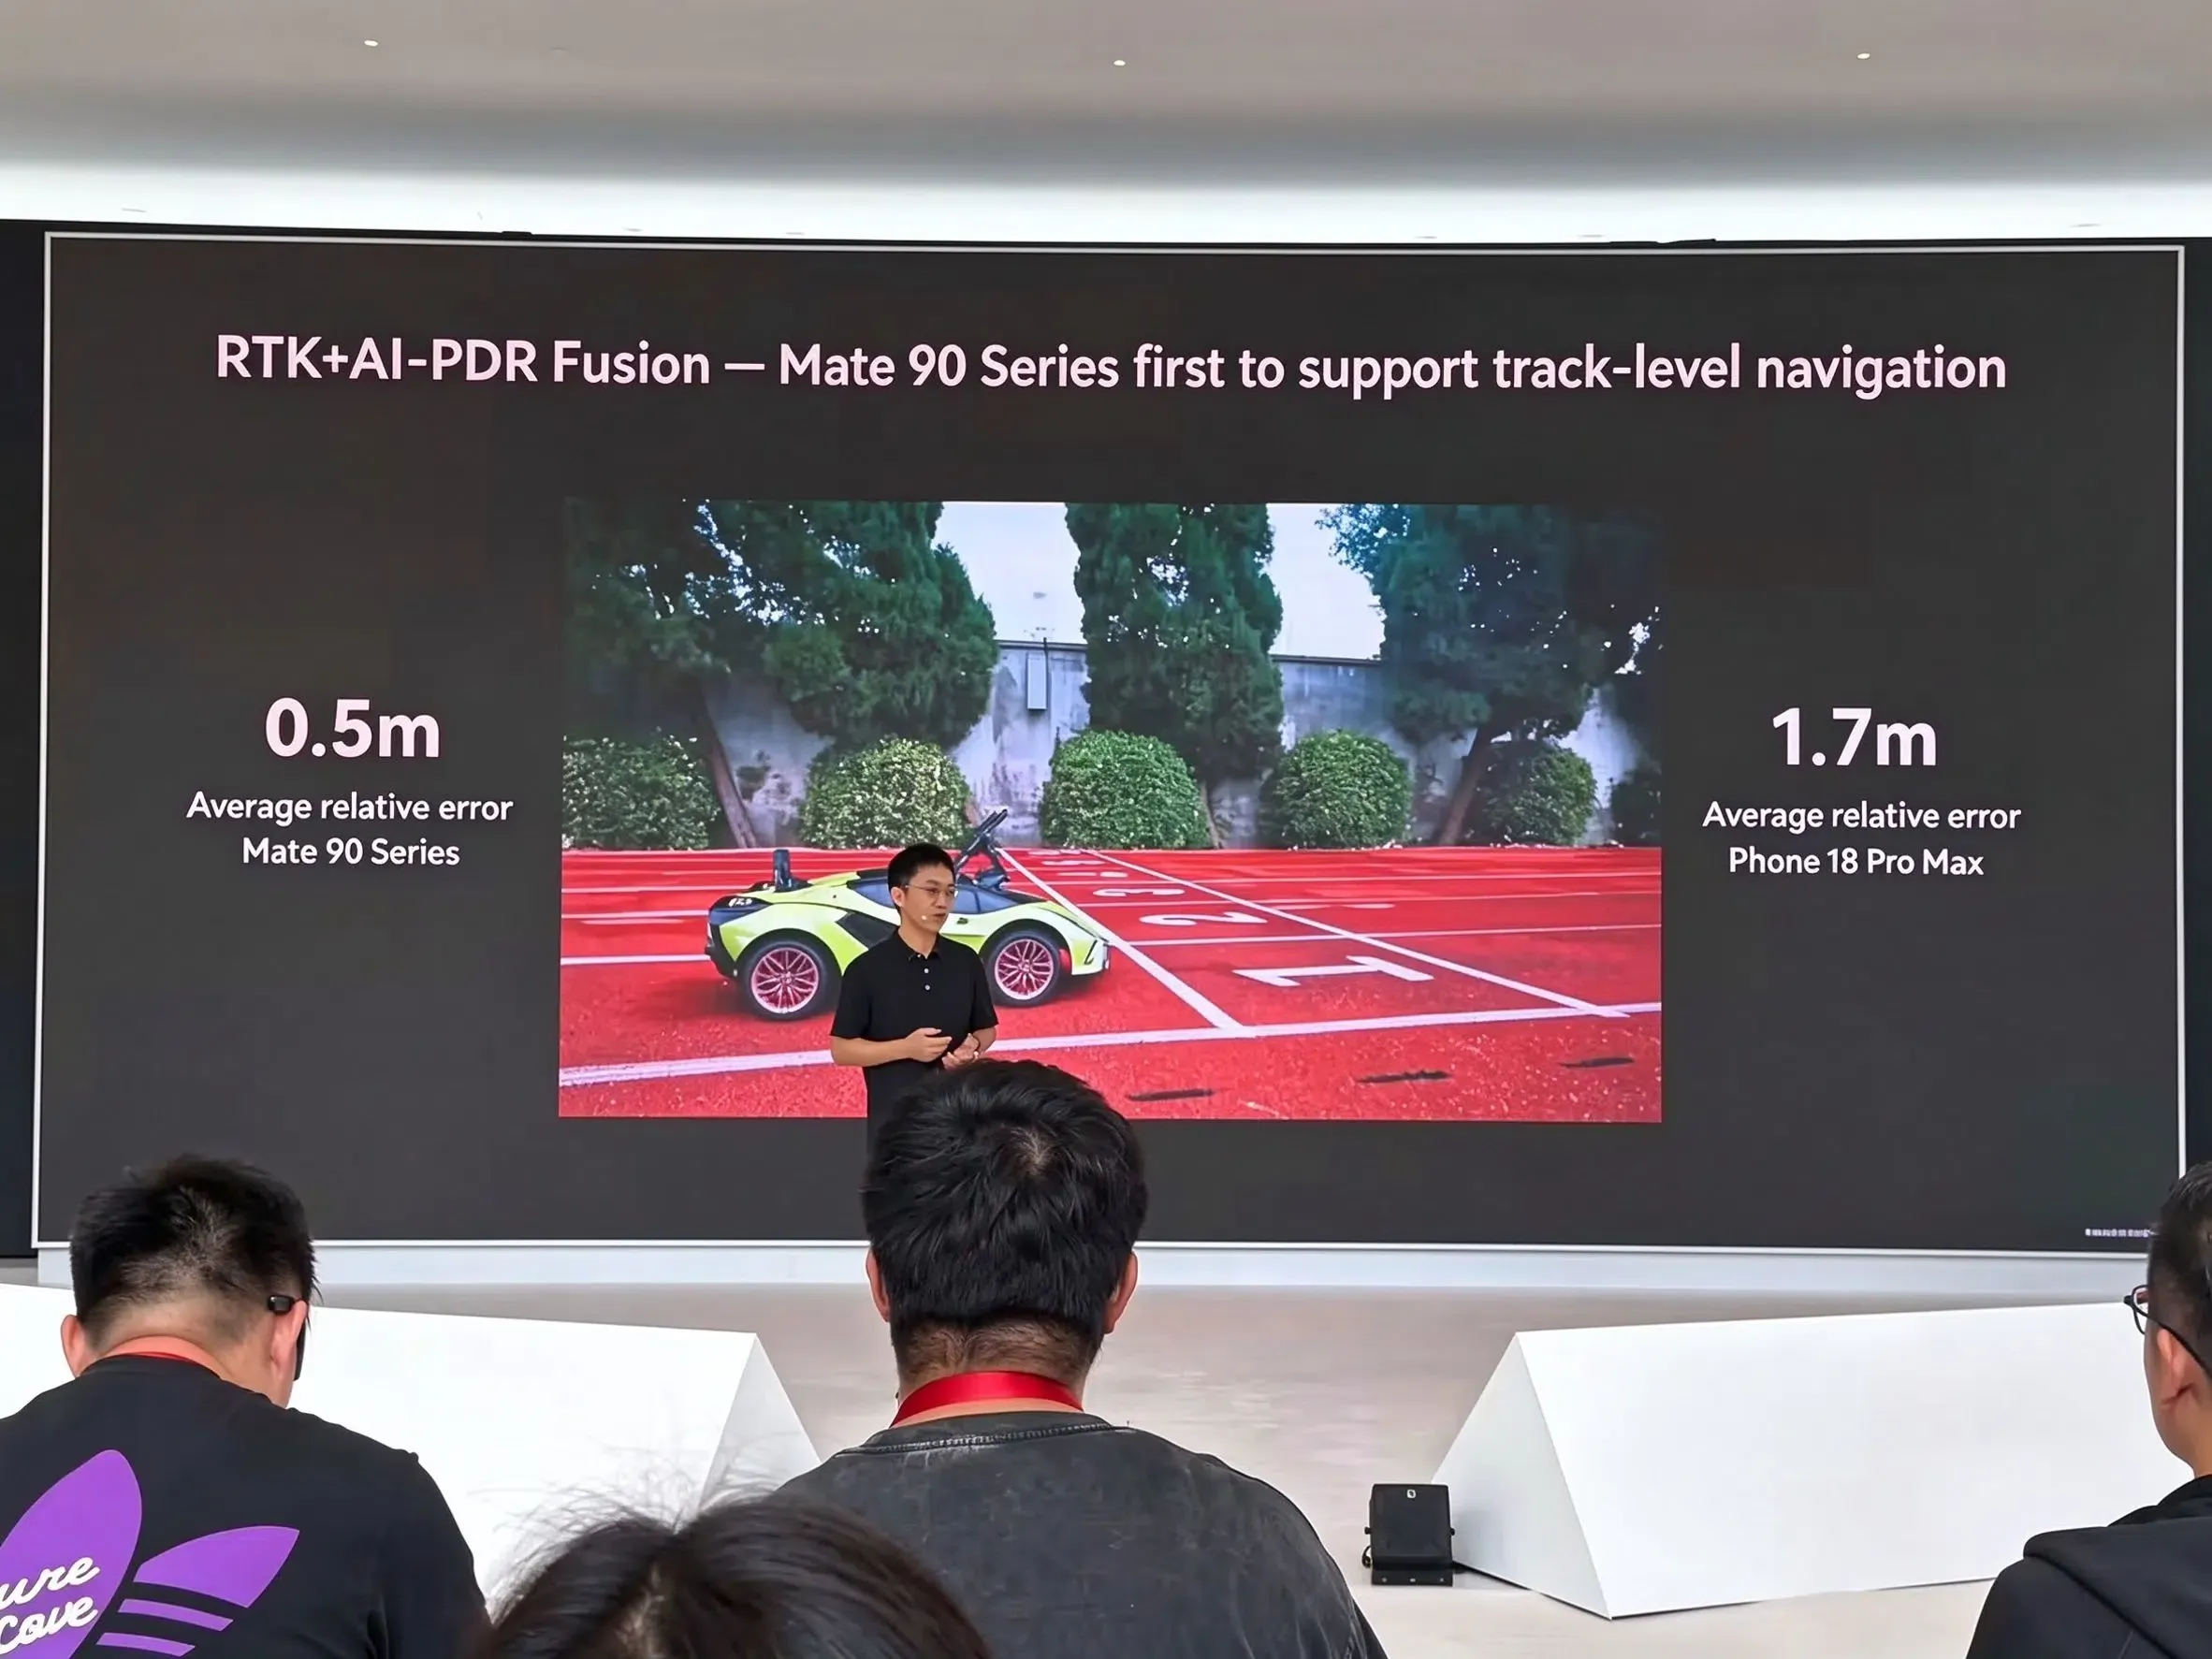
针对竞技跑步与田径运动,Mate 90 系列集成了实时动态(RTK)定位与 AI 惯性导航(AI-PDR)技术。该配置可精准识别标准跑道上的 lane 级位置,并过滤掉人体晃动产生的噪声。在 WATCH GT Runner 2 等运动穿戴设备上,硬件工程师引入了三维悬浮天线阵列,GNSS 信号接收能力较第一代产品提升了 5.4 dB。在滑雪场景中,通过 GNSS 与滑雪惯性导航(SkiDR)融合方案,实现了 98% 的距离准确率,覆盖超过 3000 家滑雪场,路线匹配率达 97%。
隧道引导:AI 速度与地磁辅助
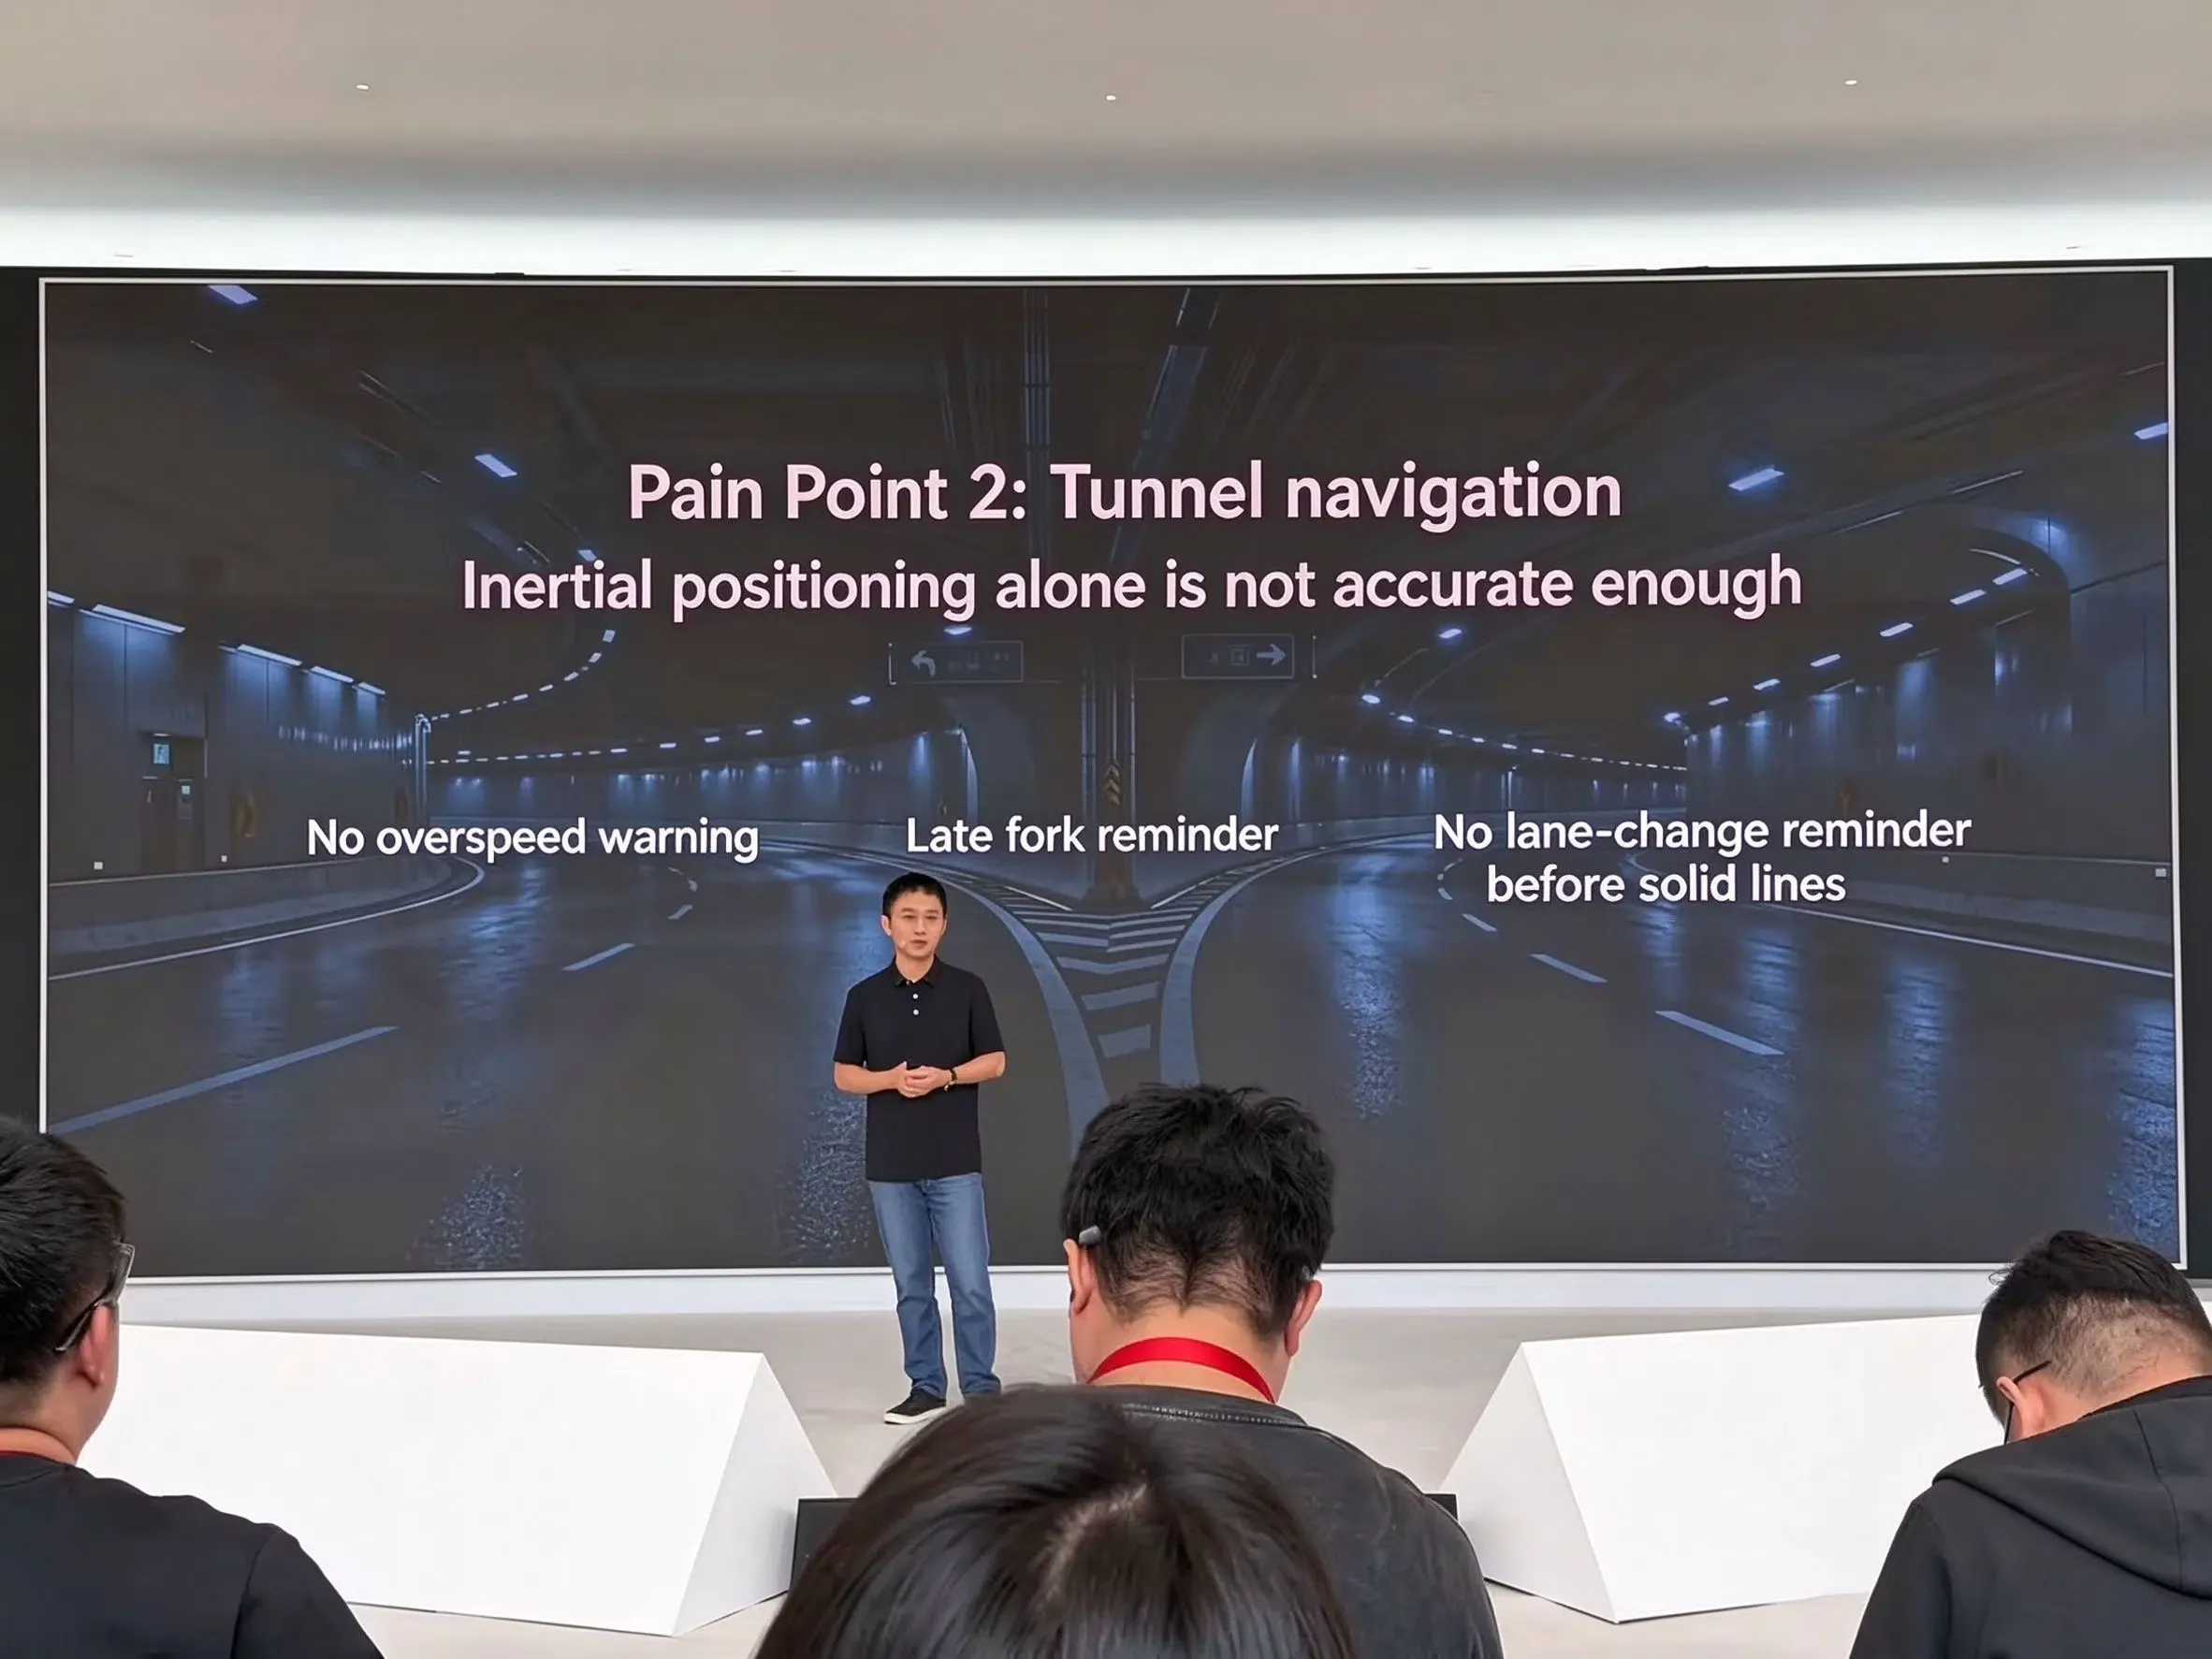
高速隧道一直是卫星导航的盲点,因为岩石与混凝土结构会完全阻断 RF 信号。华为采用 AI 速度估计与地磁匹配结合的方案,在卫星信号丢失时继续支持隧道导航。据现场介绍,通过对比本地磁场特征与预存的地磁数据库,终端能够保持纵向与横向的车辆轨迹估算。尽管该功能运行不依赖隧道长度,但属于厂商提供的参考性能指标,公司尚未公开磁场参考数据链路、匹配算法以及在不同隧道几何形状下的具体运行限制。
地下停车与商业地图
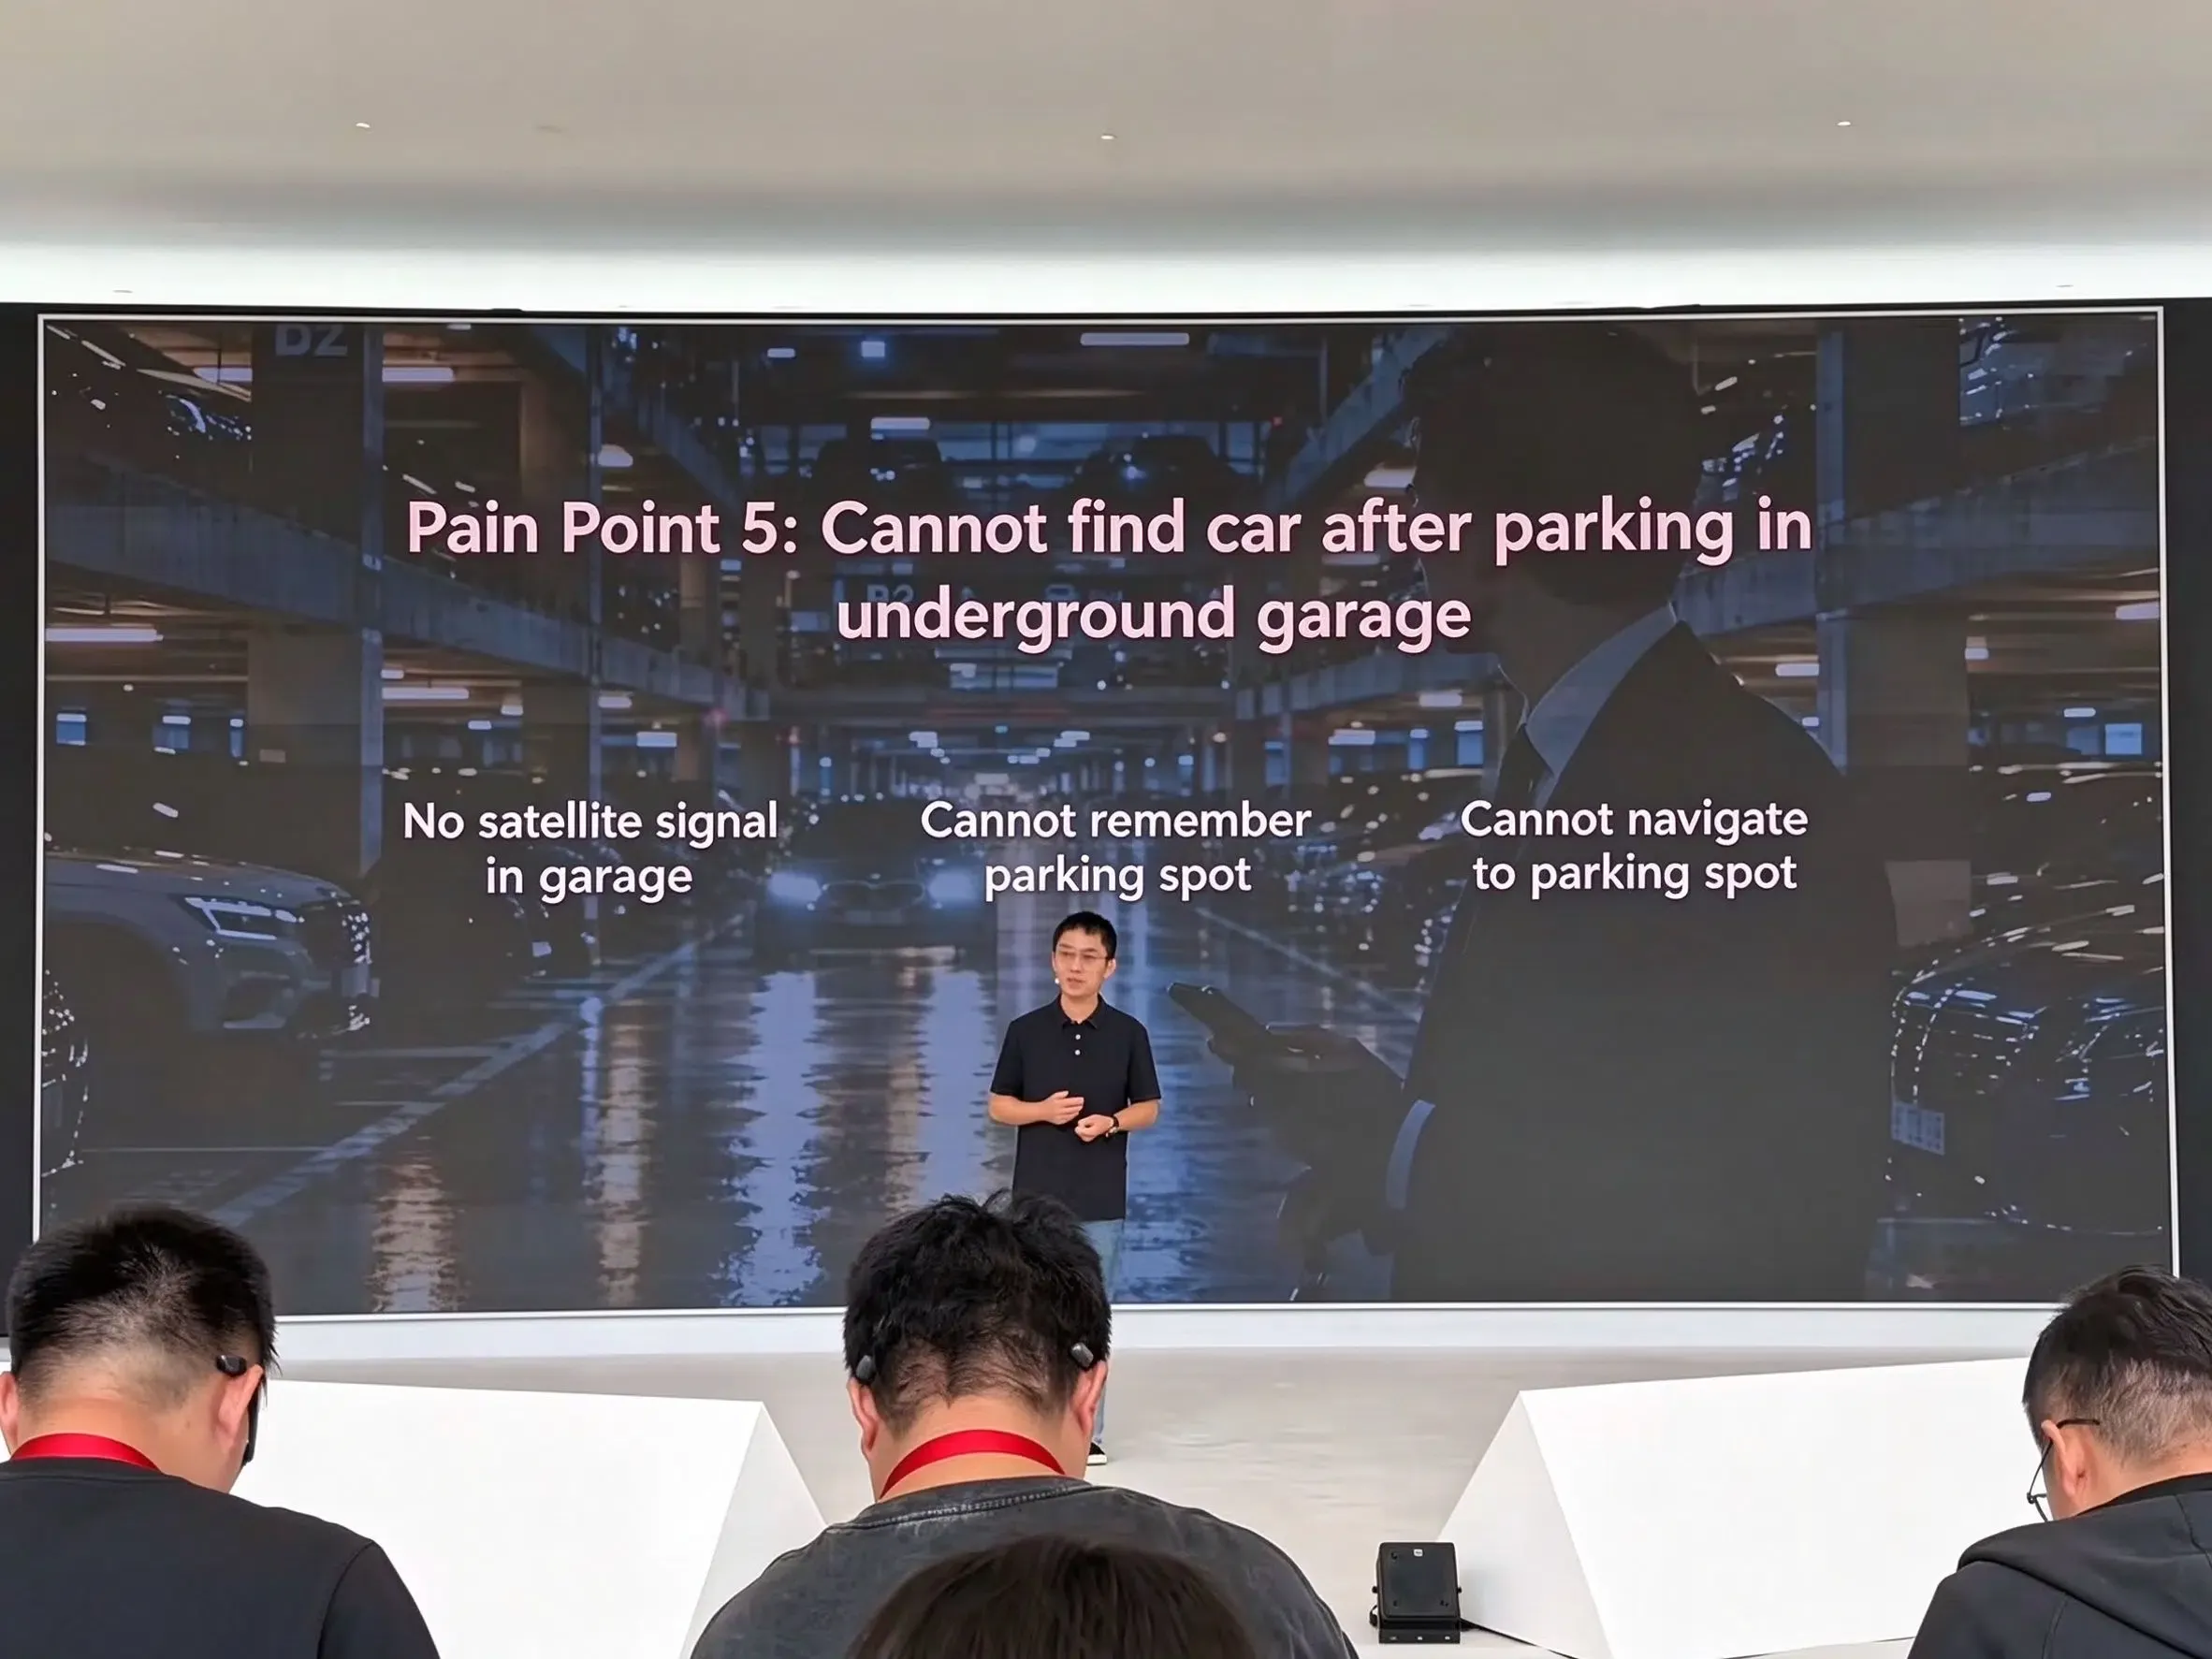
在多层地下停车设施中,“星迹”依赖三维路网匹配来追踪车辆轨迹并记录停放点。该环境的性能指标与地面导航有所不同。华为报告称,“智寻车 2.0”功能在全国 3 万多个地下停车场实现了超过 95% 的垂直楼层识别准确率,以及小于 10 米的水平定位误差。
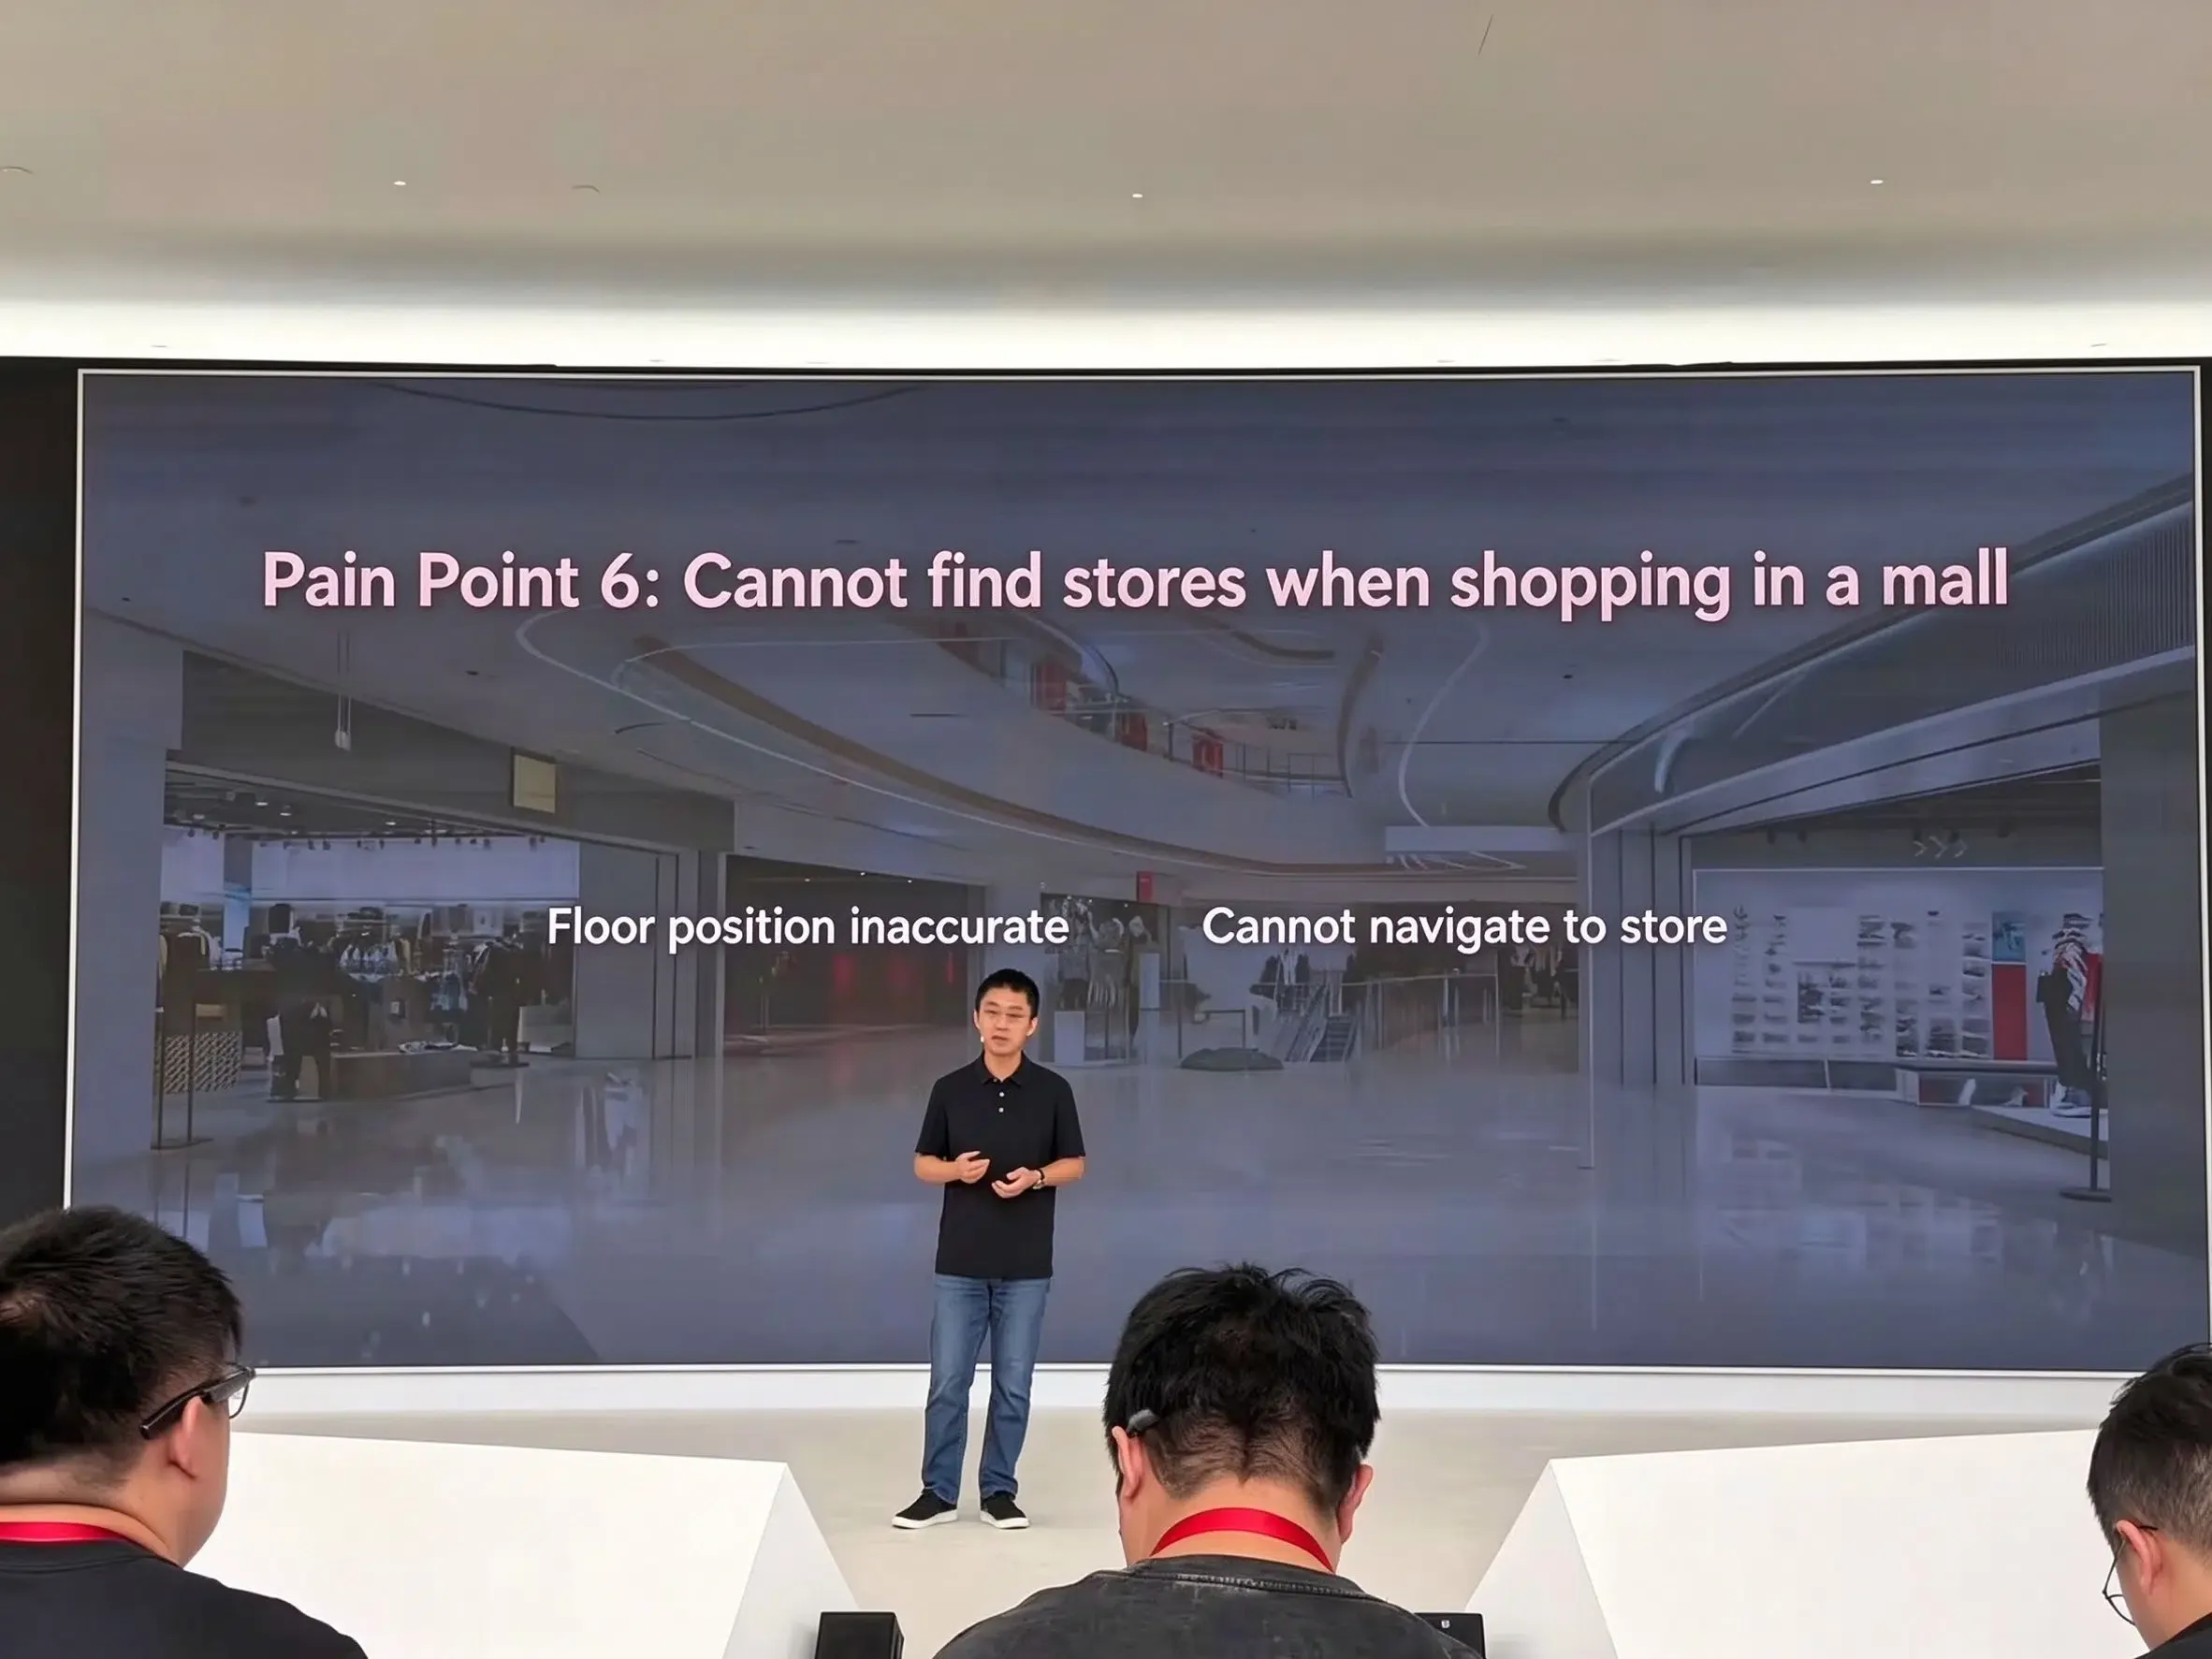
在商业零售领域,该平台已连接 50 万个商圈电子围栏与 1.7 万个室内结构。目前,Petal Maps 的店铺级室内导航已部署在全国 260 多家购物中心,规模正在持续扩张。
技术场景与应用清单
以下矩阵总结了发布会中披露的技术方案及性能指标:
[华为“星迹”定位技术应用场景]

  车道级导航
    └── 海思短距芯片 + GNSS 载波相位测量
        └── 已报告:亚米级车道定位精度

  田径运动轨迹定位
    └── RTK + AI-PDR 传感器融合
        └── Mate 90 系列跑道级定位

  隧道导航
    └── AI 速度估计 + 地磁匹配
        └── 已报告:车道级引导

  地下停车定位
    └── 3D 路网匹配
        └── 楼层识别准确率 >95%
        └── 水平定位误差 <10米

  商业室内导航
    └── 50 万个商圈电子围栏
    └── 1.7 万个室内定位建筑
    └── Petal Maps 覆盖 260+ 商场

[尚未公开的实现细节]

  - 统一传感器融合运行环境
  - 传感器权重与滤波算法
  - GNSS / 磁力传感器原始数据访问
  - 第三方“星迹”API 开放状态
  - 功耗成本与设备级精度保证
HarmonyOS 开发者能调用的能力边界
对于构建 HarmonyOS 应用的开发团队而言,评估新硬件能力需明确公共 API 的边界。华为通过 HarmonyOS Location Kit 开发指南 及 API 参考文档 提供了完善的定位能力,包括标准融合定位请求、地理围栏注册及系统级权限控制。
华为已在部分设备和服务中展示了这些专项能力。然而,现有的公开文档尚未说明其内部服务架构,也未明确哪些“星迹”专项输出已通过第三方 HarmonyOS API 暴露。
| 定位能力 | 公共 API 状态 | 已披露精度/目标 | 操作依赖 |
|---|---|---|---|
| 标准融合定位 | 已公开 (HarmonyOS Location Kit) | 取决于环境与设备;需校验精度值 | 设备能力、可用信号、用户权限及环境条件 |
| 地理围栏监控 | 已公开 (Location Kit 围栏) | 可变半径范围 | 系统后台调度、省电策略限制 |
| 车道级亚米级路由 | 暂无第三方直接访问途径 | 亚米级 (官方宣称) | 海思短距芯片、专用载波相位链路 |
| 隧道地磁引导 | 暂无第三方直接访问途径 | 车道级引导 (官方宣称) | 预映射地磁数据库、终端硬件支持 |
| 3D 车库楼层识别 | 暂无第三方直接访问途径 | 楼层 >95%, 水平 <10m (官方宣称) | 已测绘 3D 地图、智寻车 2.0 |
| 商业店铺导航 | Petal Maps 已支持;第三方接入需验证 (Petal Maps 平台) | 个体商铺档位 | 已映射商业室内空间、Petal Maps 集成 |
商业 LBS 应用的开发者应针对不同机型,通过标准定位接口测试实际返回的坐标。切勿默认第三方应用能直接获取亚米级坐标,除非获得系统平台的专项授权或使用了专门的开发者框架。
高性能定位应用的开发者自检清单
开发导航、物流及位置感知应用的工程团队,在处理高精度数据时应集成结构化的技术检查。
精度验证与元数据核对
- 校验坐标精度估计:始终检查平台回调提供的水平与垂直精度元数据字段,而非假设系统始终提供固定亚米级精度。
- 实施坐标系归一化:在执行空间查询前,确保接入的坐标流已正确完成地理坐标系(如 WGS-84 转本地 GCJ-02 投影)的换算。
- 设计精细的精度降级方案:当定位可信度从高精度降至常规基站或 Wi-Fi 三角定位时,确保 UI 设计能平滑过渡。
权限与生命周期管理
- 执行分级权限申请:优先请求粗略位置,仅在专业导航 workflow 明确需要时再提升至精确后台定位权限。
- 管理功耗与轮询频率:在后台执行期间控制高频定位监听回调,以避免触发设备过热保护及系统耗电提醒。
- 应对系统省电模式:针对操作系统进入深度休眠或低功耗状态时可能挂起的事件流,实施断点重连逻辑。
边缘案例验证
- 执行城市峡谷的多径测试:在写字楼林立的闹市区测试应用表现,评估卫星信号反射导致的偏移。
- 模拟惯性导航脱机:测试应用在进入隧道时的状态保持能力,确保路由算法不会因 GNSS 信号丢失而崩溃。
- 审计数据隐私合规:确保细粒度的经纬度轨迹合规,符合最小化数据处理原则及本地数据驻留法规。
常见问题解答 (FAQ)
华为宣称的亚米级定位精度是如何实现的?
“星迹”定位与传统的 RTK 卫星导航有何区别?
第三方开发者可以直接访问“星迹”定位数据吗?
工程团队的关键洞察
“星迹”定位技术的亮相反映了移动终端设计的一个持续演进方向:硬件制造商正超越基础卫星接收范式,转向高集成度的多传感器空间计算堆栈。通过为车辆公路、隧道、运动场地及地下设施部署特定的传感器组合,现代设备正越来越有能力维持连续的空间感知。
对于应用工程师与产品经理而言,这种硬件演进凸显了区分“厂商宣传能力”与“公共开发者 API”的重要性。虽然操作系统的导航服务不断突破亚米级与楼层级阈值,但第三方软件架构仍需保持鲁棒性。通过实现健壮的坐标验证、功耗感知轮询逻辑以及平滑的降级 fallback 机制,能确保基于位置的应用在不同运行环境下始终提供稳定表现。
参考资料
Share this article



