Planen AgiBot und Chimelong den weltweit ersten Freizeitpark für verkörperte KI? Die strategische Vereinbarung vom 23. August legt die Pläne für den Bau des nach Angaben der Unternehmen weltweit ersten immersiven Themenparks für verkörperte Intelligenz fest und untersucht dabei, wie humanoide Allzweckroboter den Sprung von Fabrik-Testläufen in hochfrequentierte kommerzielle Tourismusumgebungen schaffen. Die im Chimelong Spaceship Park in Hengqin unterzeichnete Partnerschaft verbindet physische Gastfreundschaft mit Allzweckrobotik. Historisch gesehen verließen sich physische Tourismusziele auf statische Beschilderungen und manuelles Servicepersonal, um Besucher zu binden. Da autonome bipedale und quadrupedale Plattformen kommerzielle Reife erlangen, prüfen große Unterhaltungsresorts den Einsatz physischer Robotik in den Bereichen Gästebetreuung, Hotelgastronomie und Bühnenshows, wodurch dynamische physische Touchpoints entstehen, die reale Besucherzahlen mit digitalen Ökosystemdiensten verknüpfen.
Warum verkörperte KI neue Offline-zu-Digital-Touchpoints schafft
Auf einen Blick
- Strategische Vereinbarung, unterzeichnet am 23. August 2026 im Chimelong Spaceship Park in Hengqin, zur Planung eines immersiven Themenparks für verkörperte Intelligenz.
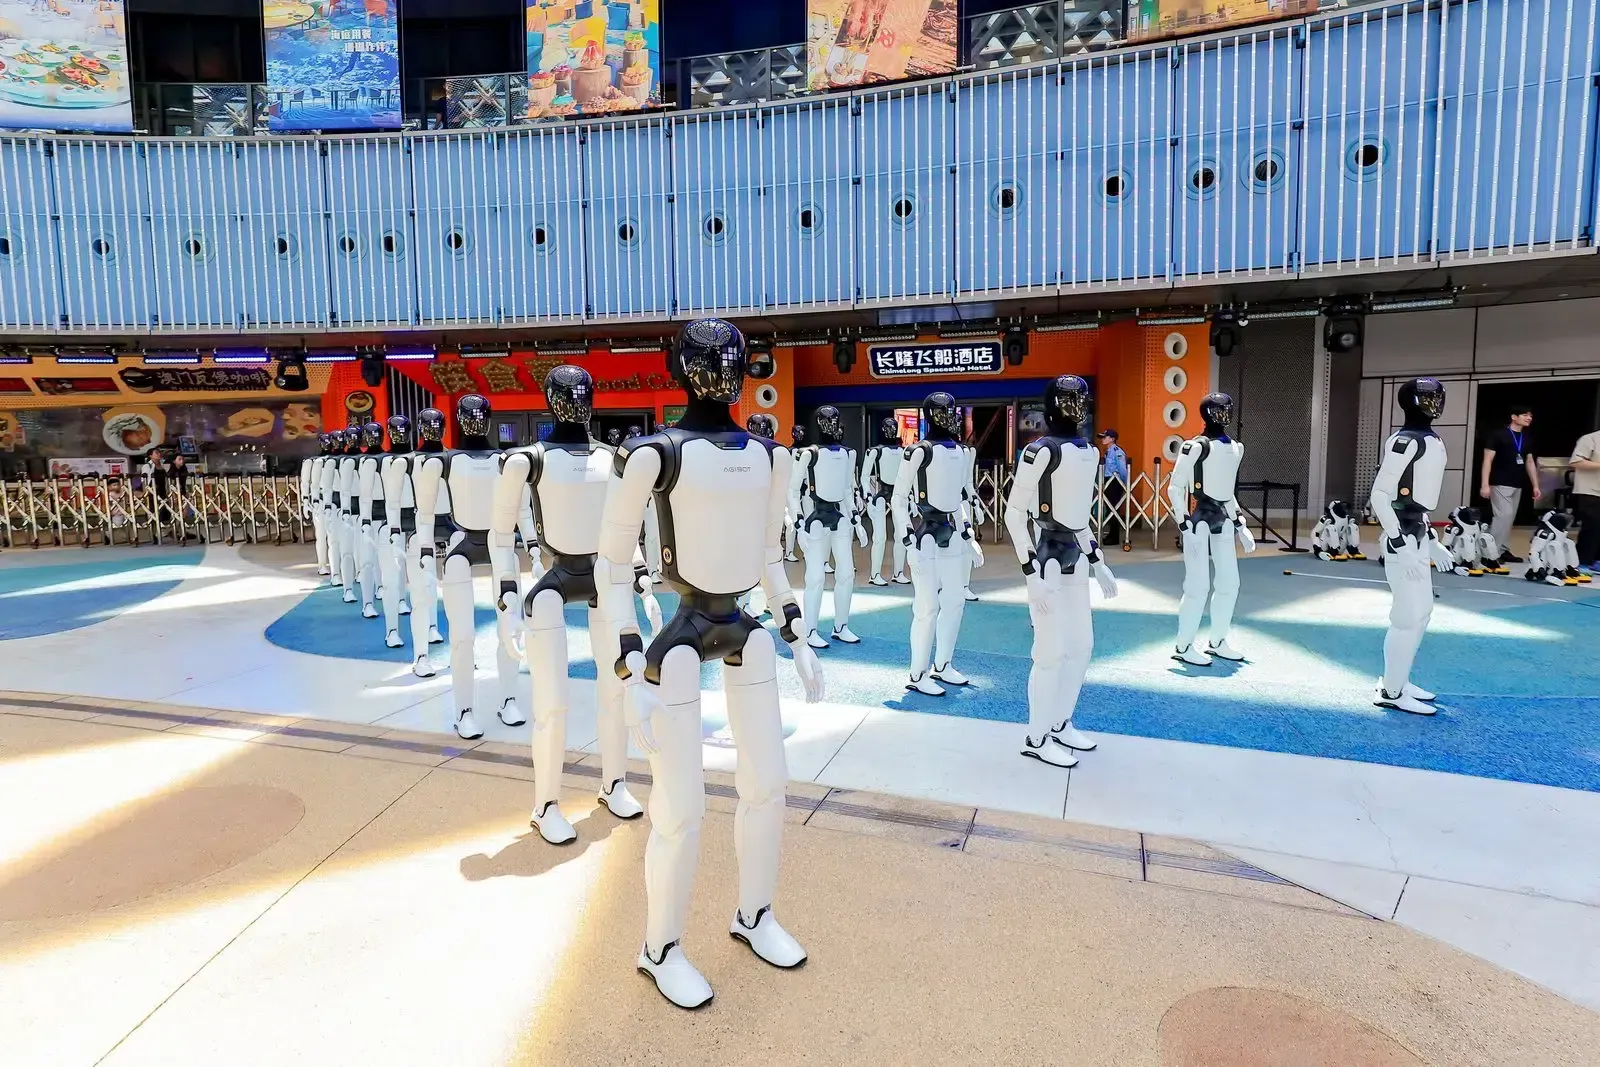
- Die Zusammenarbeit skizziert den Robotereinsatz bei Parkparaden, Live-Zirkusaufführungen, wissenschaftlichen Gästebetreuungen und speziellen roboterbetriebenen Hotels.
- Chimelong stellt verschiedene Parkumgebungen für reale technische Validierungen zur Verfügung, während AgiBot seine Bereitstellungskapazitäten in großem Maßstab einbringt.
Die Kommerzialisierung verkörperter künstlicher Intelligenz expandiert von der strukturierten industriellen Fertigung hin zu öffentlichen Konsumdestinationen. Seit Jahrzehnten nutzen Themenparks und Mega-Resorts vorprogrammierte Animatronik und feste interaktive Kioske zur Unterhaltung der Gäste. Obwohl sie für skripte Shows effektiv sind, fehlt herkömmlichen Installationen die autonome Navigation, die reale multimodale Wahrnehmung und die flexible Ausführung von Aufgaben. Die Bewältigung von Besucherströmen, lokalen Anfragen und Hospitality-Unterstützung auf weitläufigen Resortgeländen erfordert nach wie vor einen erheblichen manuellen operativen Koordinationsaufwand.
Der direkte Einsatz intelligenter humanoider und quadrupedaler Roboter in öffentlichen Umgebungen schafft ein neues betriebliches Paradigma. Über die Hardware-Langlebigkeit hinaus untersuchen Tourismusbetreiber, wie physische Robotik das gesamte Besuchererlebnis verbessern kann. Wenn Gäste mit einem autonomen physischen Agenten interagieren, schafft diese physische Interaktion eine Gelegenheit, die sich mit digitalen Resort-Diensten wie mobilem Ticketing, Warteschlangenmanagement oder Treueprogrammen verknüpfen lässt. Die zugrundeliegenden Roboterbereitstellungspläne werden in der offiziellen Ankündigung der Chimelong Group bezüglich der Partnerschaft detailliert beschrieben.
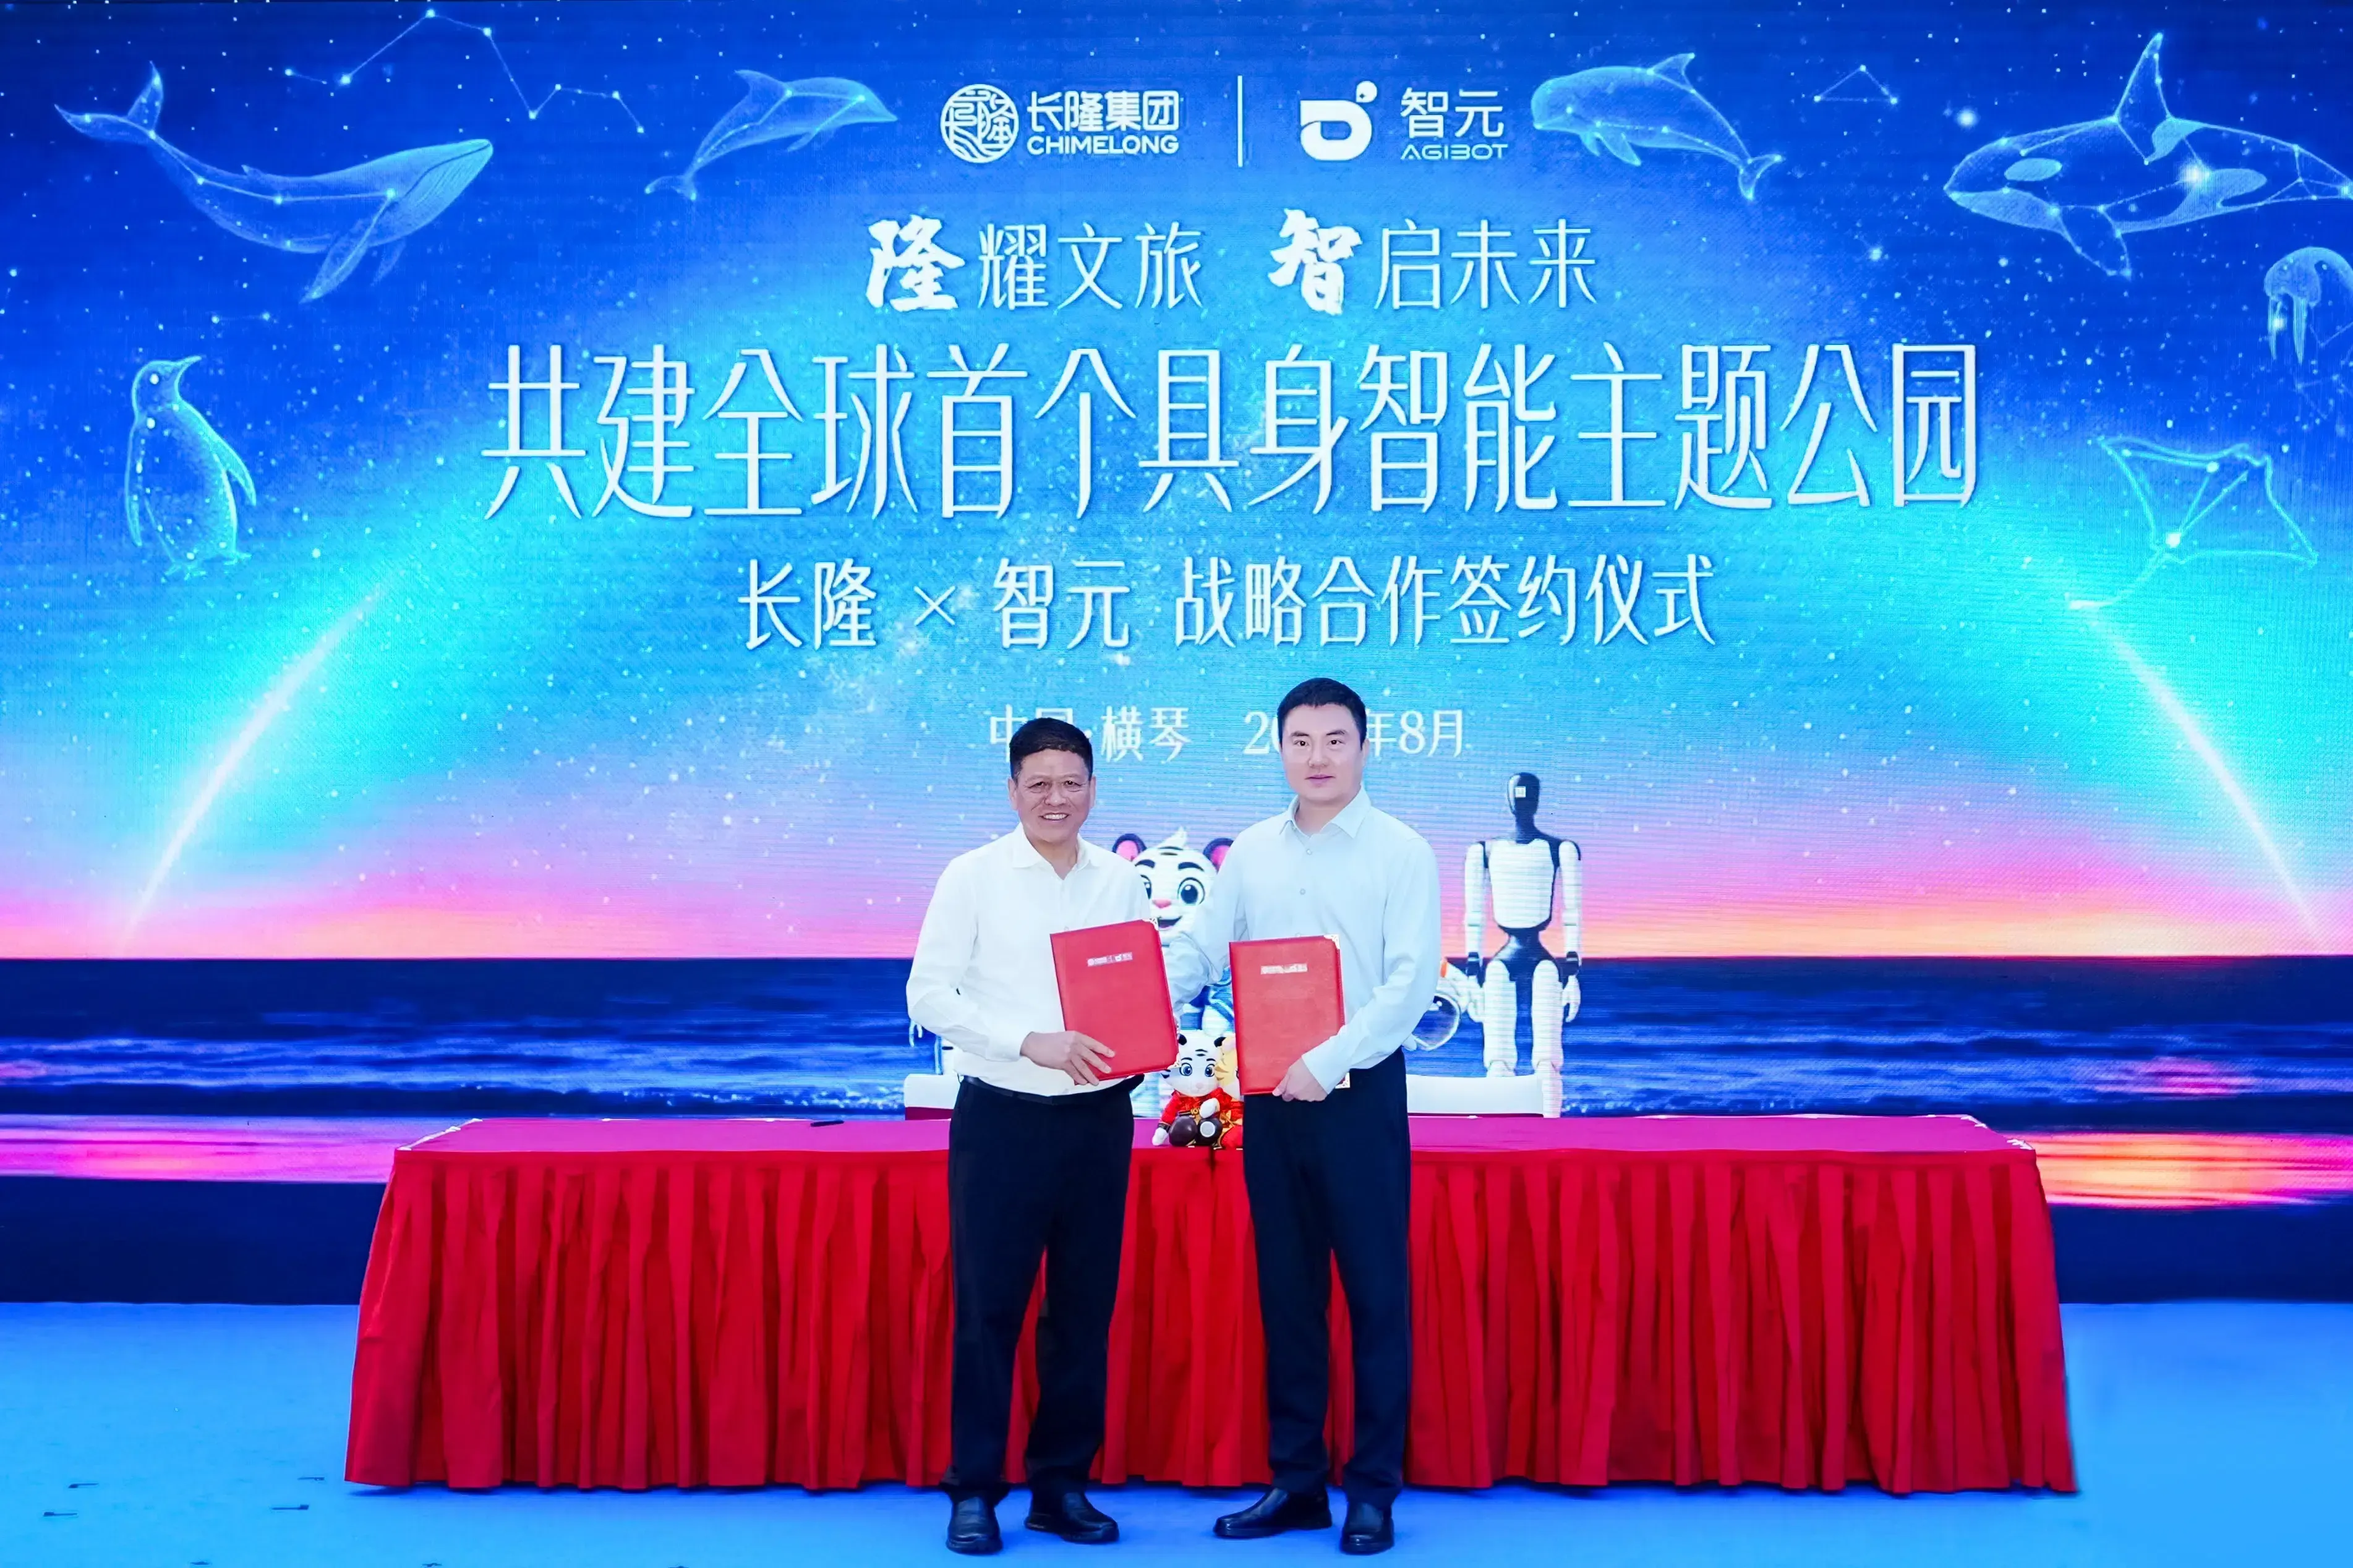
Die im Rahmen der Partnerschaft zwischen AgiBot und Chimelong skizzierte kommerzielle Roadmap spiegelt eine breitere Integration von Kulturtourismus und Robotik-Engineering wider. Die Vereinbarung umreißt Pläne zur Entwicklung von Roboter-Hotelgastronomie, Roboter-Paradeaufführungen und kybernetischen Zirkusvorstellungen an den Reisezielen von Chimelong. Unterstützt durch AgiBots Meilenstein in der Fertigung von über 15.000 Einheiten bis Mitte 2026, gründen die beiden Organisationen zudem ein gemeinsames Labor für verkörperte KI zur Durchführung von Szenariovalidierungen und langfristiger Forschung. Für kommerzielle Wachstumsteams könnten großflächige Bereitstellungen dieser Art physische Interaktionen zudem in wertvolle digitale Einstiegspunkte verwandeln, wenn Betreiber sie mit mobilen Diensten verknüpfen.
Von physischen Roboterinteraktionen zu mobilen App-Journeys
Wenn sich Tourismusbetreiber dafür entscheiden, physische Roboterinteraktionen mit digitalen mobilen Anwendungen zu verknüpfen – etwa über QR-Codes, Links oder während einer Service-Interaktion angezeigte Near-Field-Prompts –, entsteht eine spezifische Offline-zu-App-Attributionsherausforderung. Im standardmäßigen digitalen Marketing basieren Customer Journeys auf browserbasierten Tracking-Containern, persistenten HTTP-Cookies und strukturierten Referrer-Headern. Physische Touchpoints bringen eine andere Attributionsgrenze mit sich, da die Customer Journey außerhalb einer herkömmlichen Browsersitzung beginnt.
Wenn ein Besucher einen auf einem fahrenden Roboterterminal oder Interaktionskiosk angezeigten Code scannt, öffnet das Mobilgerät typischerweise eine Web-Landingpage oder leitet direkt zu einem App-Store weiter. Ist die Ziel-Mobilanwendung noch nicht auf dem Gerät des Besuchers installiert, muss der Nutzer den App-Store durchlaufen, die Anwendung herunterladen und einen Kaltstart durchführen. Während dieses Übergangs bleibt der initiale Vorab-Installationskontext (Pre-Install-Kontext) beim ersten Start der Anwendung nicht automatisch erhalten.
Technische Aufschlüsselung: Bewahrung des Vorab-Installationskontexts über App-Store-Grenzen hinweg
Geteilte oder generische QR-Codes bieten eine begrenzte Touchpoint-Granularität, während der URL-Kontext vor der Installation weiterhin einen Wiederherstellungsmechanismus erfordert, wenn die Reise eine App-Store-Installation durchläuft. Wenn alle Roboter oder Parkbereiche eine identische statische URL anzeigen, kann der Betreiber nicht unterscheiden, welches spezifische physische Terminal oder welche Unterhaltungsattraktion die Interaktion eingeleitet hat.
Das folgende Diagramm veranschaulicht den architektonischen Unterschied zwischen ungespeicherter Offline-Weiterleitung und einem verzögerten Parameter-Wiederherstellungsworkflow:
[Ungesteuerte Offline-Weiterleitung]
  Besucher scannt Touchpoint ──> App-Store-Download ──> Erster App-Start (Vorab-Installationskontext geht verloren)

[Workflow zur verzögerten Parameter-Wiederherstellung]
  Besucher scannt dynamischen Auslöser ──> Parameter-Matching-Knoten ──> Erster App-Start (Vorab-Installationskontext wiederhergestellt)
Ohne einen Parameter-Wiederherstellungsmechanismus öffnet sich die Anwendung auf einem generischen Onboarding-Bildschirm, wodurch der Nutzer gezwungen ist, manuell nach der spezifischen Fahrgeschäftsreservierung, dem Show-Guide oder dem während der physischen Interaktion vorgestellten Werbevorteil zu suchen. Bei einer breiteren Anwendungsdistribution bestehen ähnliche Herausforderungen, wenn physische Offline-Interaktionen ohne Reibungsverluste mit mobilen Conversion-Funnels verknüpft werden sollen. Betreiber benötigen systematische Parameter-Durchleitungsmöglichkeiten, die den Kampagnenkontext über die Installationsgrenze hinweg bewahren, die manuelle Codeeingabe eliminieren und die Abbruchraten beim Onboarding reduzieren.
Build vs. Buy: Verwaltung von Offline-Referral-Tracking und Attribution
Da physische Standorte intelligente Hardware-Touchpoints erkunden, um digitales Engagement zu unterstützen, müssen Engineering-Teams feststellen, wie sie Offline-Attributionsdaten verwalten. Die Verwaltung des Referral-Kontexts bei groß angelegten Einsätzen verkörperter KI erfordert eine technische Infrastruktur, die in der Lage ist, dynamische Parameter mit mobilen Anwendungsaktivierungen abzugleichen. Unternehmen werten typischerweise aus, ob sie eigene interne Kontext-Matching-Engines entwickeln oder spezielle Plattformen für verzögertes Deep Linking integrieren sollen.
Architektonische Evaluierung: Eigene Implementierungen im Vergleich zu standardisierten Plattformen
Die Konstruktion einer internen Datenbank zur Zuordnung von Offline-Scans zu Mobilgeräteaktivierungen erfordert kontinuierliche Wartungsarbeiten durch das Engineering. Abhängig von den Plattformbeschränkungen muss ein internes System möglicherweise eindeutige Empfehlungs-Token, geschäftsspezifische Referrer-Mechanismen, Kontohandshakes oder datenschutzkompatible Matching-Techniken kombinieren. Entwickler müssen zudem hochkonkurrente Nachschlagetabellen pflegen, um Latenzspitzen in besucherstarken Zeiten zu vermeiden. Umgekehrt bietet die Annahme einer etablierten Plattform für verzögertes Deep Linking standardisierte Parameterauflösungs-Workflows und ermöglicht es Teams, die Attribution um Erstpartie- und Kontextparameter herum zu gestalten, anstatt sich ausschließlich auf Werbe-Identifier zu verlassen.
Die folgende Tabelle skizziert die architektonischen Kernkompromisse verschiedener Offline-zu-App-Tracking-Ansätze:
| Lösung | Touchpoint-Granularität | Post-Installations-Wiederherstellung | Engineering-Verantwortung | Am besten geeignet für |
|---|---|---|---|---|
| Gemeinsamer statischer QR | Gering (Einzelne generische URL) | Keine von sich aus | Gering | Grundlegende Informationsdisplays ohne Conversion-Tracking |
| Einzigartiger/dynamischer QR + eigenes Backend | Konfigurierbar (Pro Terminal/Zone) | Eigene Implementierung erforderlich | Hoch (Kontinuierliche Wartung) | Spezialisierte Unternehmensarchitekturen mit dedizierten Backend-Teams |
| Plattform für verzögertes Deep Linking | Konfigurierbar (Dynamische Parametrisierung) | Integrierter, unterstützter Workflow | Anbieter + SDK-Integration | Großflächiger Tourismus, Smart Retail und physisch-zu-digitale Funnels |
Je nach Implementierungsanforderungen können Organisationen eine interne Event-Matching-Datenbank aufbauen oder kommerzielle Plattformen wie OpoInstall einsetzen. Beispielsweise könnten über OpoInstall-Links übertragene benutzerdefinierte Parameter Identifikatoren wie Veranstaltungsort, Kampagne, Mitarbeiter-Empfehlungsquelle oder physischen Touchpoint für die spätere Wiederherstellung nach der Installation kodieren. Wenn ein Besucher die mobile Anwendung installiert, stellt das SDK den berechtigten In-Park-Kontext beim ersten Start wieder her, ohne dass manuelle Einladungscodes erforderlich sind, was die Offline-zu-App-Attribution und das kontextbezogene Onboarding an physischen Standorten unterstützt.
Integrations-Checklisten: Vorbereitung digitaler Funnels für den Einsatz verkörperter KI
Um die Wirksamkeit physischer Touchpoints zu maximieren, können technische und Produktteams strukturierte Implementierungs-Workflows einrichten, die Hardware-Interaktionen mit mobilen Conversion-Funnels verbinden.
Developer Implementation Checklist
- Einzigartige Touchpoint-Parameter konfigurieren: Verwenden Sie eindeutige Kampagnen- oder Touchpoint-Parameter für jeden relevanten QR-Code oder digitalen Link und kodieren Sie spezifische Veranstaltungsort-IDs oder Zonen-IDs anstelle breiter generischer URLs.
- SDKs für verzögertes Deep Linking integrieren: Betten Sie schlanke Client-SDKs in die mobile Anwendung ein, um zwischengespeicherte Parameter während des ersten Kaltstarts abzufragen und abzurufen.
- Kryptografische Signaturen bei Bedarf anwenden: Signieren Sie sensible, belohnungsbezogene Parameter mit einem HMAC oder einer anderen vom Server generierten kryptografischen Signatur, damit das Backend manipulierte Payloads erkennen und ablehnen kann.
Product & Growth Strategy Checklist
- Kontextbezogene Onboarding-Erlebnisse gestalten: Leiten Sie frisch angebundene Nutzer automatisch zu dem spezifischen Attraktionsführer oder Werbe-Gutschein weiter, der am physischen Touchpoint vorgestellt wurde.
- Attribution des physischen Fußgängerverkehrs analysieren: Verfolgen Sie die Installationsgeschwindigkeit in verschiedenen Parkzonen und Resortbereichen, um die Wirksamkeit verschiedener physischer Touchpoints zu messen.
- Nutzerregistrierung optimieren: Reduzieren Sie Reibungsverluste, indem Sie die Eingabe obligatorischer manueller Empfehlungscodes überflüssig machen und sich stattdessen auf die Wiederherstellung von Hintergrundparametern verlassen, um die Attribution aufrechtzuerhalten.
Die Annahme dieser Engineering-Praktiken hilft Betreibern dabei, Interaktionen an physischen Standorten in messbare, datenschutzbewusste digitale Nutzerakquisekanäle zu verwandeln.
Häufig gestellte Fragen (FAQ)
Warum unterscheidet sich physische KI in Freizeitparks von der Fabrikroboter-Automatisierung?
Wie verhindern dynamische QR-Codes Attributionsverluste bei Offline-App-Downloads?
Kann verzögertes Deep Linking angepasste Besucherdaten übergeben, ohne Anmeldedaten zu erfordern?
Wichtige Erkenntnisse für Engineering-Teams
Die in der Partnerschaft zwischen AgiBot und Chimelong skizzierten strategischen Pläne verdeutlichen eine aufstrebende Branchenrichtung: Physische Umgebungen verbinden sich zunehmend mit mobilen Software-Ökosystemen. Da autonome Roboterplattformen in den Gastronomie-, Einzelhandels- und Unterhaltungssektor vordringen, werden physische Touchpoints als wichtige Gateways für digitales Engagement dienen.
Um den Wert dieser physischen Interaktionen zu erfassen, müssen Engineering-Teams belastbare Datenarchitekturen entwerfen, die Offline-Ereignisse mit mobilen Anwendungen überbrücken. Die Implementierung serverseitiger Parameter-Durchleitungs-Frameworks, von verzögertem Deep Linking und automatisierter Szenariowiederherstellung trägt dazu bei, den Journey-Kontext von der ersten physischen Interaktion bis hin zum nachfolgenden mobilen Engagement zu bewahren.
Share this article



